Pojďme probrat váš projekt ↗
Řada G

Balicí řešení AGIBOT G2

Integrační balíček G2 kombinující tělo robota, vybavení VR, ovladač, OmniPicker a přepravní kufr.

Pro informace o ceně nás kontaktujte.

Cenu, dostupnost, konfiguraci a podmínky dodání do Česka potvrdíme v individuální nabídce.

185 kghmotnost platformy
25DoF bez koncových efektorů
5 kg/ramenojmenovitá nosnost
IP42stupeň krytí
POZNEJTE PLATFORMU

Integrační balíček AGIBOT G2 zblízka.

Balicí řešení AGIBOT G2 — Dvě robotická ramena na kolovém podvozku.
Obrázky využití zobrazují G2 s koncovými efektory; verze samotného těla robota se dodává bez koncových efektorů.

Dvě robotická ramena na kolovém podvozku.

G2 svým kolovým podvozkem a dvěma rameny podporuje průmyslové úkoly manipulace s předměty. Plánování musí společně zohlednit chapadlo, obrobek a pracovní prostor robota.

Balicí řešení AGIBOT G2 — Koordinovaný úchop a pohyb.

Koordinovaný úchop a pohyb.

Silově řízená manipulace a ekosystém Genie RL podporují trénování a integrační postupy. Průmyslové úkoly vyžadují také definované varianty předmětů a kritéria přijetí cyklu.

Vyberte platformu nebo integrační balíček.

Balicí řešení G2 zahrnuje robota, vybavení VR, ovladač, chapadlo OmniPicker a přepravní kufr. Verze samotného těla robota se dodává bez koncových efektorů; její příslušenství se vybírá samostatně.

Balicí řešení AGIBOT G2 – AGIBOT G2 při pilotní manipulaci s předměty — ilustrace využití

Platforma podrobně.

Pohled zepředu

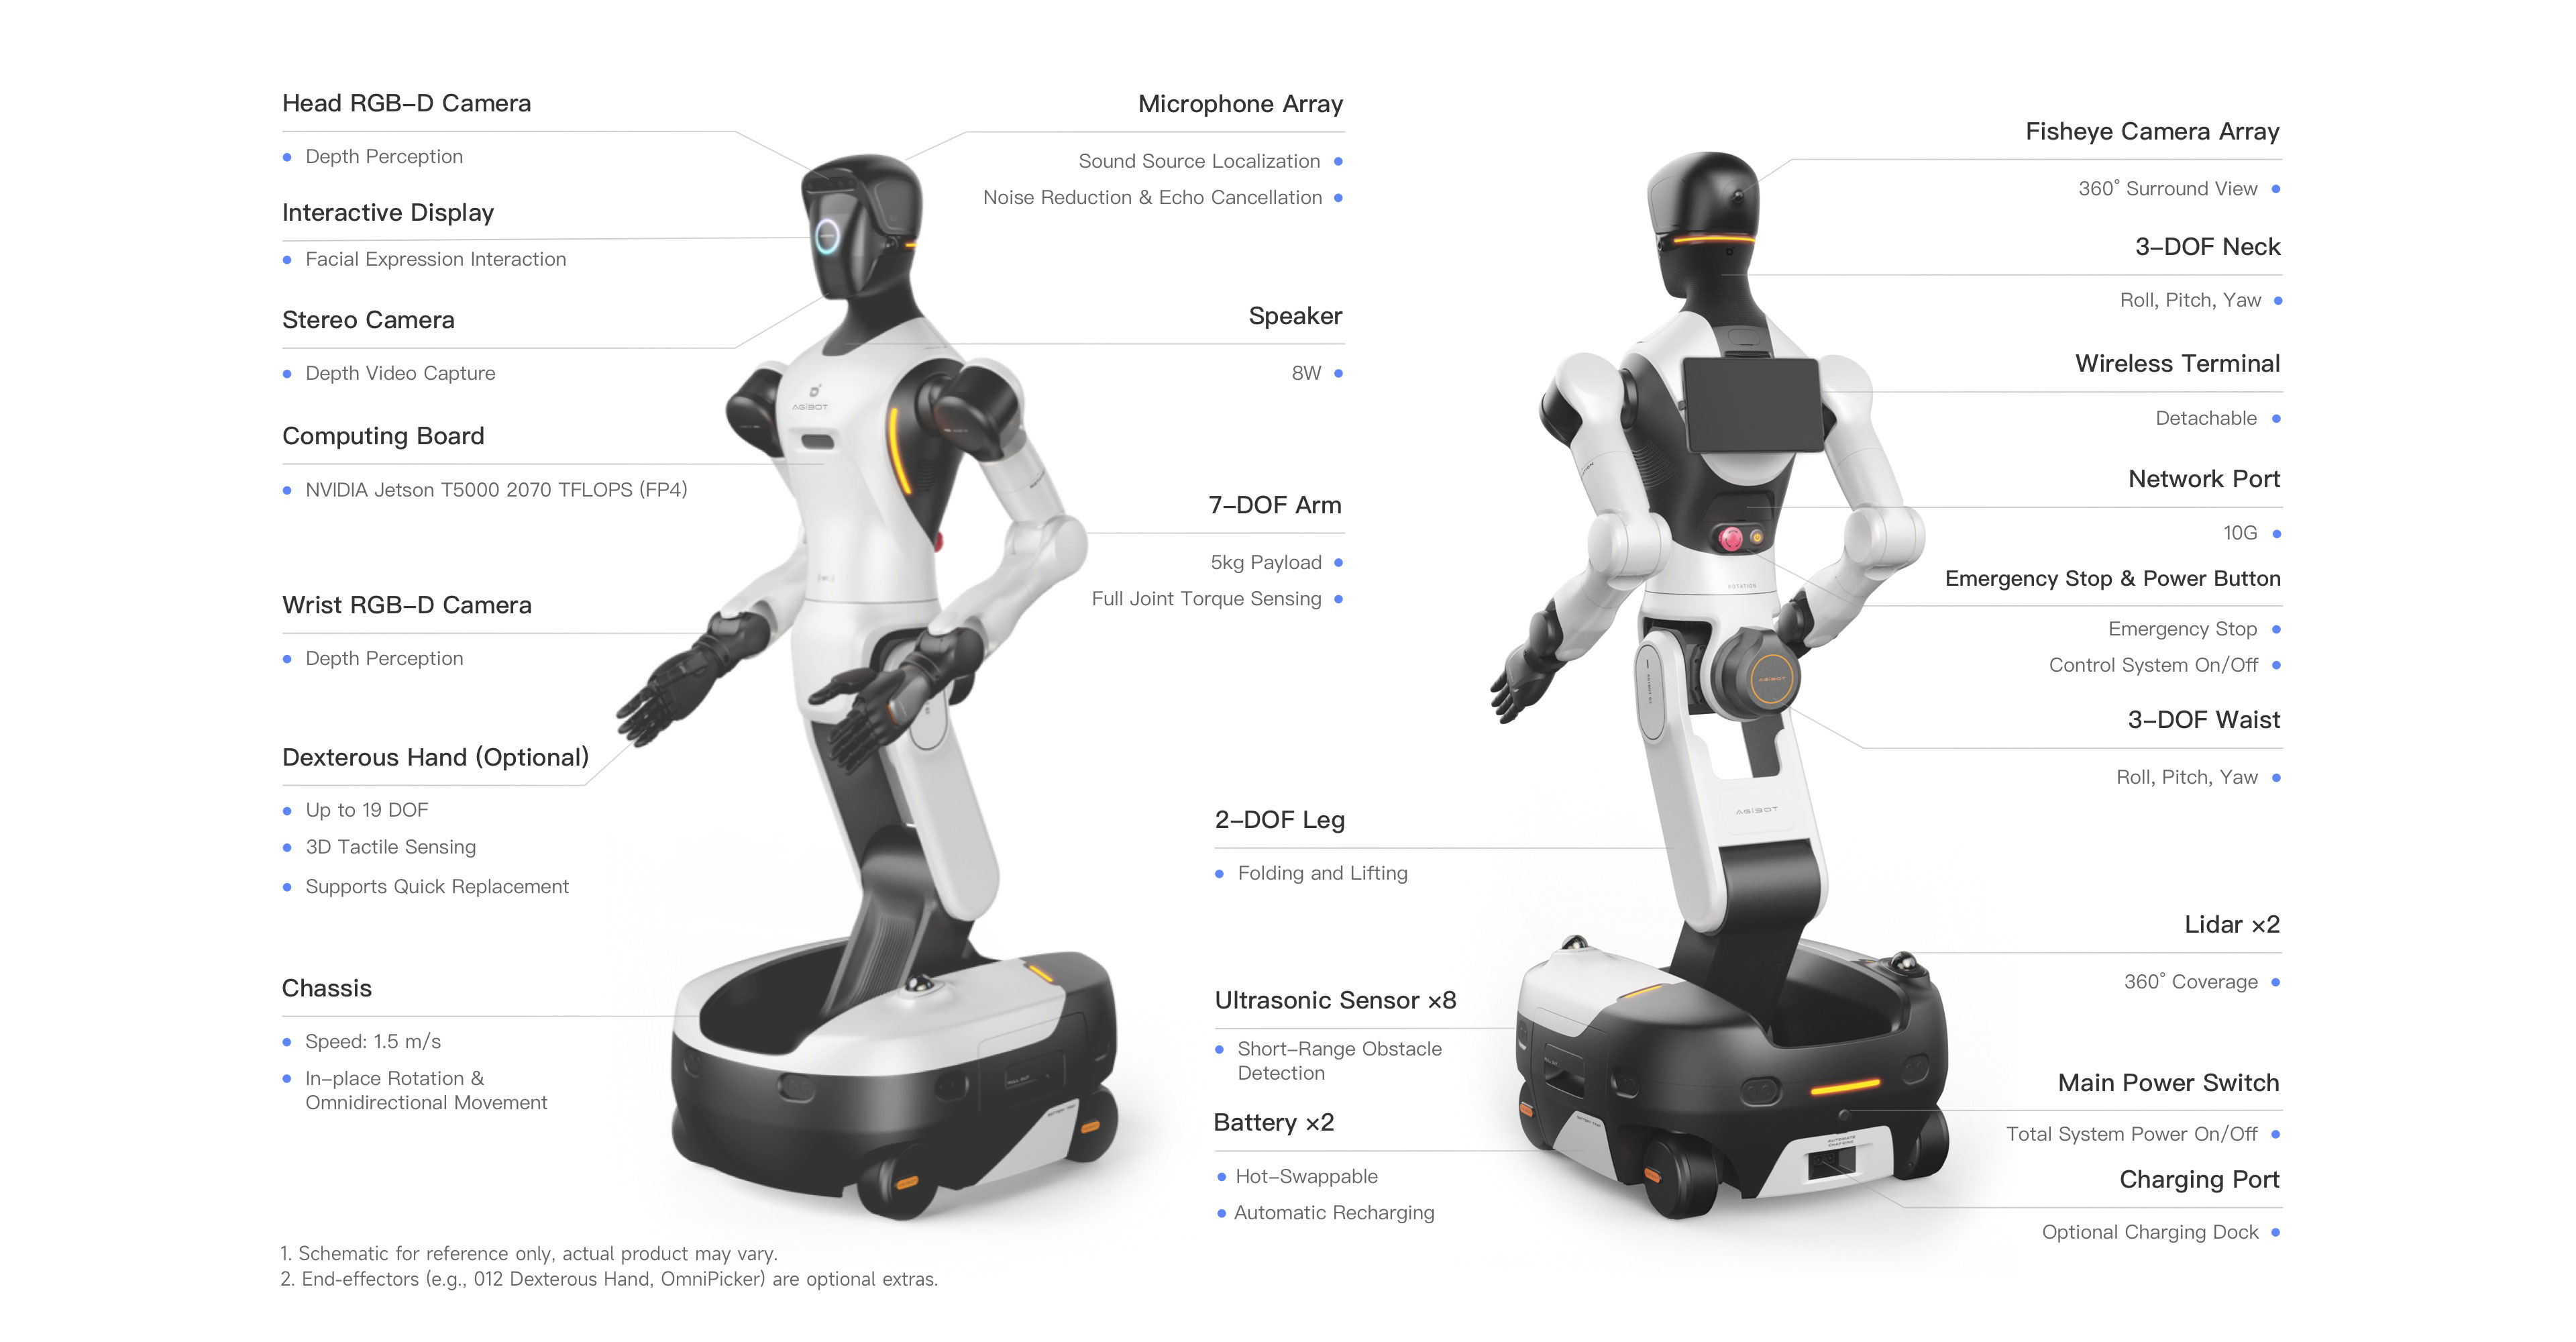
  1. Kamery na hlavě

    Kamery RGB-D a stereokamery na hlavě snímají vizuální a hloubkové informace.

  2. Interaktivní displej

    Animovaná mimika zviditelňuje reakce robota.

  3. Mikrofonní pole a reproduktor

    Lokalizace zdroje zvuku, redukce hluku a potlačení ozvěny s reproduktorem 8 W.

  4. Palubní výpočetní technika

    K dispozici s řídicí jednotkou NVIDIA Jetson T5000 poskytující 2070 TFLOPS při přesnosti FP4.

  5. Ramena se snímáním síly

    Sedm stupňů volnosti na rameno, nosnost 5 kg a snímání točivého momentu kloubů.

  6. Kamery RGB-D na zápěstích

    Snímání barev a hloubky zblízka v oblasti úchopu.

  7. Vyměnitelná obratná ruka

    Volitelná ruka s až 19 DoF, 3D hmatovým snímáním a rychlou výměnou.

  8. Všesměrový podvozek

    Otáčení na místě, boční pohyb a rychlost jízdy až 1.5 m/s.

Pohled zezadu

  1. Kamery pro okolní pohled

    Pole kamer typu rybí oko poskytuje vizuální pokrytí 360°.

  2. Kloubový krk

    Tři stupně volnosti krku umožňují otáčení, náklon a boční náklon.

  3. Odnímatelný bezdrátový terminál

    Bezdrátový terminál na zádech a kabelové síťové připojení 10G.

  4. Nouzové zastavení a řízení

    Tlačítka nouzového zastavení a napájení řídicího systému na zádech.

  5. Pas a zdvihový mechanismus

    Tři stupně volnosti pasu a skládací zdvihová část se dvěma stupni volnosti upravují polohu těla a pracovní výšku.

  6. LiDAR a ultrazvukové snímání

    Dvě jednotky LiDAR poskytují pokrytí 360° a osm ultrazvukových senzorů snímá blízké překážky.

  7. Dvě baterie vyměnitelné za provozu

    Dvě baterie podporují výměnu za provozu. Volitelná nabíjecí stanice umožňuje automatické dobíjení.

  8. Hlavní napájení a nabíjení

    V podvozku je hlavní vypínač systému a nabíjecí připojení.

Přehled vybavení

Pohyb a mechanika

Aktivní stupně volnosti bez koncových efektorů
25
Stupně volnosti krku
3
Stupně volnosti sestavy pasu a nohou
5

Snímání a řízení

3D LiDAR
2 kusy
Stereokamera
1 kus
Kamera typu rybí oko
3 kusy

Napájení a provoz

Stupeň krytí
IP42 podle produktové prezentace výrobce
Počet baterií
2 kusy
Doba provozu
přibližně 4 hodiny
ÚPLNÝ TECHNICKÝ LIST

Technické parametry.

Parametry výrobce a podmínky měření uspořádané podle témat.

Zdroj: AGIBOT ↗

Obecné parametry — tabulka výrobce

Výška
1225–1795 mm
Šířka
640 mm
Délka
760 mm
Hmotnost
185 kg, referenční údaj platformy
Aktivní stupně volnosti bez koncových efektorů
25
Stupně volnosti krku
3
Zobrazit úplné technické parametryZobrazit méně
Stupně volnosti každého ramene
7
Stupně volnosti sestavy pasu a nohou
5
Stupně volnosti mobilní základny
3

Úplná aktuální produktová tabulka AGIBOT doplněná o podrobné parametry z manuálu G2. Standardní a vysoce výkonný počítač jsou samostatné varianty, nikoli současně instalované vybavení. Údaje pracovního rozsahu O10 jsou referenční hodnoty měřené s volitelnou robotickou rukou. Dodávaná konfigurace pro EU se potvrzuje samostatně.

Senzory a interakce — tabulka výrobce

3D LiDAR
2 kusy
Stereokamera
1 kus
Kamera typu rybí oko
3 kusy
Hlavová kamera RGB-D
1 kus
Kamery RGB-D na zápěstích
2 kusy
Mikrofonní pole
Ve výbavě
Reproduktor
Ve výbavě
Interaktivní displej
Ve výbavě
Vícebarevný LED pásek
Ve výbavě

Výkon — tabulka výrobce

Jmenovitá nosnost ramene
5 kg/rameno
Senzory točivého momentu kloubů
Ve výbavě
Rychlost mobilní základny
1.5 m/s
Pohybové režimy
Všesměrový pohyb, boční jízda a otáčení na místě
Stupeň krytí
IP42 podle produktové prezentace výrobce

Baterie a nabíjení — tabulka výrobce

Počet baterií
2 kusy
Celková kapacita baterií
1652 Wh
Doba provozu
přibližně 4 hodiny
Napájení
Přímé nabíjení, výměna baterie; automatický návrat k volitelné nabíjecí stanici
Doba nabíjení
≤ 2.5 hodiny
Vstup nabíječky
100–240 V
Výstup nabíječky
54.75 V / 15 A

Výpočetní technika a řízení — tabulka výrobce

Vysoce výkonná verze
NVIDIA Jetson T5000, 2070 TFLOPS (FP4); není standardem každé konfigurace samotného těla / balicího řešení
Komunikace
Wi-Fi, Bluetooth; volitelné 4G/5G
Bezdrátový ruční terminál
K dispozici
Aktualizace OTA
K dispozici
Vlastní vývoj
Podporováno

Pracovní prostor a prostředí — doplněk manuálu

Svislý pracovní rozsah s rukama O10
0–2.3 m; O10 není součástí balíčku samotného těla robota
Rozpětí paží s rukama O10
2.3 m
Provozní teplota
Tabulka parametrů manuálu: 0…45 °C; bezpečnostní část: 0…40 °C. Potvrďte pro dodanou verzi
Skladovací teplota
−20…60 °C
Provozní vlhkost
≤ 90% v tabulce parametrů; bezpečnostní část vyžaduje hodnotu pod 90%
Provozní prostředí
Uvnitř, rovný povrch; bezpečnostní část povoluje maximální sklon 5%

Rozsahy pohybu kloubů — manuál

Otáčení hlavy
±70°
Boční náklon hlavy
±20°
Náklon hlavy
±27°
Otáčení pasu
±174°
Boční náklon pasu
±24°
Ohyb pasu
−104°…58°
Rozsah pohybu kolena
0°…151°
Rozsah pohybu kotníku
−61°…0°
Rotace ramene
±178°
Zdvih ramene
±120°
Rotace paže
±178°
Rozsah pohybu lokte
−145°…60°
Rotace předloktí
±178°
Zdvih zápěstí
±90°
Boční pohyb zápěstí
±60°

Podrobné parametry kamer — manuál

Rozlišení hlavové stereokamery
Oba obrazové senzory: 1920 × 1536 px
Snímková frekvence hlavové stereokamery
60 fps
Zorné pole hlavové stereokamery
118° vodorovně × 92° svisle
Rozlišení kamer typu rybí oko
1920 × 1537 px podle tabulky v manuálu
Snímková frekvence kamer typu rybí oko
30 fps
Zorné pole kamer typu rybí oko
215° vodorovně × 170° svisle
Rozlišení barevného obrazu hlavové RGB-D
1280 × 800 px
Snímková frekvence barevného obrazu hlavové RGB-D
60 fps
Zorné pole barevného obrazu hlavové RGB-D
94° vodorovně × 68° svisle
Rozlišení hloubkového obrazu hlavové RGB-D
1280 × 800 px
Snímková frekvence hloubkového obrazu hlavové RGB-D
30 fps
Zorné pole hloubkového obrazu hlavové RGB-D
90° vodorovně × 65° svisle
Rozlišení barevného obrazu zápěstní RGB-D
1920 × 1080 px
Snímková frekvence barevného obrazu zápěstní RGB-D
25 fps
Zorné pole barevného obrazu zápěstní RGB-D
105° vodorovně × 85° svisle
Rozlišení hloubkového obrazu zápěstní RGB-D
640 × 480 px
Snímková frekvence hloubkového obrazu zápěstní RGB-D
25 fps
Zorné pole hloubkového obrazu zápěstní RGB-D
90° vodorovně × 70° svisle

Snímání vzdálenosti a IMU — manuál

Minimální měřicí vzdálenost LiDARu
0.1 m
Přesnost měření vzdálenosti LiDARu (1σ)
≤ 2 cm ve vzdálenosti 10 m; ≤ 3 cm ve vzdálenosti 0.2 m
Zorné pole LiDARu
360° vodorovně; −7°…52° svisle
Počet bodů LiDARu za sekundu
200 000 bodů/s
Obnovovací frekvence LiDARu
10 Hz
Počet ultrazvukových senzorů
8 kusů
Přesnost ultrazvukového měření
20 mm
Rozsah ultrazvukového měření
Manuál uvádí 30–3000 m; jednotka se jeví jako chybná a vyžaduje potvrzení
Úhel ultrazvukového snímání
100° ±10° vodorovně; 60° ±10° svisle
Odchylka gyroskopu v celém teplotním rozsahu
Typicky 0.015 °/s; maximálně 0.03 °/s
Měřicí rozsah gyroskopu
±250 °/s
Stabilita odchylky gyroskopu
Typicky 4 °/h; maximálně 6 °/h
Rozsah akcelerometru
±8 g
Odchylka akcelerometru v celém teplotním rozsahu
Typicky 1.5 mg; maximálně 2 mg
Stabilita odchylky akcelerometru
Typicky 0.07 mg; maximálně 0.1 mg

Zvuk a displej — manuál

Počet mikrofonů
Pole se 4 mikrofony
Citlivost mikrofonu
−32 ±3.5 dB
Odstup signálu od šumu mikrofonu
70 dBA
Počet reproduktorů
1 kus
Jmenovitý výkon reproduktoru
8 W
Maximální výkon reproduktoru
10 W
Impedance reproduktoru
4 Ω ±15%
Rezonanční frekvence reproduktoru
200 Hz ±20%
Citlivost reproduktoru
83 ±3 dB
Frekvenční rozsah reproduktoru
f₀–8 kHz, kde f₀ je rezonanční frekvence
Rozměr interaktivního displeje
6.3 palce
Jas interaktivního displeje
500 nit

Manipulace a navigace — manuál

Celková jmenovitá nosnost obou ramen
10 kg
Celková špičková nosnost obou ramen
15 kg; nejde o trvalou jmenovitou nosnost
Délka ramene
696 mm
Opakovatelnost ramene
±0.1 mm
Absolutní přesnost polohování ramene
±1 mm
Rozlišení točivého momentu při silovém řízení
≤ 0.02 Nm
Vzorkovací frekvence snímače síly
≥ 5 kHz
Konstrukce trupu
Skládací zdvihový systém s 5 DoF
Funkce pasu
Náklon, otáčení a boční náklon
Funkce sestavy nohou
Skládací mechanismus zvedání a spouštění
Konstrukce mobilní základny
4 řízená kola
Otáčení na místě
Podporováno
Pohyb do stran
Podporováno
Standardní přesnost navigace
±5 cm, ±3°
Vysoce přesná navigace
±3 cm, ±2°
Překonávání překážek
1.5 cm
Schopnost překonávat svahy v tabulce parametrů
≤ 5°; dodržujte přísnější limit 5% v bezpečnostní části manuálu
Minimální šířka navigačního průchodu
850 mm

Varianty počítače — manuál

Výpočetní výkon standardní verze
500 TOPS (INT8)
Procesor standardní verze
24 × jádro A78
Paměť standardní verze
64 GB
Úložiště standardní verze
2 TB NVMe SSD
Výpočetní výkon vysoce výkonné verze
2070 TFLOPS (FP4); nelze přímo porovnávat s INT8 TOPS
Procesor vysoce výkonné verze
14 × jádro Poseidon-AE
Paměť vysoce výkonné verze
128 GB
Úložiště vysoce výkonné verze
2 TB NVMe SSD

Konektory — manuál

Ethernetový port pro internet
1 Gbps
První místní ethernetový port
1 Gbps
Druhý místní ethernetový port
10 Gbps
USB Type-A
Rychlost USB 3.0, pouze u standardní / méně výkonné verze
USB Type-C
Rychlost USB 3.0
Slot SIM
Podpora 4G/5G; mobilní modul volitelný
DisplayPort
Standardní verze, obrazový výstup řídicí jednotky
Servisní port
Ladění horní části těla pouze kvalifikovaným servisním personálem. Vysoce výkonná verze uvádí i sériový ladicí port
Konektor koncového efektoru
M8, 8pinový
Napájení koncového efektoru
1 × 24 V
Komunikace koncového efektoru
2 × RS485 a 1 × CAN-FD
Připojení koncového efektoru
Pouze při vypnutém napájení; výměna koncového efektoru za provozu není podporována

Elektrické parametry a terminál obsluhy — manuál

Celková kapacita baterií v Ah
34 Ah
Jmenovité napájecí napětí
48 V
Jmenovitý proud
8.3 A
Jmenovitý výkon
přibližně 400 W
Model nabíječky
UY900L-W547150
Maximální výkon nabíječky
821.25 W
Vstupní frekvence nabíječky
47–63 Hz
Displej bezdrátového terminálu
11.5 palce
Rozlišení bezdrátového terminálu
2000 × 1200 px
Fyzické nouzové zastavení
Podporováno

Skutečný výkon závisí na prostředí, zatížení, softwaru a konfiguraci. Maximální hodnoty se mohou vztahovat k různým zkušebním podmínkám a nemusí být dosažitelné současně.

DODÁNÍ A VYBAVENÍ

Obsah balení a volitelné možnosti.

Obsah balení

  • Robotická platforma G2
  • Vybavení VR
  • Ruční ovladač
  • OmniPicker
  • Ochranný přepravní kufr

K dohodě v nabídce

  • Koncové efektory, mechanické adaptéry a kabeláž.
  • VR, vybavení pro sběr dat a licence.
  • Obrobky, doba cyklu a požadavky na úchop.
  • Průmyslová síť a rozhraní cílového systému.

Potvrzená nabídka uvádí skutečný rozsah dodávky a licence po jednotlivých položkách. Ilustrace mohou zobrazovat volitelné příslušenství.

Využití.

Příklady možných využití. Potřebný vývoj a služby se sjednávají pro každý projekt.
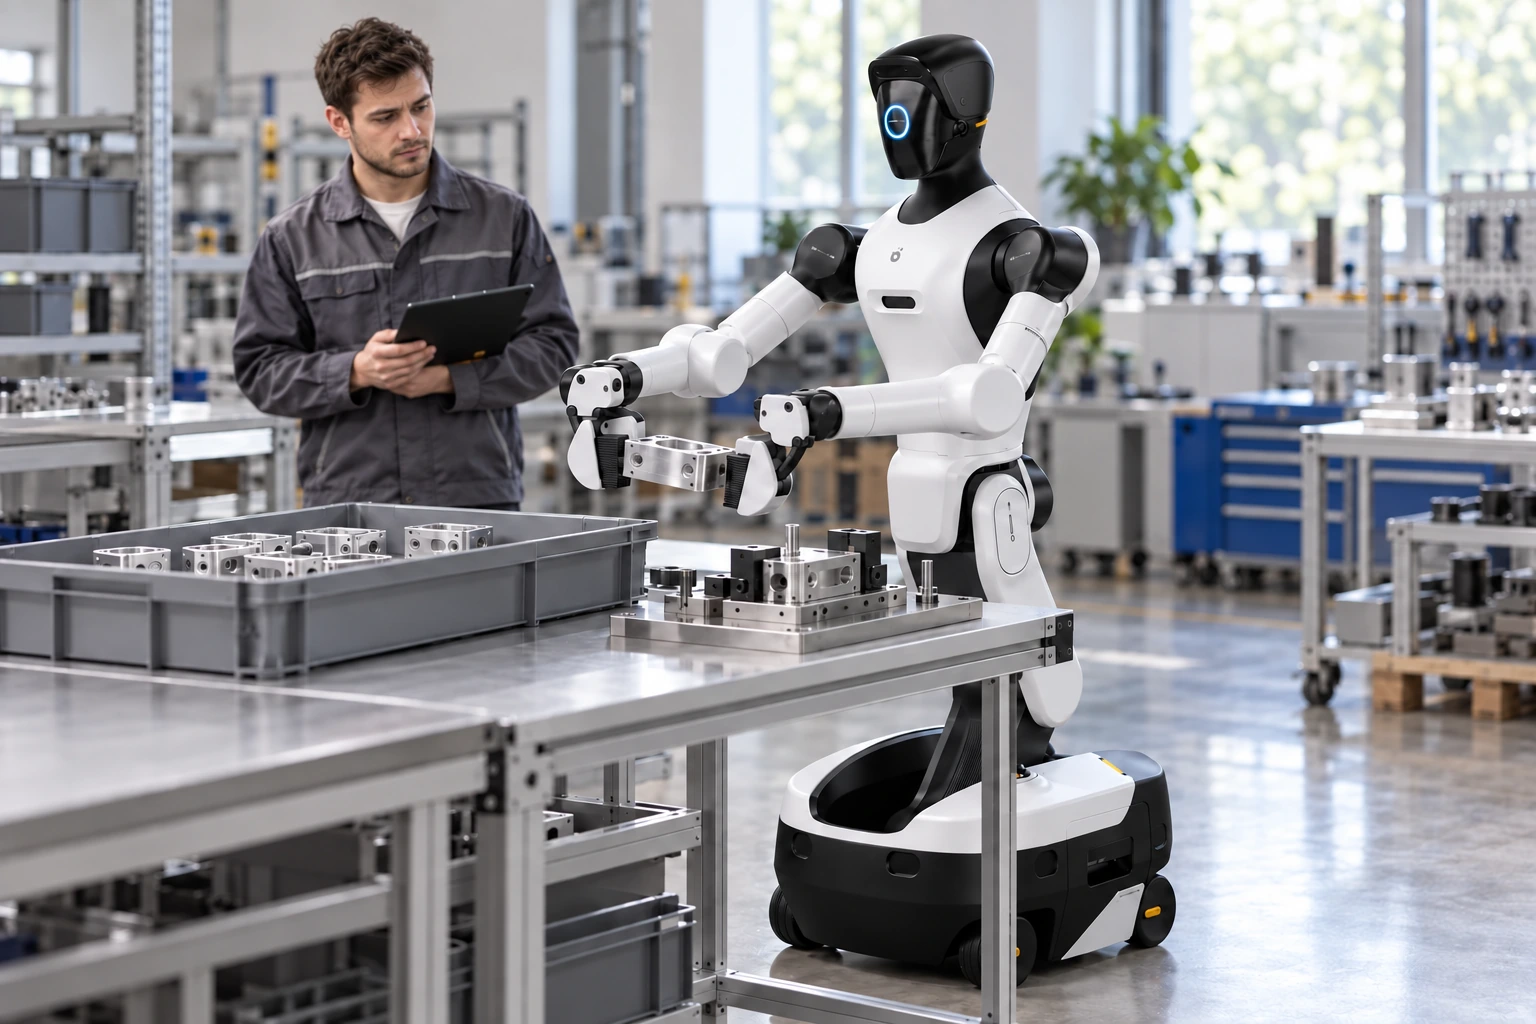
Zkoušky manipulace · Balicí řešení AGIBOT G2

Zkoušky manipulace

Vyhodnocujte uchopování, přesun a manipulaci s obrobky.

Sběr robotických dat · Balicí řešení AGIBOT G2

Sběr robotických dat

Zaznamenávejte předvedené pohybové sekvence pomocí vhodného vybavení pro sběr dat.

Průmyslová integrace · Balicí řešení AGIBOT G2

Průmyslová integrace

Vyvíjejte systémová propojení a pracovní postupy podle požadavků místa.

PŘED VÝBĚREM KONFIGURACE

Často kladené dotazy.

Co znamená samotné tělo robota?

Jde o robotickou platformu bez koncových efektorů. Chapadla, ruce, zařízení VR a vybavení pro sběr dat musí být uvedeny samostatně, aby byly součástí dodávky.

Je balicí řešení hotovým automatizačním systémem?

Balíček obsahuje uvedené vybavení. Návrh pracovního postupu, trénování, integrace a ověření na místě zůstávají úkoly projektu.

Mají související modely stejné parametry?

Ne automaticky. Ověřte společně přesnou variantu, instalované vybavení a odpovídající parametry.

NT SYS · ROBOTIKA AGIBOT

Proberme vaše využití.

Pomůžeme vybrat správný model, vybavení a služby.