Parlons de votre projet ↗
Série G

AGIBOT G2 – Solution d’emballage

Un ensemble d’intégration G2 réunissant le corps du robot, l’équipement VR, le contrôleur, OmniPicker et la caisse de transport.

Contactez-nous pour connaître les tarifs.

La disponibilité et la configuration sont convenues au cas par cas.

185 kgpoids de la plateforme
25DoF, hors effecteurs terminaux
5 kg/brascharge utile nominale
IP42indice de protection
DÉCOUVREZ LA PLATEFORME

L’ensemble d’intégration AGIBOT G2 de plus près.

AGIBOT G2 – Solution d’emballage — Deux bras robotiques sur un châssis à roues.
Les images d’application présentent G2 avec des effecteurs terminaux ; la version Body est fournie sans effecteurs terminaux.

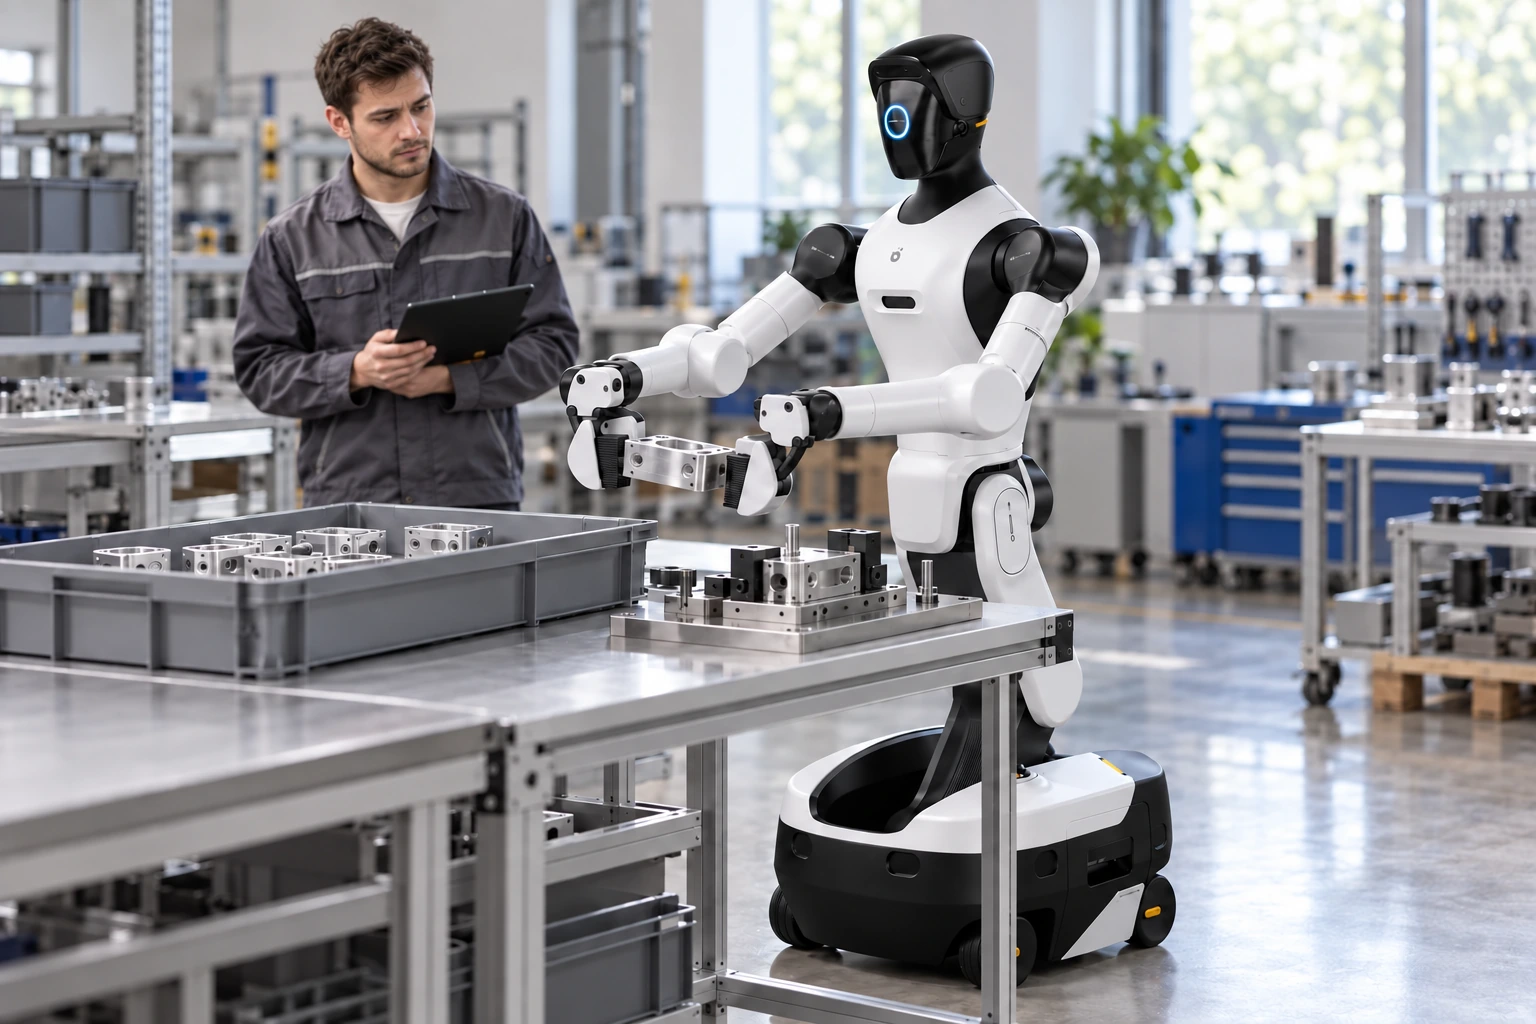
Deux bras robotiques sur un châssis à roues.

Avec son châssis à roues et ses deux bras, G2 permet des tâches industrielles de manipulation d’objets. La planification doit prendre en compte ensemble le préhenseur, la pièce et l’espace de travail du robot.

AGIBOT G2 – Solution d’emballage — Préhension et mouvements coordonnés.

Préhension et mouvements coordonnés.

La manipulation commandée en effort et l’écosystème Genie RL permettent des processus d’entraînement et d’intégration. Les tâches industrielles nécessitent aussi de définir les variations d’objets et les critères de réception du cycle.

Choisissez une plateforme ou un ensemble d’intégration.

Solution d’emballage G2 comprend le robot, l’équipement VR, le contrôleur, le préhenseur OmniPicker et la caisse de transport. La version Body est fournie sans effecteurs terminaux ; ses accessoires sont sélectionnés séparément.

AGIBOT G2 – Solution d’emballage – AGIBOT G2 lors d’un pilote de manipulation d’objets — illustration d’application

La plateforme en détail.

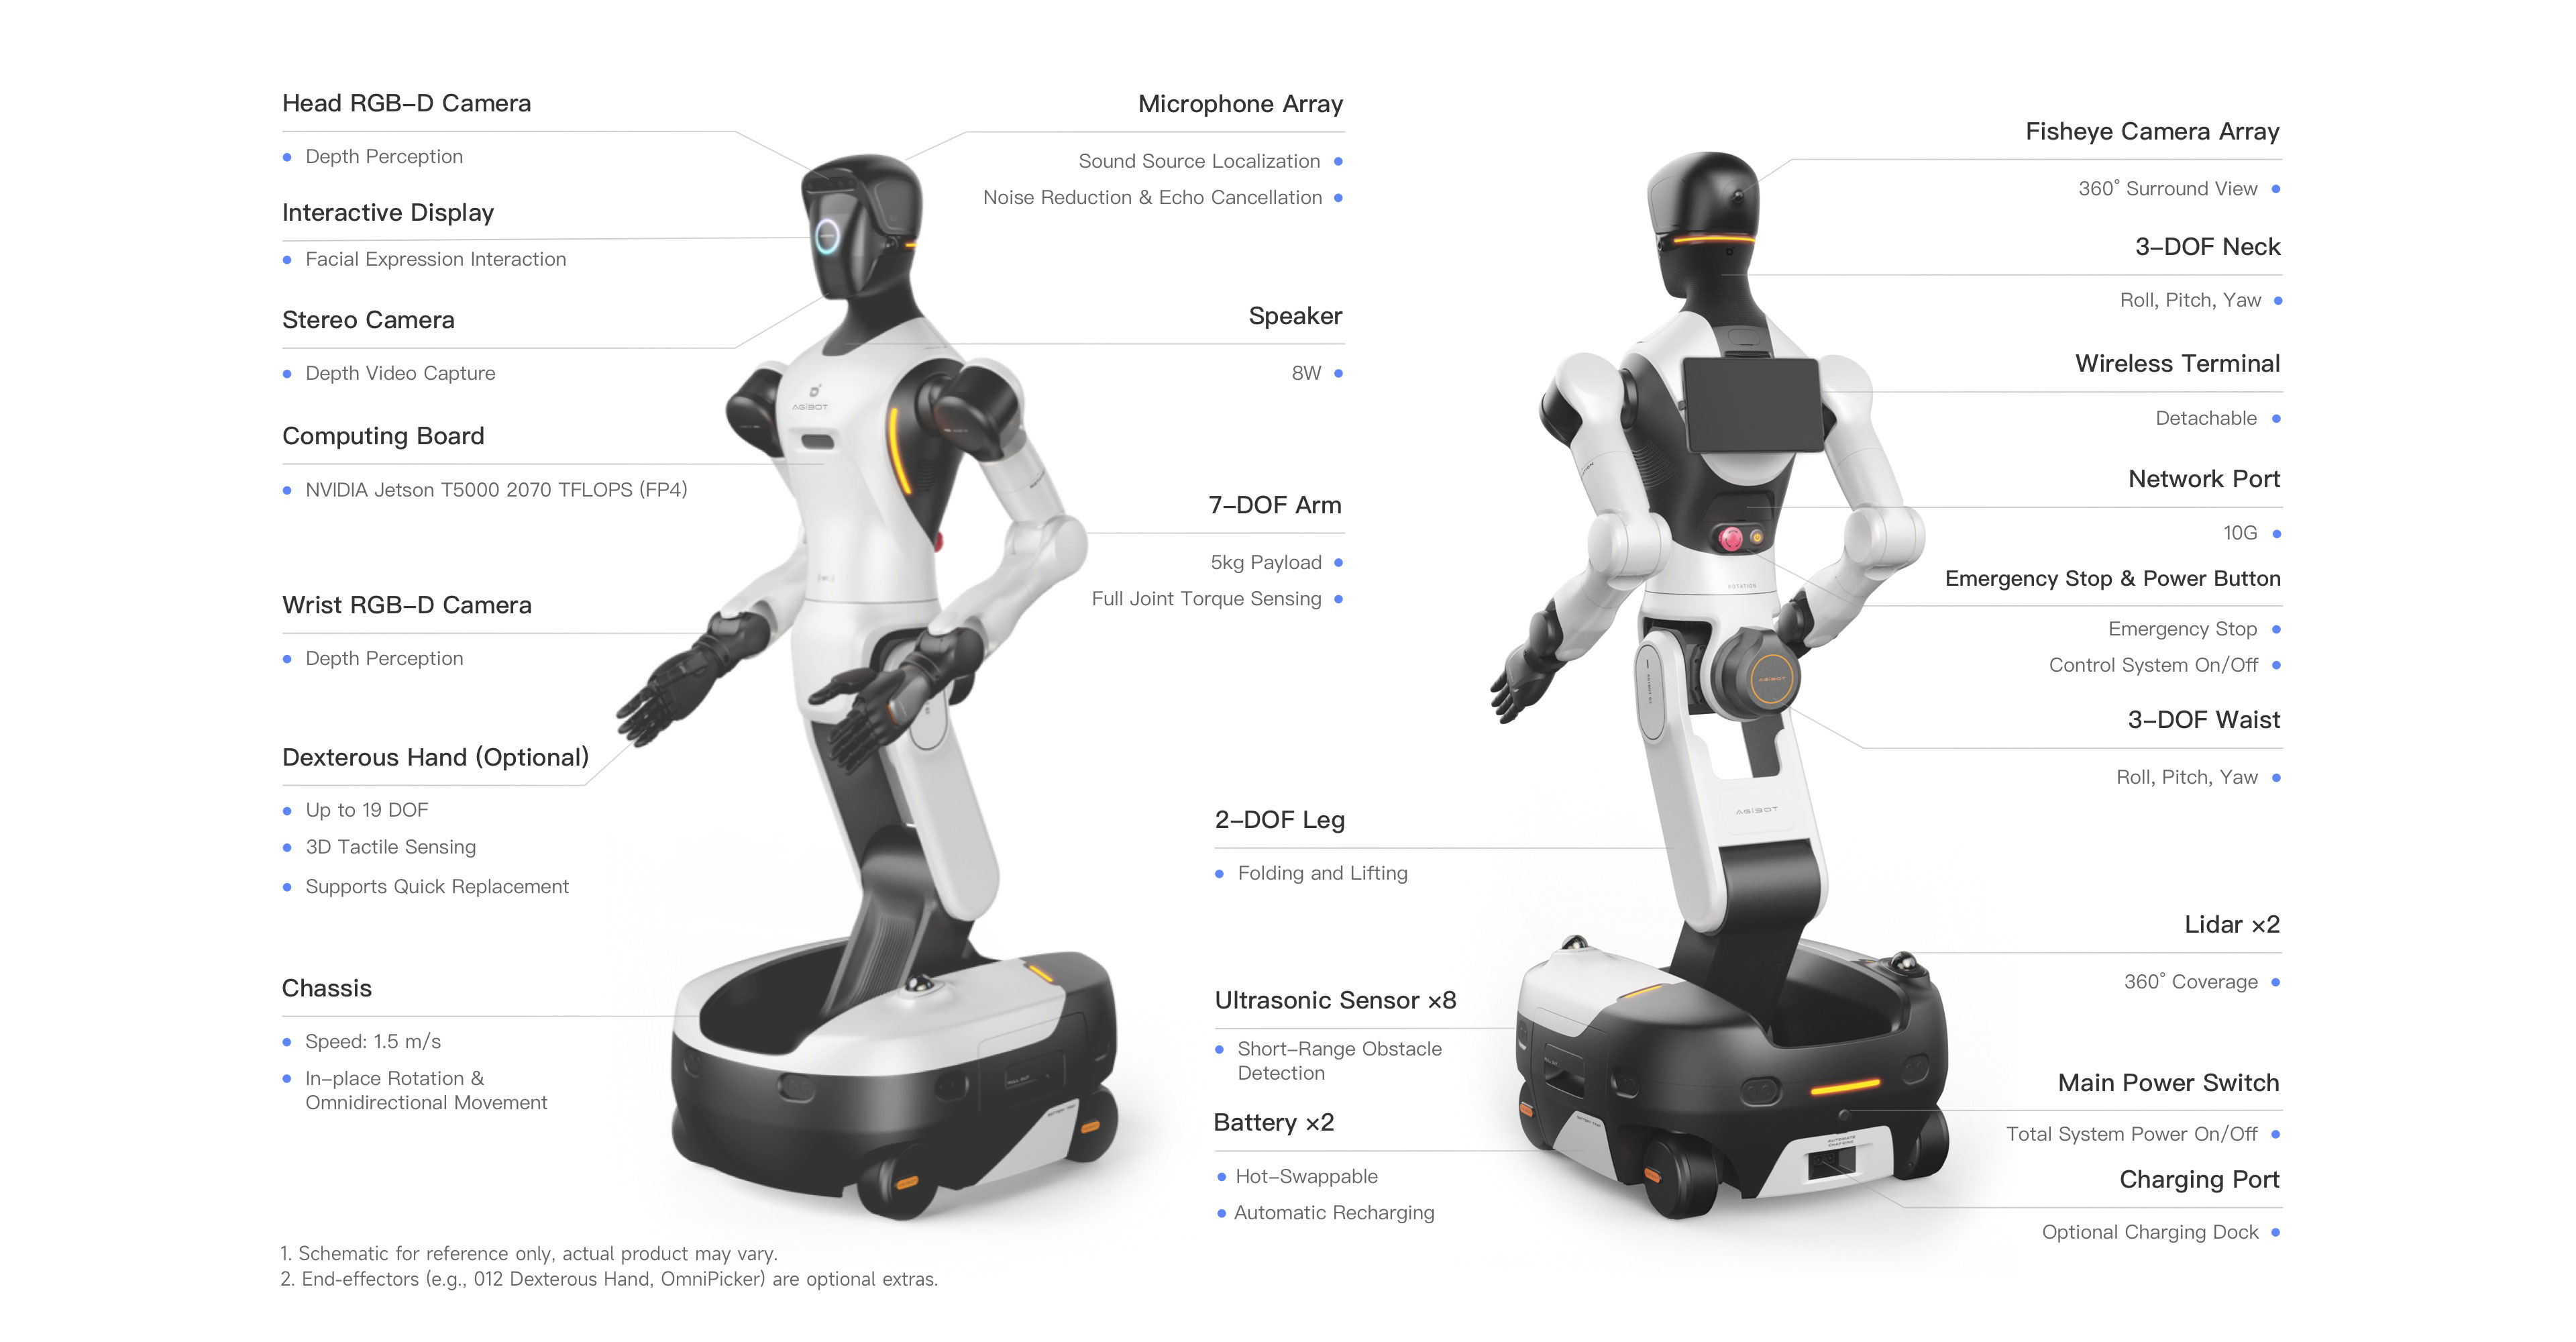
Vue de face

  1. Caméras de la tête

    Les caméras RGB-D et stéréo de la tête captent les informations visuelles et de profondeur.

  2. Écran interactif

    Les expressions faciales animées rendent les réponses du robot visibles.

  3. Réseau de microphones et haut-parleur

    Localisation des sources sonores, réduction du bruit et annulation d’écho, avec un haut-parleur de 8 W.

  4. Calcul embarqué

    Disponible avec un contrôleur NVIDIA Jetson T5000 délivrant 2070 TFLOPS en précision FP4.

  5. Bras à détection d’effort

    Sept degrés de liberté par bras, charge utile de 5 kg et détection du couple articulaire.

  6. Caméras RGB-D des poignets

    Perception couleur et profondeur à courte distance autour de la zone de préhension.

  7. Main dextre interchangeable

    Main optionnelle jusqu’à 19 DoF, avec perception tactile 3D et remplacement rapide.

  8. Châssis omnidirectionnel

    Rotation sur place, déplacement latéral et vitesse de déplacement jusqu’à 1.5 m/s.

Vue arrière

  1. Caméras de vision panoramique

    Un réseau de caméras fisheye fournit une couverture visuelle à 360°.

  2. Cou articulé

    Trois DoF du cou permettent le lacet, le tangage et le roulis.

  3. Terminal sans fil amovible

    Un terminal sans fil monté à l’arrière et une connexion réseau filaire 10G.

  4. Arrêt d’urgence et commande

    Boutons arrière d’arrêt d’urgence et d’alimentation du système de commande.

  5. Taille et mécanisme de levage

    Trois DoF à la taille et une section de pliage et de levage à deux DoF règlent la position du corps et la hauteur de travail.

  6. LiDAR et capteurs à ultrasons

    Deux LiDAR offrent une couverture à 360°, avec huit capteurs à ultrasons pour les obstacles proches.

  7. Deux batteries remplaçables à chaud

    Les deux batteries peuvent être remplacées à chaud. Une station de charge optionnelle permet la recharge automatique.

  8. Alimentation principale et charge

    Le châssis abrite l’interrupteur principal du système et la connexion de charge.

Aperçu des équipements

Mouvement et mécanique

Degrés de liberté actifs, hors effecteurs terminaux
25
Degrés de liberté du cou
3
Degrés de liberté de l’ensemble taille et jambes
5

Perception et commande

LiDAR 3D
2 unités
Caméra stéréo
1 unité
Caméra fisheye
3 unités

Alimentation et exploitation

Indice de protection
IP42 selon la présentation produit du fabricant
Nombre de batteries
2 unités
Autonomie
env. 4 heures
FICHE TECHNIQUE COMPLÈTE

Caractéristiques techniques.

Paramètres du fabricant et conditions de mesure, classés par thème.

Source : AGIBOT ↗

Caractéristiques générales — tableau du fabricant

Hauteur
1225–1795 mm
Largeur
640 mm
Longueur
760 mm
Poids
185 kg, référence de la plateforme
Degrés de liberté actifs, hors effecteurs terminaux
25
Degrés de liberté du cou
3
Afficher toutes les caractéristiques techniquesAfficher moins
Degrés de liberté par bras
7
Degrés de liberté de l’ensemble taille et jambes
5
Degrés de liberté de la base mobile
3

Tableau produit actuel complet d’AGIBOT, complété par les caractéristiques détaillées du manuel G2. Les ordinateurs standard et haute performance sont des variantes distinctes, et non des équipements installés ensemble. Les valeurs d’espace de travail O10 sont des références mesurées avec une main robotique optionnelle. La configuration UE fournie est confirmée séparément.

Capteurs et interaction — tableau du fabricant

LiDAR 3D
2 unités
Caméra stéréo
1 unité
Caméra fisheye
3 unités
Caméra RGB-D de la tête
1 unité
Caméras RGB-D des poignets
2 unités
Réseau de microphones
Équipé
Haut-parleur
Équipé
Écran interactif
Équipé
Bande LED multicolore
Équipé

Performances — tableau du fabricant

Charge utile nominale du bras
5 kg/bras
Capteurs de couple articulaire
Équipé
Vitesse de la base mobile
1.5 m/s
Modes de mouvement
Déplacement omnidirectionnel, translation latérale et rotation sur place
Indice de protection
IP42 selon la présentation produit du fabricant

Batterie et charge — tableau du fabricant

Nombre de batteries
2 unités
Capacité totale des batteries
1652 Wh
Autonomie
env. 4 heures
Alimentation
Charge directe, remplacement de la batterie ; retour automatique à une station de charge optionnelle
Temps de charge
≤ 2.5 heures
Entrée du chargeur
100–240 V
Sortie du chargeur
54.75 V / 15 A

Calcul et commande — tableau du fabricant

Version haute performance
NVIDIA Jetson T5000, 2070 TFLOPS (FP4) ; non standard dans toutes les configurations Body / Packaging
Communication
Wi-Fi, Bluetooth ; 4G/5G en option
Terminal portatif sans fil
Disponible
Mises à jour OTA
Disponible
Développement complémentaire
Pris en charge

Espace de travail et environnement — supplément du manuel

Espace de travail vertical avec mains O10
0–2.3 m ; O10 n’est pas inclus dans l’ensemble Body
Envergure des bras avec mains O10
2.3 m
Température de fonctionnement
Tableau du manuel : 0…45 °C ; rubrique sécurité : 0…40 °C. Confirmer pour la version livrée
Température de stockage
−20…60 °C
Humidité de fonctionnement
≤ 90% dans le tableau de caractéristiques ; la rubrique sécurité exige une valeur inférieure à 90%
Environnement d’utilisation
En intérieur, sur sol plat ; la rubrique sécurité autorise une pente maximale de 5%

Plages de mouvement articulaire — manuel

Lacet de la tête
±70°
Roulis de la tête
±20°
Tangage de la tête
±27°
Lacet de la taille
±174°
Inclinaison latérale de la taille
±24°
Flexion de la taille
−104°…58°
Plage de mouvement du genou
0°…151°
Plage de mouvement de la cheville
−61°…0°
Rotation de l’épaule
±178°
Élévation de l’épaule
±120°
Rotation du bras
±178°
Plage de mouvement du coude
−145°…60°
Rotation de l’avant-bras
±178°
Élévation du poignet
±90°
Mouvement latéral du poignet
±60°

Caractéristiques détaillées des caméras — manuel

Résolution de la caméra stéréo de la tête
Les deux capteurs d’image : 1920 × 1536 px
Fréquence d’images de la caméra stéréo de la tête
60 fps
Champ de vision de la caméra stéréo de la tête
118° à l’horizontale × 92° à la verticale
Résolution des caméras fisheye
1920 × 1537 px selon le tableau du manuel
Fréquence d’images des caméras fisheye
30 fps
Champ de vision des caméras fisheye
215° à l’horizontale × 170° à la verticale
Résolution de l’image couleur RGB-D de la tête
1280 × 800 px
Fréquence d’images couleur RGB-D de la tête
60 fps
Champ de vision de l’image couleur RGB-D de la tête
94° à l’horizontale × 68° à la verticale
Résolution de l’image de profondeur RGB-D de la tête
1280 × 800 px
Fréquence d’images de profondeur RGB-D de la tête
30 fps
Champ de vision de l’image de profondeur RGB-D de la tête
90° à l’horizontale × 65° à la verticale
Résolution de l’image couleur RGB-D des poignets
1920 × 1080 px
Fréquence d’images couleur RGB-D des poignets
25 fps
Champ de vision de l’image couleur RGB-D des poignets
105° à l’horizontale × 85° à la verticale
Résolution de l’image de profondeur RGB-D des poignets
640 × 480 px
Fréquence d’images de profondeur RGB-D des poignets
25 fps
Champ de vision de l’image de profondeur RGB-D des poignets
90° à l’horizontale × 70° à la verticale

Mesure de distance et IMU — manuel

Distance minimale de mesure LiDAR
0.1 m
Précision de distance LiDAR (1σ)
≤ 2 cm à 10 m ; ≤ 3 cm à 0.2 m
Champ de vision LiDAR
360° à l’horizontale ; −7°…52° à la verticale
Débit de points LiDAR
200 000 points/s
Fréquence d’actualisation LiDAR
10 Hz
Nombre de capteurs à ultrasons
8 unités
Précision de mesure ultrasonique
20 mm
Plage de mesure ultrasonique
Le manuel indique 30–3000 m ; l’unité semble incorrecte et doit être confirmée
Angle de détection ultrasonique
100° ±10° à l’horizontale ; 60° ±10° à la verticale
Biais du gyroscope sur toute la plage de température
Typiquement 0.015 °/s ; maximum 0.03 °/s
Plage de mesure du gyroscope
±250 °/s
Stabilité du biais du gyroscope
Typiquement 4 °/h ; maximum 6 °/h
Plage de l’accéléromètre
±8 g
Biais de l’accéléromètre sur toute la plage de température
Typiquement 1.5 mg ; maximum 2 mg
Stabilité du biais de l’accéléromètre
Typiquement 0.07 mg ; maximum 0.1 mg

Audio et écran — manuel

Nombre de microphones
Réseau de 4 microphones
Sensibilité du microphone
−32 ±3.5 dB
Rapport signal/bruit du microphone
70 dBA
Nombre de haut-parleurs
1 unité
Puissance nominale du haut-parleur
8 W
Puissance maximale du haut-parleur
10 W
Impédance du haut-parleur
4 Ω ±15%
Fréquence de résonance du haut-parleur
200 Hz ±20%
Sensibilité du haut-parleur
83 ±3 dB
Plage de fréquence du haut-parleur
f₀–8 kHz, où f₀ est la fréquence de résonance
Dimensions de l’écran interactif
6.3 pouces
Luminosité de l’écran interactif
500 nit

Manipulation et navigation — manuel

Charge utile nominale cumulée des deux bras
10 kg
Charge utile de pointe cumulée des deux bras
15 kg ; ce n’est pas une charge utile nominale en continu
Longueur du bras
696 mm
Répétabilité du bras
±0.1 mm
Précision absolue de positionnement du bras
±1 mm
Résolution de couple de la commande en effort
≤ 0.02 Nm
Fréquence d’échantillonnage du capteur d’effort
≥ 5 kHz
Conception du torse
Système de levage repliable à 5 DoF
Fonctions de la taille
Tangage, lacet et roulis
Fonction de l’ensemble jambes
Mécanisme repliable de levage et d’abaissement
Conception de la base mobile
4 roues directrices
Rotation sur place
Pris en charge
Déplacement latéral
Pris en charge
Précision de navigation standard
±5 cm, ±3°
Navigation de haute précision
±3 cm, ±2°
Franchissement d’obstacles
1.5 cm
Aptitude en pente dans le tableau de caractéristiques
≤ 5° ; respecter la limite plus stricte de 5% dans la rubrique sécurité du manuel
Largeur minimale de passage en navigation
850 mm

Variantes d’ordinateurs — manuel

Puissance de calcul de la version standard
500 TOPS (INT8)
Processeur de la version standard
24 × cœurs A78
Mémoire de la version standard
64 GB
Stockage de la version standard
SSD NVMe de 2 TB
Puissance de calcul de la version haute performance
2070 TFLOPS (FP4) ; non directement comparable aux TOPS INT8
Processeur de la version haute performance
14 × cœurs Poseidon-AE
Mémoire de la version haute performance
128 GB
Stockage de la version haute performance
SSD NVMe de 2 TB

Connecteurs — manuel

Port Ethernet Internet
1 Gbps
Premier port Ethernet local
1 Gbps
Deuxième port Ethernet local
10 Gbps
USB Type-A
Débit USB 3.0, uniquement sur la version standard / à calcul réduit
USB Type-C
Débit USB 3.0
Logement SIM
Prise en charge 4G/5G ; module cellulaire optionnel
DisplayPort
Version standard, sortie d’affichage du contrôleur
Port de service
Débogage du haut du corps, réservé au personnel de maintenance qualifié. La version haute performance mentionne aussi un port série de débogage
Connecteur d’effecteur terminal
M8, 8 broches
Alimentation de l’effecteur terminal
1 × 24 V
Communication de l’effecteur terminal
2 × RS485 et 1 × CAN-FD
Connexion de l’effecteur terminal
Uniquement hors tension ; remplacement à chaud de l’effecteur terminal non pris en charge

Caractéristiques électriques et terminal opérateur — manuel

Capacité totale des batteries en Ah
34 Ah
Tension d’alimentation nominale
48 V
Intensité nominale
8.3 A
Puissance nominale
env. 400 W
Modèle de chargeur
UY900L-W547150
Puissance maximale du chargeur
821.25 W
Fréquence d’entrée du chargeur
47–63 Hz
Écran du terminal sans fil
11.5 pouces
Résolution du terminal sans fil
2000 × 1200 px
Arrêt d’urgence physique
Pris en charge

Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.

LIVRAISON ET ÉQUIPEMENTS

Contenu de la livraison et options.

Contenu de la livraison

  • Plateforme robotique G2
  • Équipement VR
  • Télécommande portative
  • OmniPicker
  • Caisse de transport de protection

À convenir dans le devis

  • Effecteurs terminaux, adaptateurs mécaniques et câblage.
  • VR, équipements d’acquisition de données et licences.
  • Pièces, temps de cycle et exigences de préhension.
  • Réseau industriel et interfaces du système cible.

Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.

Applications.

Exemples d’usages possibles. Le développement et les services nécessaires sont convenus pour chaque projet.

Essais de manipulation · AGIBOT G2 – Solution d’emballage

Essais de manipulation

Évaluez la prise, le déplacement et la manipulation de pièces.

Collecte de données robotiques · AGIBOT G2 – Solution d’emballage

Collecte de données robotiques

Enregistrez les séquences de mouvements démontrées avec les équipements d’acquisition de données adaptés.

Intégration industrielle · AGIBOT G2 – Solution d’emballage

Intégration industrielle

Développez les connexions système et les processus selon les exigences du site.

AVANT DE CHOISIR VOTRE CONFIGURATION

Questions fréquentes.

Que signifie « corps du robot seul » ?

Il s’agit de la plateforme robotique sans effecteurs terminaux. Les préhenseurs, mains, appareils VR et équipements de collecte de données doivent être listés séparément pour être inclus.

La solution d’emballage est-elle un système d’automatisation prêt à l’emploi ?

L’ensemble comprend les équipements indiqués. La conception du processus, l’entraînement, l’intégration et la validation sur site restent des tâches du projet.

Les modèles apparentés ont-ils les mêmes caractéristiques ?

Pas automatiquement. Vérifiez ensemble la variante exacte, les équipements installés et les caractéristiques correspondantes.

NT SYS · ROBOTIQUE AGIBOT

Discutons de votre application.

Nous vous aidons à choisir le modèle, les équipements et les services adaptés.