Porozmawiajmy o Twoim projekcie ↗
Seria A

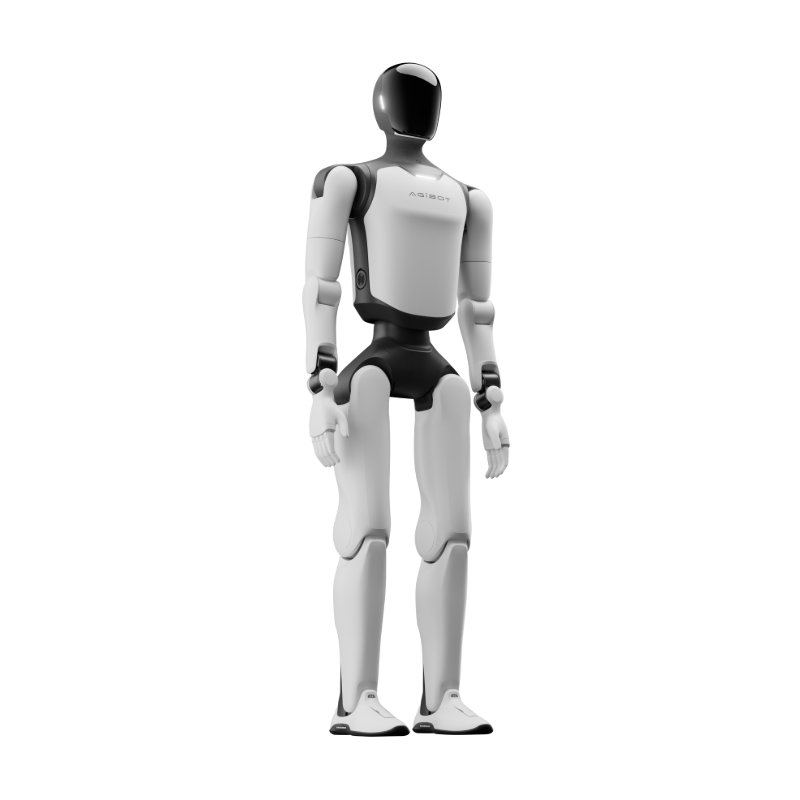
AGIBOT A3 Developer-Robot (Europe)

Lekki, pełnowymiarowy humanoid do dynamicznego ruchu, indywidualnych postaci i zsynchronizowanych występów.

Skontaktuj się z nami w sprawie ceny.

Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.

173 cmwysokość
55 kgmasa
1152 Whdwa akumulatory
≤ 10 godzinmaksymalny czas pracy podany przez producenta
POZNAJ PLATFORMĘ

AGIBOT A3 Developer z bliska.

AGIBOT A3 Developer-Robot (Europe) — Dynamiczny ruch. Wyrazista obecność.

Dynamiczny ruch. Wyrazista obecność.

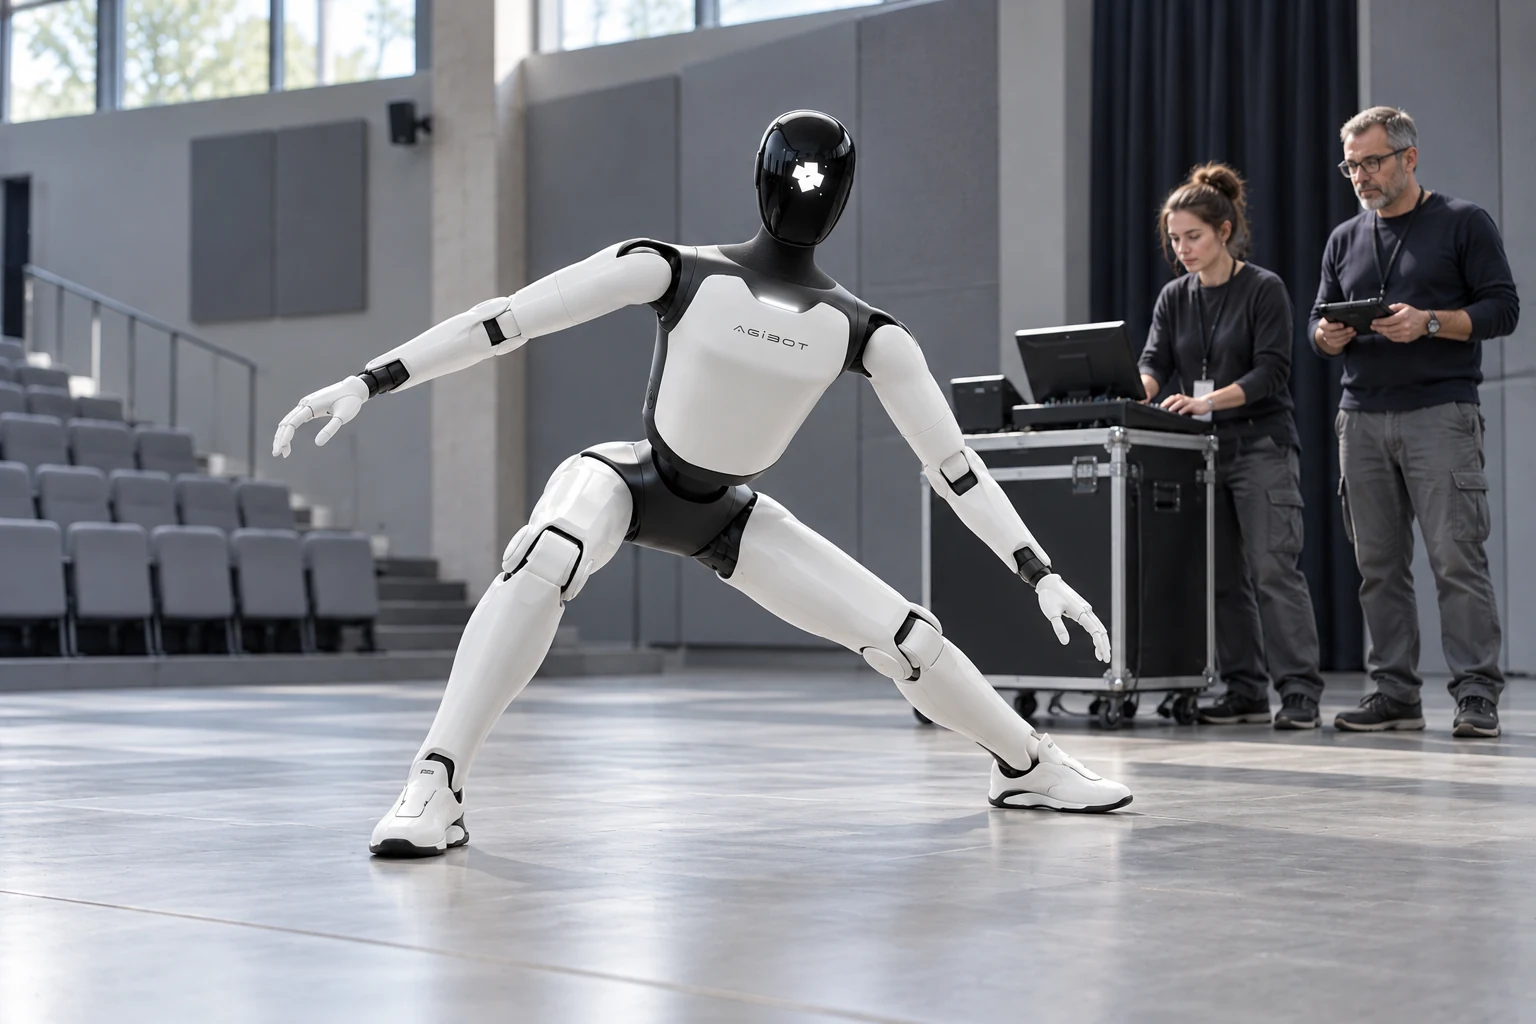
Seria A3 łączy lekką konstrukcję z dynamicznym ruchem pełnowymiarowego humanoida. Wersja Developer stanowi podstawę do tworzenia indywidualnych treści i aplikacji robotycznych.

Od pojedynczych ruchów do skoordynowanego występu.

LinkCraft wspiera projektowanie ruchów, a LinkSoul tworzenie postaci. Producent prezentuje również pozycjonowanie UWB i koordynację większych grup robotów; wymagania dotyczące obiektu i oprogramowania trzeba ustalić dla każdego projektu.
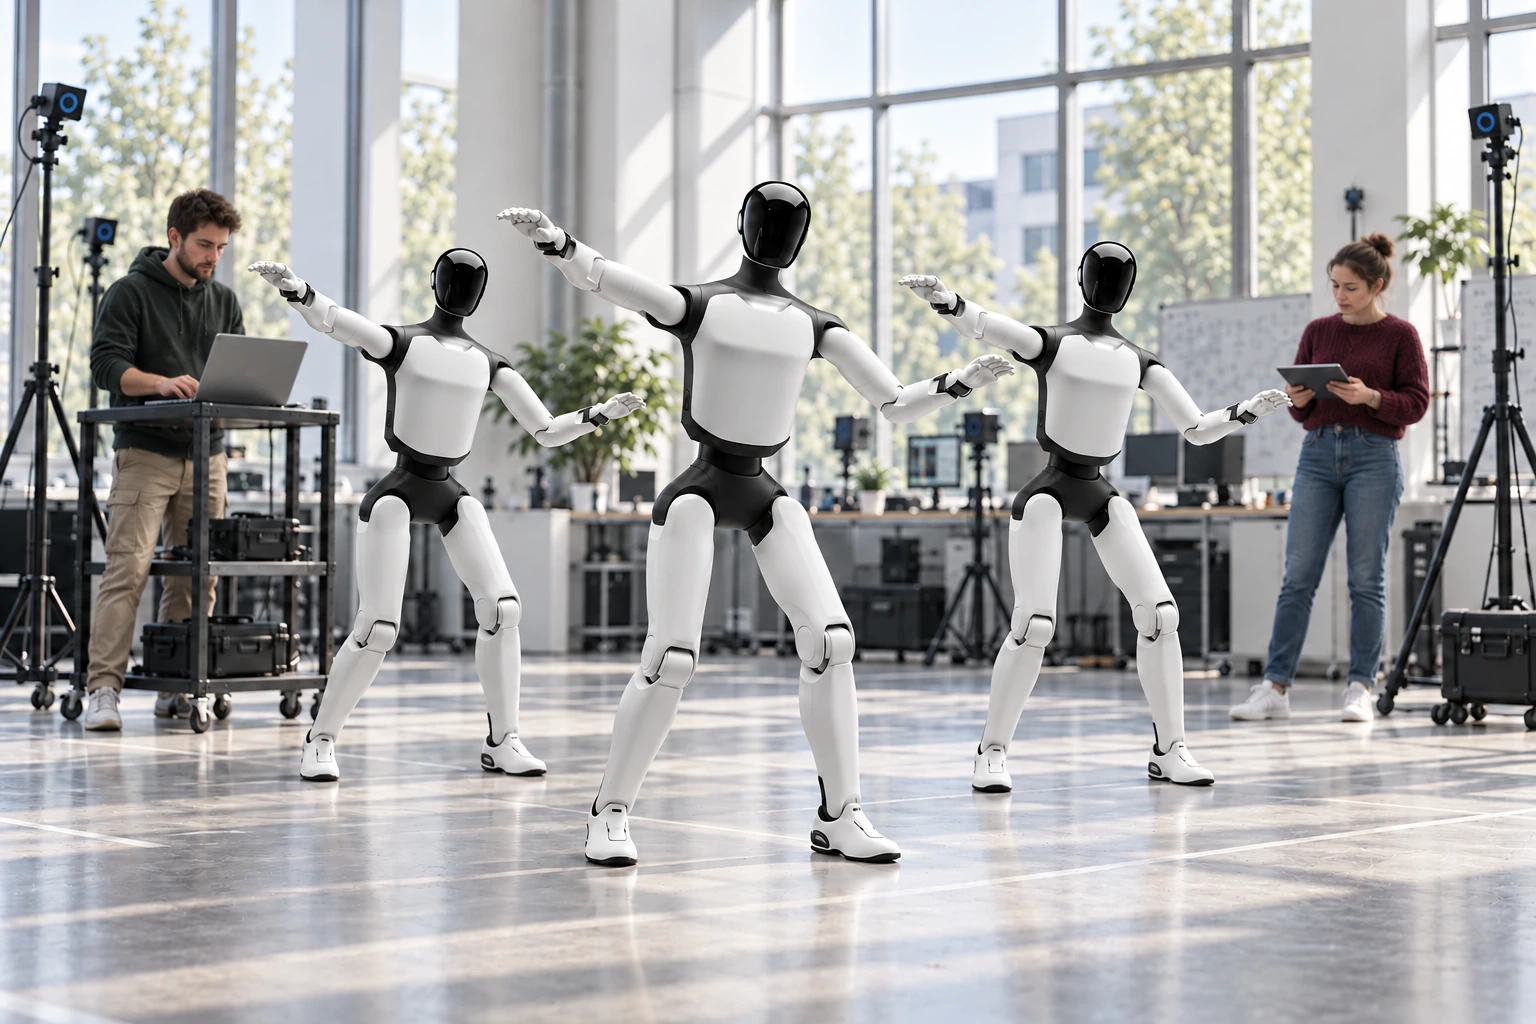
Jeden robot lub skoordynowana produkcja · AGIBOT A3 Developer-Robot (Europe)

Dwa akumulatory zapewniają elastyczniejszy harmonogram.

Dwa akumulatory mogą ograniczyć przerwy na ładowanie. Rzeczywisty czas pracy zależy od zadania: intensywny ruch, manipulacja i zastosowania wymagające dużej mocy obliczeniowej zużywają więcej energii.

AGIBOT A3 Developer-Robot (Europe) — Dwa akumulatory zapewniają elastyczniejszy harmonogram.

Sprzęt w szczegółach.

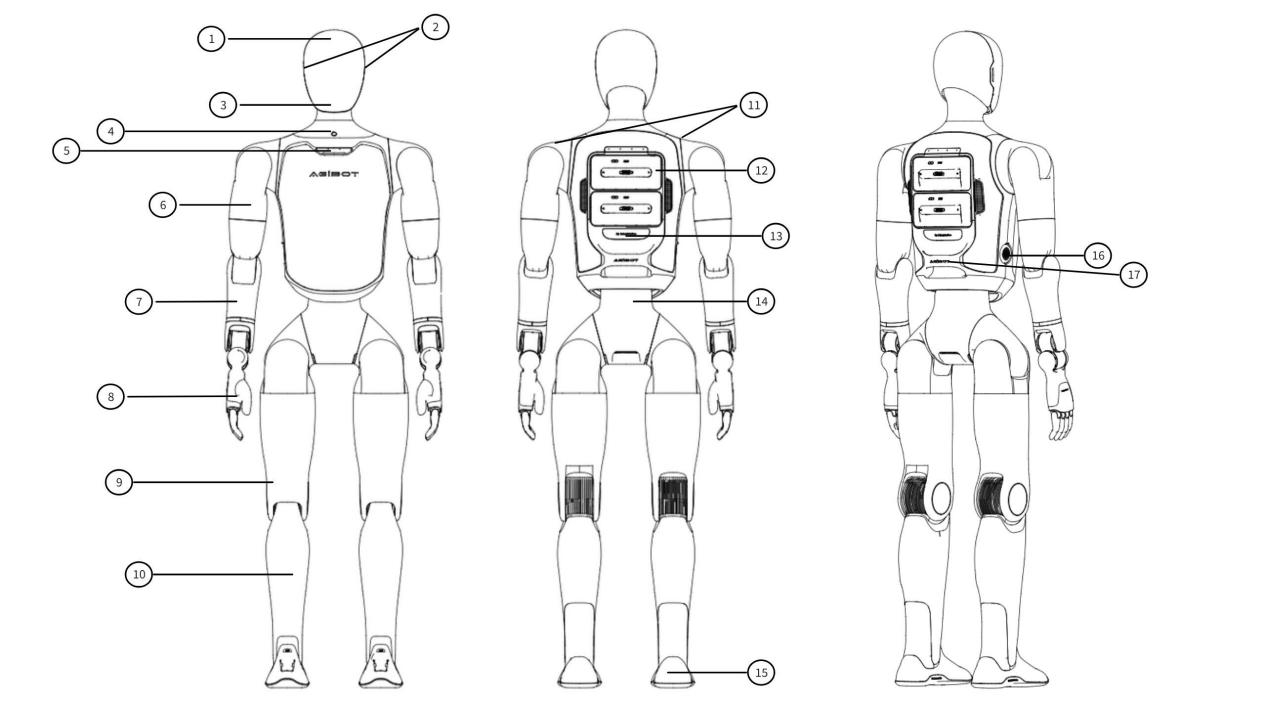
Widok z przodu

  1. Wyświetlacz i kamera interakcji

    Wyświetlacz w głowie i dwuobiektywowa kamera interakcji wspierają interakcję wizualną.

  2. Lewy i prawy głośnik

    Głośniki po obu stronach głowy zapewniają dźwięk.

  3. Mikrofon i włącznik

    Mikrofon w górnej części tułowia i włącznik zasilania pod szyją.

  4. Ramię i przedramię

    Przegubowe ramiona umożliwiają skoordynowany ruch i ekspresyjne gesty.

  5. Standardowa dłoń silikonowa

    Silikonowe dłonie należą do standardowej konfiguracji.

  6. Udo i podudzie

    Stawy nóg sterują krokami i postawą.

  7. Stopa

    Powierzchnia podparcia robota stykająca się z podłożem.

Widok z tyłu

  1. Czujniki dotyku na barkach

    Czujniki na obu barkach wykrywają dotyk.

  2. Dwie komory akumulatorów

    Dwie oddzielne komory akumulatorów są dostępne od tyłu.

  3. Port serwisowy

    Tylny otwór serwisowy zapewnia dostęp do konserwacji i debugowania.

  4. Port ładowania

    Złącze ładowania znajduje się z boku tułowia.

  5. Pas i uchwyt

    Pas wspiera ruch tułowia, a tylny uchwyt ułatwia przenoszenie robota.

Przegląd wyposażenia

Ruch i mechanika

Aktywne stopnie swobody
31
Stopnie swobody szyi
2
Stopnie swobody pasa
3

Percepcja i sterowanie

Rozwój
Wersja Developer: dostęp do SDK
Wykrywanie dotyku na barkach
Obsługiwane
Pozycjonowanie nawigacyjne
±10 cm, ±10°

Zasilanie i eksploatacja

Akumulator
dwa akumulatory, łącznie 1152 Wh
Czas pracy
do 10 godzin, zależnie od użytkowania
Czas ładowania
ok. 2 godziny
AGIBOT

Zobacz go w działaniu.

AGIBOT A3 Developer – demonstracja producenta · YouTube ↗
PEŁNA KARTA DANYCH

Specyfikacja techniczna.

Parametry producenta i warunki pomiaru uporządkowane tematycznie.

Źródło: AGIBOT ↗

Konstrukcja i wyposażenie

Wysokość
173 cm
Masa
55 kg
Aktywne stopnie swobody
31
Materiał ramy
Stop magnezu, stop tytanu i elementy TPU
Osobowość i wygląd
Ustawienia osobowości LinkSoul; dostosowanie wyglądu w ramach projektu
Dostawa i instalacja
Funkcja opisana przez producenta: samodzielne wchodzenie do skrzyni transportowej i wychodzenie z niej
Pokaż pełną specyfikację technicznąPokaż mniej
Dostosowanie wyglądu
Ubrania, okleiny i osłony, zależnie od zakresu projektu
Uruchomienie
W prezentacji producenta wdrożenie przez jedną osobę; wymagane szkolenie operatora
Testy niezawodności
Producent deklaruje 92 testy wzorowane na motoryzacyjnych; nie jest to odrębna certyfikacja NT SYS
Projektowany okres użytkowania
3 lata według producenta; nie jest to okres gwarancji ani gwarantowana trwałość

Dane platformy A3. Ostateczny dostęp do SDK, licencje, moduły radiowe, biblioteka ruchów i zawartość dostawy wersji Developer UE są uzgadniane w ofercie. Maksymalny czas pracy nie stanowi obietnicy ciągłego dynamicznego ruchu.

Ruch i osiągi

Prędkość chodzenia
maks. 1.8 m/s
Prędkość biegu
maks. 5 m/s w odpowiednich warunkach
Moc szczytowa
12 kW według prezentacji producenta
Stosunek mocy do masy
0.218 kW/kg
Planowanie ruchu
Zgodność z LinkCraft

Zasilanie i czas pracy

Akumulator
dwa akumulatory, łącznie 1152 Wh
Czas pracy
do 10 godzin, zależnie od użytkowania
Czas ładowania
ok. 2 godziny
Maksymalne natężenie prądu
150 A według prezentacji producenta
Wymiana akumulatora
Dwa akumulatory z obsługą wymiany bez wyłączania
Konstrukcja ogniw akumulatora
Ogniwa z pełnopowierzchniowymi wyprowadzeniami, dwa akumulatory
Szybka wymiana akumulatora
ok. 10 sekund; wymiana bez wyłączania

Sterowanie, oprogramowanie i złącza

Rozwój
Wersja Developer: dostęp do SDK
Sieć
Dwumodułowe 5G z obsługą dwóch kart SIM
Sterowanie grupą
Koordynacja ponad 100 robotów przez system producenta

Percepcja i interakcja

Pozycjonowanie
UWB; dokładność producenta < ±10 cm
Pozycjonowanie UWB
Wyposażenie standardowe; dokładność producenta: < ±10 cm
Wykrywanie dotyku na barkach
Obsługiwane
Interakcja głosowa
Obsługiwana; język i zastosowanie wymagają potwierdzenia

Instrukcja programistyczna — wymiary i otoczenie

Wymiary całkowite (wys. × szer. × gł.)
173 × 52 × 30 cm
Stopnie swobody szyi
2
Stopnie swobody każdego ramienia
7
Stopnie swobody każdej nogi
6
Stopnie swobody pasa
3
Konfiguracja dłoni
Instrukcja wymienia kilka opcjonalnych dłoni 2026: Agile 4 DoF/dłoń, Professional 13 DoF/dłoń; podaje też 6 DoF/dłoń. Potwierdź dokładną konfigurację UE
Wejście ładowarki
110–220 V; wersja sieciowa UE wymaga potwierdzenia
Temperatura pracy
−10…45 °C
Wilgotność podczas pracy
10–90%, bez kondensacji
Temperatura przechowywania
−20…70 °C
Wilgotność przechowywania
10–90%, bez kondensacji
Stopień ochrony modułów stawów
IP5X; nie jest to stopień IP całego robota
Minimalna szerokość przejścia bokiem
600 mm
Minimalna szerokość przejścia przodem
900 mm
Maksymalna wysokość pokonywanej przeszkody
25 cm
Zdolność pokonywania wzniesień
Ruch we wszystkich kierunkach i zatrzymywanie się na nachyleniu 15°, w warunkach określonych w instrukcji

Instrukcja programistyczna — ruch i percepcja

Kamery w głowie
Interaktywna kamera stereoskopowa
Pozycjonowanie nawigacyjne
±10 cm, ±10°
Nawigacja i omijanie przeszkód
Obsługa w czasie rzeczywistym w dokumentacji programistycznej; pakiet oprogramowania UE i wdrożenie wymagają potwierdzenia
Prędkość maksymalna w instrukcji
1.2 m/s
Podstawowe kierunki ruchu
Ruch do przodu, skręty w lewo i w prawo
Komunikacja
Wi-Fi, Bluetooth, 4G/5G
Znamionowy udźwig ramienia
5 kg/ramię w instrukcji programistycznej v3.2
Prędkość efektora końcowego pod obciążeniem
1 m/s
Prędkość efektora końcowego bez obciążenia
3 m/s

Zakresy ruchu stawów ramion — instrukcja v3.2

Pochylenie barku
±170°
Przechylenie barku
±91°
Obrót barku
±160°
Zgięcie łokcia
−60°…140°
Obrót nadgarstka
±33°
Pochylenie nadgarstka
±93°
Odchylenie nadgarstka
±160°

Zakresy ruchu stawów nóg, głowy i pasa — instrukcja v3.2

Przechylenie biodra
−60°…100°
Obrót biodra
±158°
Pochylenie biodra
−168°…154°
Zgięcie kolana
−10°…140°
Pochylenie stawu skokowego
−52°…30°
Przechylenie stawu skokowego
±20°
Pochylenie głowy
−15°…30°
Obrót głowy
±90°
Przechylenie pasa
±20°
Obrót pasa
±150°
Pochylenie pasa
±30°

Sprzęt sterujący — instrukcja v3.2

Platforma MDU
RK3588
Procesor MDU
8-rdzeniowy ARM: 4 × A76 + 4 × A55, do 2.3 GHz, pamięć podręczna L3
Pamięć MDU
16 GB
Pamięć masowa MDU
256 GB
Platforma HDU
RK3588S2
Procesor HDU
8-rdzeniowy ARM: 4 × A76 + 4 × A55, do 2.3 GHz
Pamięć HDU
16 GB
Pamięć masowa HDU
128 GB
Rozdzielczość kamery stereoskopowej
1920 × 1536 px
Liczba klatek kamery stereoskopowej
30 fps
Formaty danych kamery stereoskopowej
YUV422, MJPEG
Sieć zewnętrzna
Wi-Fi przez HDU; zapasowe połączenie 5G
Port Ethernet w komorze debugowania
Wyłączony i niedostępny według dokumentacji v3.2
Przeznaczenie USB Type-A
Wyłącznie do debugowania i testów
Przeznaczenie USB Type-C
Wyłącznie do ładowania pilota; nie podłączaj innych urządzeń

Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.

DOSTAWA I WYPOSAŻENIE

Zawartość zestawu i opcje.

Zawartość zestawu

  • Konfiguracja robota Developer UE
  • Konfiguracja akumulatora i ładowarki na szczegółowej liście
  • Dostęp programistyczny i dokumentacja w uzgodnionym zakresie

Do uzgodnienia w ofercie

  • SDK, ROS 2 i interfejsy docelowej aplikacji.
  • Dłonie robotyczne, czujniki i rozszerzenia obliczeniowe.
  • Nawigacja, autonomiczne ładowanie i licencje aplikacji.
  • Dostawa, uruchomienie, szkolenie i projekt pilotażowy.

Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.

W PRAKTYCE

Zastosowania.

A3 łączy występy na żywo, interakcję z publicznością i zastosowania badawcze. Indywidualne procesy mogą wymagać prac rozwojowych, przygotowania otoczenia i walidacji.

Wydarzenia i doświadczenia marki · AGIBOT A3 Developer-Robot (Europe)

Wydarzenia i doświadczenia marki

Twórz solowe lub skoordynowane występy robotów z choreografią i wyglądem dostosowanymi do wydarzenia.

Interakcja podczas transmisji na żywo · AGIBOT A3 Developer-Robot (Europe)

Interakcja podczas transmisji na żywo

Włącz gesty i zaplanowaną interakcję z publicznością do programu z prowadzącym i ekipą produkcyjną.

Atrakcje tematyczne dla zwiedzających · AGIBOT A3 Developer-Robot (Europe)

Atrakcje tematyczne dla zwiedzających

Angażuj zwiedzających poprzez zaplanowane pokazy i interaktywne programy w obiektach tematycznych.

Recepcja i oprowadzanie po showroomach · AGIBOT A3 Developer-Robot (Europe)

Recepcja i oprowadzanie po showroomach

Witaj gości i przekazuj przygotowane informacje w recepcjach i firmowych showroomach.

Badania i edukacja · AGIBOT A3 Developer-Robot (Europe)

Badania i edukacja

Badaj ruch robota i rozwijaj aplikacje z wersją Developer oferującą SDK.

ZANIM WYBIERZESZ KONFIGURACJĘ

Najczęstsze pytania.

Co wyróżnia wersję Developer?

Korzysta ze standardowego sprzętu A3 i dodaje dostęp do SDK do indywidualnego rozwoju.

Jakie są najważniejsze parametry konstrukcji?

A3 ma 173 cm wysokości, waży 55 kg i ma 31 aktywnych stopni swobody.

Jak długo robot pracuje na jednym ładowaniu i ile trwa ładowanie?

Dwa akumulatory o łącznej energii 1152 Wh zapewniają do 10 godzin typowego użytkowania. Pełne ładowanie trwa około dwóch godzin, a akumulatory można wymieniać bez wyłączania.

Gdzie można używać A3?

Zastosowania obejmują występy sceniczne, interakcję w transmisjach na żywo, oprowadzanie po wystawach i badania.

NT SYS · ROBOTYKA AGIBOT

Porozmawiajmy o Twoim zastosowaniu.

Pomagamy wybrać odpowiedni model, wyposażenie i usługi.