Să discutăm despre proiectul dumneavoastră ↗
Seria G

AGIBOT G2 — doar corpul robotului

Robot mobil cu două brațe pentru manipulare cu control al forței, furnizat fără efectori finali.

Contactați-ne pentru preț.

Prețul, disponibilitatea, configurația și condițiile de livrare în România se confirmă printr-o ofertă personalizată.

185 kggreutatea platformei
25DoF, fără efectori finali
5 kg/brațsarcină utilă nominală
IP42grad de protecție
DESCOPERIȚI PLATFORMA

Platforma robotică AGIBOT G2, în detaliu.

AGIBOT G2 — doar corpul robotului — Două brațe robotice pe un șasiu cu roți.
Imaginile aplicațiilor arată G2 cu efectori finali; versiunea Body este furnizată fără efectori finali.

Două brațe robotice pe un șasiu cu roți.

Cu șasiul său cu roți și două brațe, G2 permite sarcini industriale de manipulare a obiectelor. Planificarea trebuie să ia în calcul împreună dispozitivul de prindere, piesa și spațiul de lucru al robotului.

AGIBOT G2 — doar corpul robotului — Prindere și mișcare coordonate.

Prindere și mișcare coordonate.

Manipularea cu control al forței și ecosistemul Genie RL susțin fluxurile de antrenare și integrare. Sarcinile industriale necesită și variații definite ale obiectelor și criterii de acceptare a ciclului.

Alegeți o platformă sau un pachet de integrare.

Soluția de ambalare G2 include robotul, echipamente VR, controler, dispozitiv de prindere OmniPicker și cutie de transport. Versiunea Body este furnizată fără efectori finali; accesoriile sale sunt alese separat.

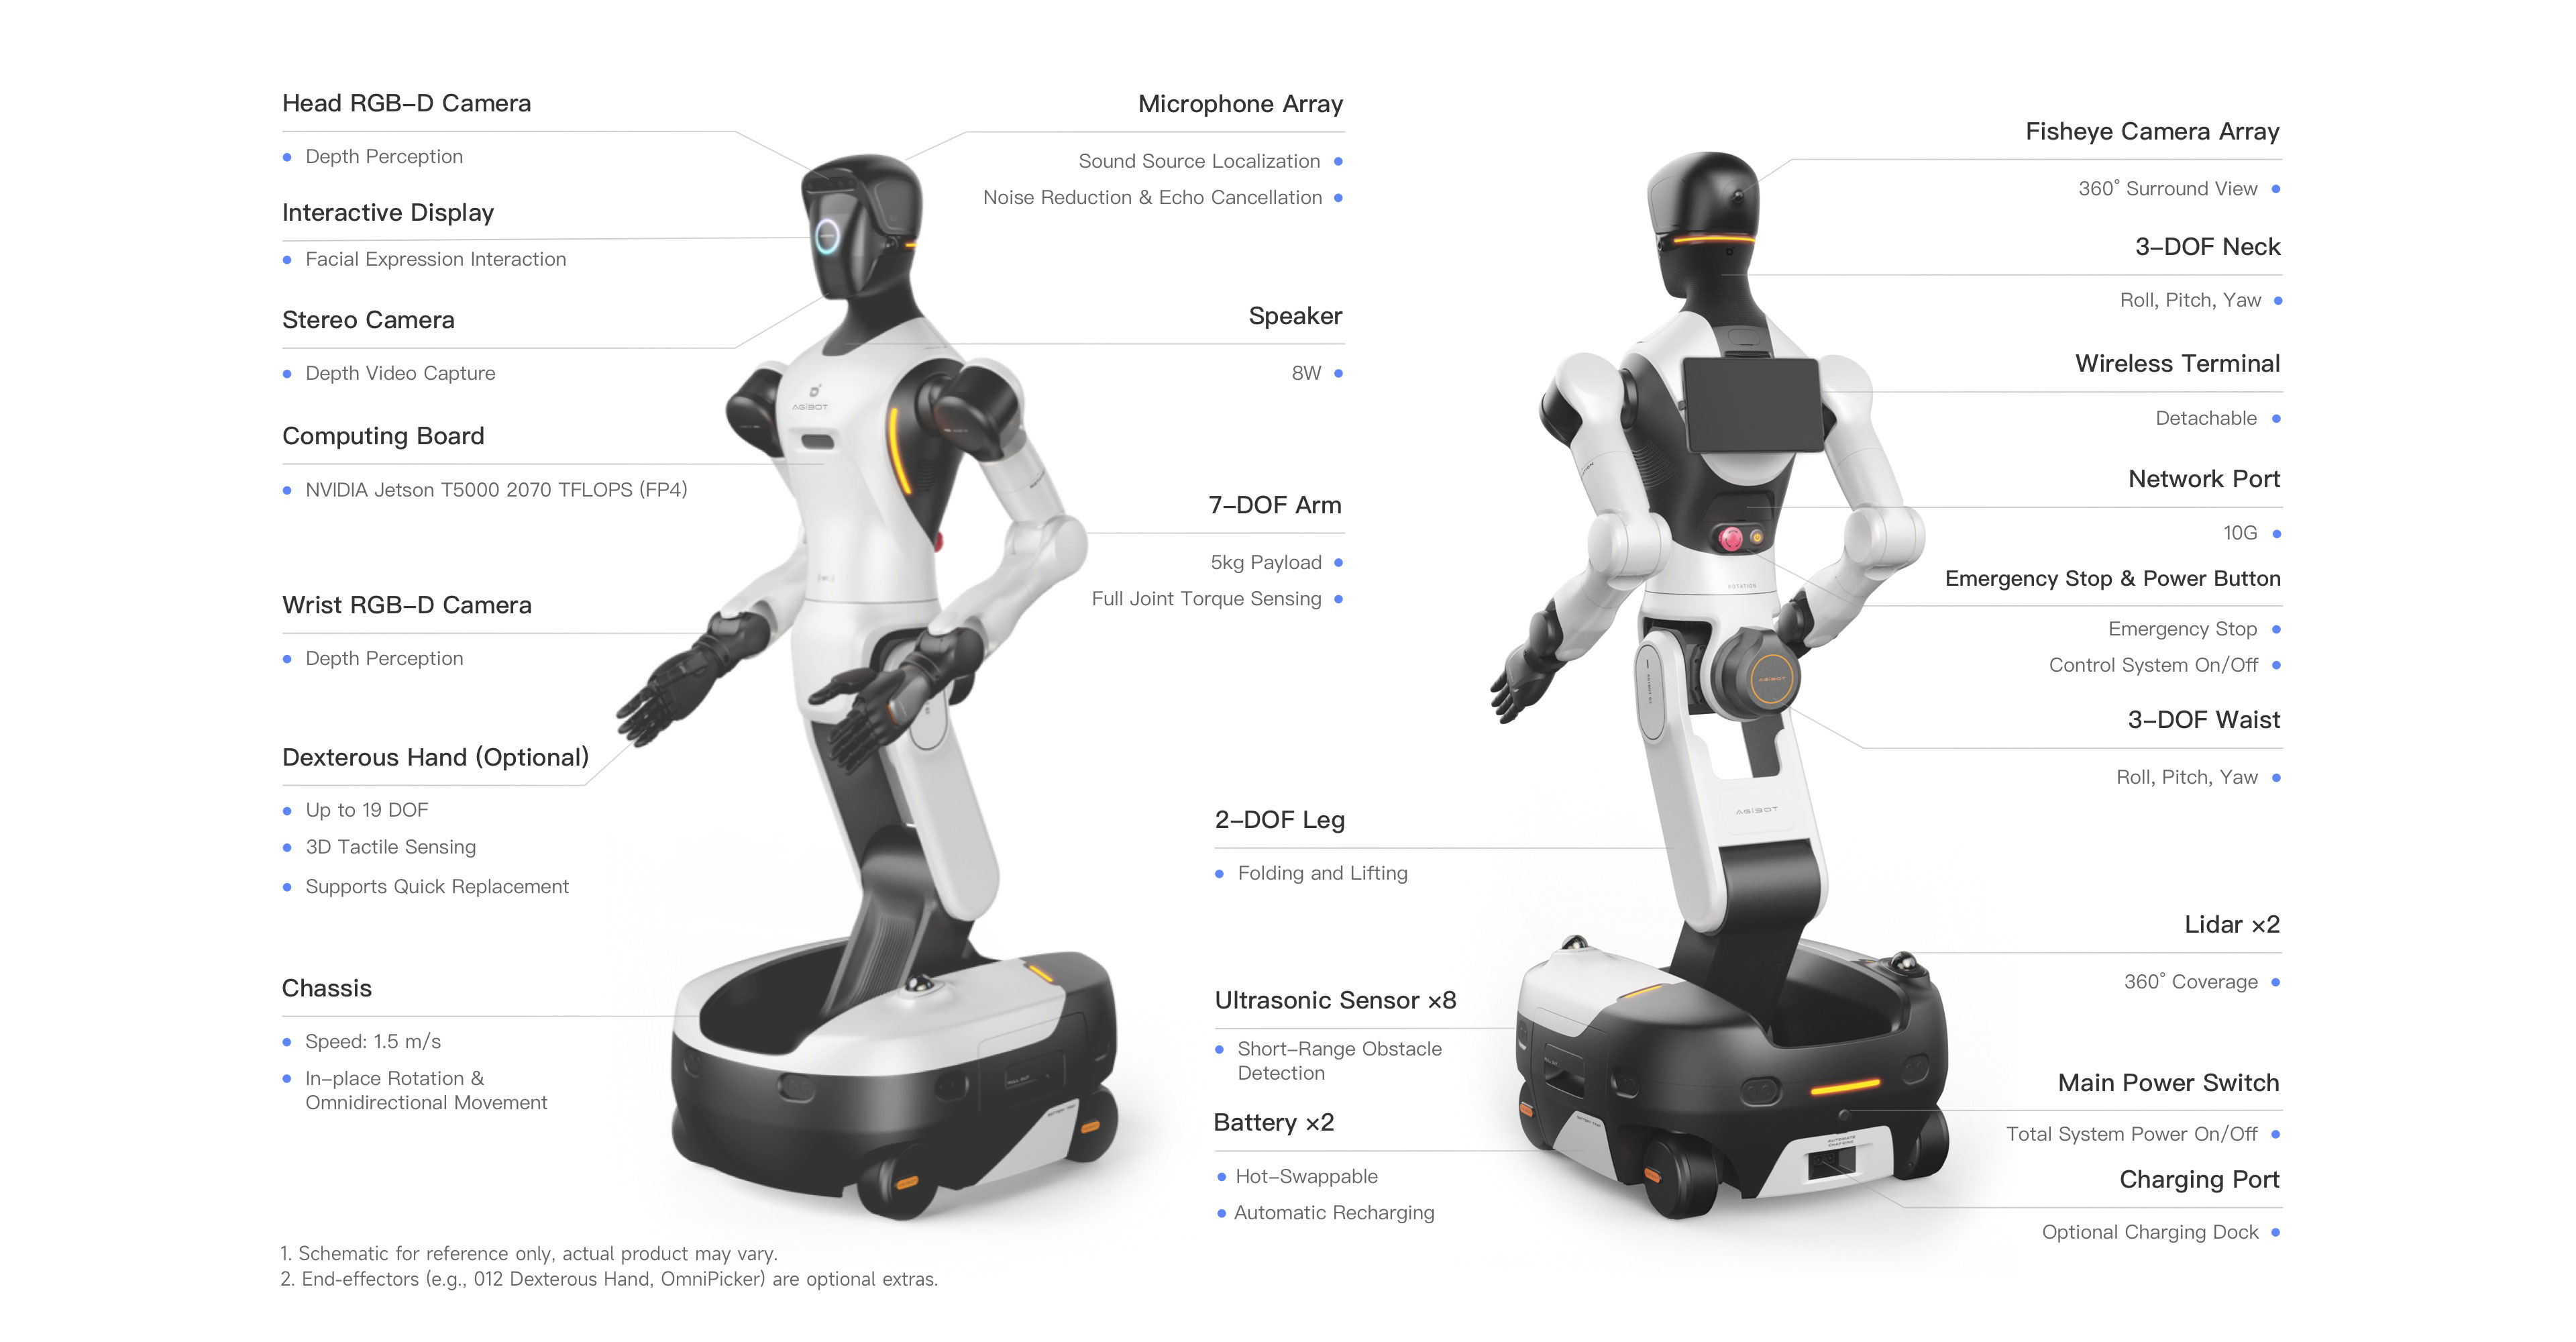
Două brațe pe o bază omnidirecțională · AGIBOT G2 — doar corpul robotului

Hardware-ul, explicat.

Vedere din față

  1. Camerele capului

    Camerele RGB-D și stereo montate pe cap captează informații vizuale și de adâncime.

  2. Ecran interactiv

    Expresiile faciale animate fac vizibile răspunsurile robotului.

  3. Matrice de microfoane și difuzor

    Localizarea sursei sonore, reducerea zgomotului și anularea ecoului, cu un difuzor de 8 W.

  4. Calcul la bord

    Disponibil cu un controler NVIDIA Jetson T5000 care oferă 2070 TFLOPS la precizie FP4.

  5. Brațe cu detectarea forței

    Șapte grade de libertate pe braț, sarcină utilă de 5 kg și detectarea cuplului articulațiilor.

  6. Camere RGB-D la încheieturi

    Detectare color și de adâncime la distanță mică, în zona de prindere.

  7. Mână dexteră interschimbabilă

    Mână opțională cu până la 19 DoF, senzori tactili 3D și înlocuire rapidă.

  8. Șasiu omnidirecțional

    Rotire pe loc, mișcare laterală și viteză de deplasare de până la 1.5 m/s.

Vedere din spate

  1. Camere cu vedere panoramică

    O matrice de camere fisheye oferă acoperire vizuală de 360°.

  2. Gât articulat

    Cele trei DoF ale gâtului permit girație, tangaj și ruliu.

  3. Terminal fără fir detașabil

    Terminal fără fir montat în spate și conexiune de rețea cu fir 10G.

  4. Oprire de urgență și control

    Butoane posterioare de oprire de urgență și alimentare a sistemului de control.

  5. Talie și mecanism de ridicare

    Trei DoF la talie și o secțiune de pliere și ridicare cu două DoF reglează poziția corpului și înălțimea de lucru.

  6. LiDAR și senzori ultrasonici

    Două unități LiDAR oferă acoperire de 360°, cu opt senzori ultrasonici pentru obstacole apropiate.

  7. Două baterii înlocuibile în funcționare

    Două baterii permit schimbarea în timpul funcționării. O stație de încărcare opțională permite reîncărcarea automată.

  8. Alimentare principală și încărcare

    Șasiul găzduiește întrerupătorul principal al sistemului și conexiunea de încărcare.

Prezentarea echipării

Mișcare și mecanică

Grade de libertate active, fără efectori finali
25
Grade de libertate ale gâtului
3
Grade de libertate ale ansamblului taliei și picioarelor
5

Senzori și control

3D LiDAR
2 unități
Cameră stereo
1 unitate
Cameră fisheye
3 unități

Alimentare și funcționare

Protecție la pătrundere
IP42 conform prezentării de produs a producătorului
Numărul bateriilor
2 unități
Durată de funcționare
aprox. 4 ore
FIȘĂ TEHNICĂ COMPLETĂ

Specificații tehnice.

Parametrii producătorului și condițiile de măsurare, organizați pe teme.

Sursă: AGIBOT ↗

Specificații generale — tabelul producătorului

Înălțime
1225–1795 mm
Lățime
640 mm
Lungime
760 mm
Greutate
185 kg, referință pentru platformă
Grade de libertate active, fără efectori finali
25
Grade de libertate ale gâtului
3
Consultați specificațiile tehnice completeAfișați mai puțin
Grade de libertate pe braț
7
Grade de libertate ale ansamblului taliei și picioarelor
5
Grade de libertate ale bazei mobile
3

Tabelul complet actual al produsului AGIBOT, completat cu specificații detaliate din manualul G2. Calculatoarele standard și de înaltă performanță sunt variante separate, nu echipamente instalate împreună. Valorile spațiului de lucru O10 sunt referințe măsurate cu o mână robotică opțională. Configurația UE furnizată se confirmă separat.

Senzori și interacțiune — tabelul producătorului

3D LiDAR
2 unități
Cameră stereo
1 unitate
Cameră fisheye
3 unități
Cameră RGB-D la nivelul capului
1 unitate
Camere RGB-D la încheieturi
2 unități
Matrice de microfoane
Echipat
Difuzor
Echipat
Ecran interactiv
Echipat
Bandă LED multicoloră
Echipat

Performanță — tabelul producătorului

Sarcină utilă nominală a brațului
5 kg/braț
Senzori de cuplu ai articulațiilor
Echipat
Viteza bazei mobile
1.5 m/s
Moduri de mișcare
Mișcare omnidirecțională, deplasare laterală și rotire pe loc
Protecție la pătrundere
IP42 conform prezentării de produs a producătorului

Baterie și încărcare — tabelul producătorului

Numărul bateriilor
2 unități
Capacitatea totală a bateriilor
1652 Wh
Durată de funcționare
aprox. 4 ore
Alimentare
Încărcare directă, înlocuirea bateriei; revenire automată la o stație de încărcare opțională
Timp de încărcare
≤ 2.5 ore
Intrare încărcător
100–240 V
Ieșire încărcător
54.75 V / 15 A

Calcul și control — tabelul producătorului

Versiune de înaltă performanță
NVIDIA Jetson T5000, 2070 TFLOPS (FP4); nu este standard în fiecare configurație Body / Packaging
Comunicații
Wi-Fi, Bluetooth; 4G/5G opțional
Terminal portabil fără fir
Disponibil
Actualizări OTA
Disponibil
Dezvoltare suplimentară
Compatibil

Spațiu de lucru și mediu — completare din manual

Spațiu de lucru vertical cu mâini O10
0–2.3 m; O10 nu este inclusă în pachetul Body
Anvergura brațelor cu mâini O10
2.3 m
Temperatură de funcționare
Tabelul din manual: 0…45 °C; secțiunea de siguranță: 0…40 °C. Confirmați pentru versiunea livrată
Temperatură de depozitare
−20…60 °C
Umiditate de funcționare
≤ 90% în tabelul de specificații; secțiunea de siguranță cere o valoare sub 90%
Mediu de funcționare
La interior, pe teren plan; secțiunea de siguranță permite o pantă maximă de 5%

Amplitudinea mișcărilor articulațiilor — manual

Girația capului
±70°
Ruliul capului
±20°
Tangajul capului
±27°
Girația taliei
±174°
Înclinarea laterală a taliei
±24°
Îndoirea taliei
−104°…58°
Amplitudinea mișcării genunchiului
0°…151°
Amplitudinea mișcării gleznei
−61°…0°
Rotația umărului
±178°
Ridicarea umărului
±120°
Rotația brațului
±178°
Amplitudinea mișcării cotului
−145°…60°
Rotația antebrațului
±178°
Ridicarea încheieturii
±90°
Mișcarea laterală a încheieturii
±60°

Specificații detaliate ale camerelor — manual

Rezoluția camerei stereo din cap
Ambii senzori de imagine: 1920 × 1536 px
Frecvența cadrelor camerei stereo din cap
60 fps
Câmpul vizual al camerei stereo din cap
118° orizontal × 92° vertical
Rezoluția camerelor fisheye
1920 × 1537 px conform tabelului din manual
Frecvența cadrelor camerelor fisheye
30 fps
Câmpul vizual al camerelor fisheye
215° orizontal × 170° vertical
Rezoluția imaginii color RGB-D din cap
1280 × 800 px
Frecvența cadrelor imaginii color RGB-D din cap
60 fps
Câmpul vizual al imaginii color RGB-D din cap
94° orizontal × 68° vertical
Rezoluția imaginii de adâncime RGB-D din cap
1280 × 800 px
Frecvența cadrelor imaginii de adâncime RGB-D din cap
30 fps
Câmpul vizual al imaginii de adâncime RGB-D din cap
90° orizontal × 65° vertical
Rezoluția imaginii color RGB-D de la încheietură
1920 × 1080 px
Frecvența cadrelor imaginii color RGB-D de la încheietură
25 fps
Câmpul vizual al imaginii color RGB-D de la încheietură
105° orizontal × 85° vertical
Rezoluția imaginii de adâncime RGB-D de la încheietură
640 × 480 px
Frecvența cadrelor imaginii de adâncime RGB-D de la încheietură
25 fps
Câmpul vizual al imaginii de adâncime RGB-D de la încheietură
90° orizontal × 70° vertical

Măsurarea distanței și IMU — manual

Distanța minimă de măsurare LiDAR
0.1 m
Precizia distanței LiDAR (1σ)
≤ 2 cm la 10 m distanță; ≤ 3 cm la 0.2 m distanță
Câmpul vizual LiDAR
360° orizontal; −7°…52° vertical
Rată de puncte LiDAR
200 000 puncte/s
Frecvența actualizării LiDAR
10 Hz
Numărul senzorilor ultrasonici
8 unități
Precizia măsurării ultrasonice
20 mm
Domeniul de măsurare ultrasonic
Manualul indică 30–3000 m; unitatea pare incorectă și necesită confirmare
Unghiul de detecție ultrasonică
100° ±10° orizontal; 60° ±10° vertical
Decalajul giroscopului pe întregul interval de temperatură
Tipic 0.015 °/s; maxim 0.03 °/s
Domeniul de măsurare al giroscopului
±250 °/s
Stabilitatea decalajului giroscopului
Tipic 4 °/h; maxim 6 °/h
Domeniul accelerometrului
±8 g
Decalajul accelerometrului pe întregul interval de temperatură
Tipic 1.5 mg; maxim 2 mg
Stabilitatea decalajului accelerometrului
Tipic 0.07 mg; maxim 0.1 mg

Audio și ecran — manual

Numărul microfoanelor
Matrice cu 4 microfoane
Sensibilitatea microfonului
−32 ±3.5 dB
Raportul semnal/zgomot al microfonului
70 dBA
Numărul difuzoarelor
1 unitate
Putere nominală a difuzorului
8 W
Putere maximă a difuzorului
10 W
Impedanța difuzorului
4 Ω ±15%
Frecvența de rezonanță a difuzorului
200 Hz ±20%
Sensibilitatea difuzorului
83 ±3 dB
Domeniul de frecvență al difuzorului
f₀–8 kHz, unde f₀ este frecvența de rezonanță
Dimensiunile ecranului interactiv
6.3 inci
Luminozitatea ecranului interactiv
500 nit

Manipulare și navigație — manual

Sarcina utilă nominală combinată a ambelor brațe
10 kg
Sarcina utilă de vârf combinată a ambelor brațe
15 kg; nu reprezintă o sarcină utilă nominală continuă
Lungimea brațului
696 mm
Repetabilitatea brațului
±0.1 mm
Precizia absolută de poziționare a brațului
±1 mm
Rezoluția cuplului pentru controlul forței
≤ 0.02 Nm
Frecvența de eșantionare a senzorului de forță
≥ 5 kHz
Construcția trunchiului
Sistem de ridicare pliabil cu 5 DoF
Funcțiile taliei
Tangaj, girație și ruliu
Funcția ansamblului picioarelor
Mecanism pliabil de ridicare și coborâre
Construcția bazei mobile
4 roți directoare
Rotire pe loc
Compatibil
Mișcare laterală
Compatibil
Precizie standard de navigație
±5 cm, ±3°
Navigație de înaltă precizie
±3 cm, ±2°
Depășirea obstacolelor
1.5 cm
Capacitate pe pantă în tabelul de specificații
≤ 5°; respectați limita mai strictă de 5% din secțiunea de siguranță a manualului
Lățime minimă de trecere pentru navigație
850 mm

Variante de calculatoare — manual

Puterea de calcul a versiunii standard
500 TOPS (INT8)
Procesorul versiunii standard
24 × nuclee A78
Memoria versiunii standard
64 GB
Stocarea versiunii standard
SSD NVMe de 2 TB
Puterea de calcul a versiunii de înaltă performanță
2070 TFLOPS (FP4); nu este direct comparabil cu TOPS la INT8
Procesorul versiunii de înaltă performanță
14 × nuclee Poseidon-AE
Memoria versiunii de înaltă performanță
128 GB
Stocarea versiunii de înaltă performanță
SSD NVMe de 2 TB

Conectori — manual

Port Ethernet pentru internet
1 Gbps
Primul port Ethernet local
1 Gbps
Al doilea port Ethernet local
10 Gbps
USB Type-A
Viteză USB 3.0, doar pe versiunea standard / cu putere de calcul mai mică
USB Type-C
Viteză USB 3.0
Slot SIM
Compatibilitate 4G/5G; modul celular opțional
DisplayPort
Versiunea standard, ieșire de afișare a controlerului
Port de service
Depanarea părții superioare a corpului, doar de către personal calificat de service. Versiunea de înaltă performanță menționează și un port serial de depanare
Conector al efectorului final
M8, 8 pini
Alimentarea efectorului final
1 × 24 V
Comunicația efectorului final
2 × RS485 și 1 × CAN-FD
Conectarea efectorului final
Numai cu alimentarea oprită; înlocuirea efectorului final în funcționare nu este acceptată

Specificații electrice și terminalul operatorului — manual

Capacitatea totală a bateriilor în Ah
34 Ah
Tensiune nominală de alimentare
48 V
Curent nominal
8.3 A
Putere nominală
aprox. 400 W
Modelul încărcătorului
UY900L-W547150
Putere maximă a încărcătorului
821.25 W
Frecvența de intrare a încărcătorului
47–63 Hz
Ecranul terminalului fără fir
11.5 inci
Rezoluția terminalului fără fir
2000 × 1200 px
Oprire fizică de urgență
Compatibil

Performanța reală depinde de mediu, sarcină, software și configurație. Valorile maxime pot corespunde unor condiții de testare diferite și pot să nu fie realizabile simultan.

LIVRARE ȘI ECHIPARE

Conținutul pachetului și opțiuni.

Conținutul pachetului

  • Platformă robotică G2 fără efectori finali
  • Încărcător și trusă de scule conform listei standard a producătorului
  • Document de conformitate, garanție și listă de ambalare

De convenit în ofertă

  • Efectori finali, adaptoare mecanice și cablare.
  • VR, echipamente de achiziție de date și licențe.
  • Piese, timp de ciclu și cerințe de prindere.
  • Rețea industrială și interfețe ale sistemului-țintă.

Oferta confirmată detaliază conținutul efectiv al livrării și licențele. Ilustrațiile pot prezenta accesorii opționale.

Aplicații.

Exemple de utilizări posibile. Dezvoltarea și serviciile necesare se stabilesc pentru fiecare proiect.

Teste de manipulare · AGIBOT G2 — doar corpul robotului

Teste de manipulare

Evaluați preluarea, deplasarea și manipularea pieselor.

Colectarea datelor robotice · AGIBOT G2 — doar corpul robotului

Colectarea datelor robotice

Înregistrați secvențe de mișcare demonstrate cu echipamentele adecvate de achiziție de date.

Integrare industrială · AGIBOT G2 — doar corpul robotului

Integrare industrială

Dezvoltați conexiuni de sistem și fluxuri de lucru în funcție de cerințele locației.

ÎNAINTE DE A ALEGE CONFIGURAȚIA

Întrebări frecvente.

Ce înseamnă „doar corpul robotului”?

Se referă la platforma robotică fără efectori finali. Dispozitivele de prindere, mâinile, echipamentele VR și cele de colectare a datelor trebuie enumerate separat pentru a fi incluse.

Soluția de ambalare este un sistem de automatizare finalizat?

Pachetul conține echipamentele enumerate. Proiectarea fluxului de lucru, antrenarea robotului, integrarea și validarea la fața locului rămân activități ale proiectului.

Modelele înrudite au aceleași specificații?

Nu automat. Verificați împreună varianta exactă, echipamentele instalate și specificațiile corespunzătoare.

NT SYS · ROBOTICĂ AGIBOT

Să discutăm aplicația dumneavoastră.

Vă ajutăm să alegeți modelul, echipamentele și serviciile potrivite.