Cenu, dostupnost, konfiguraci a podmínky dodání do Česka potvrdíme v individuální nabídce.
Hlídkamonitorování areálu
25 kgnosnost základní platformy
2 baterievyměnitelné napájení
POZNEJTE PLATFORMU
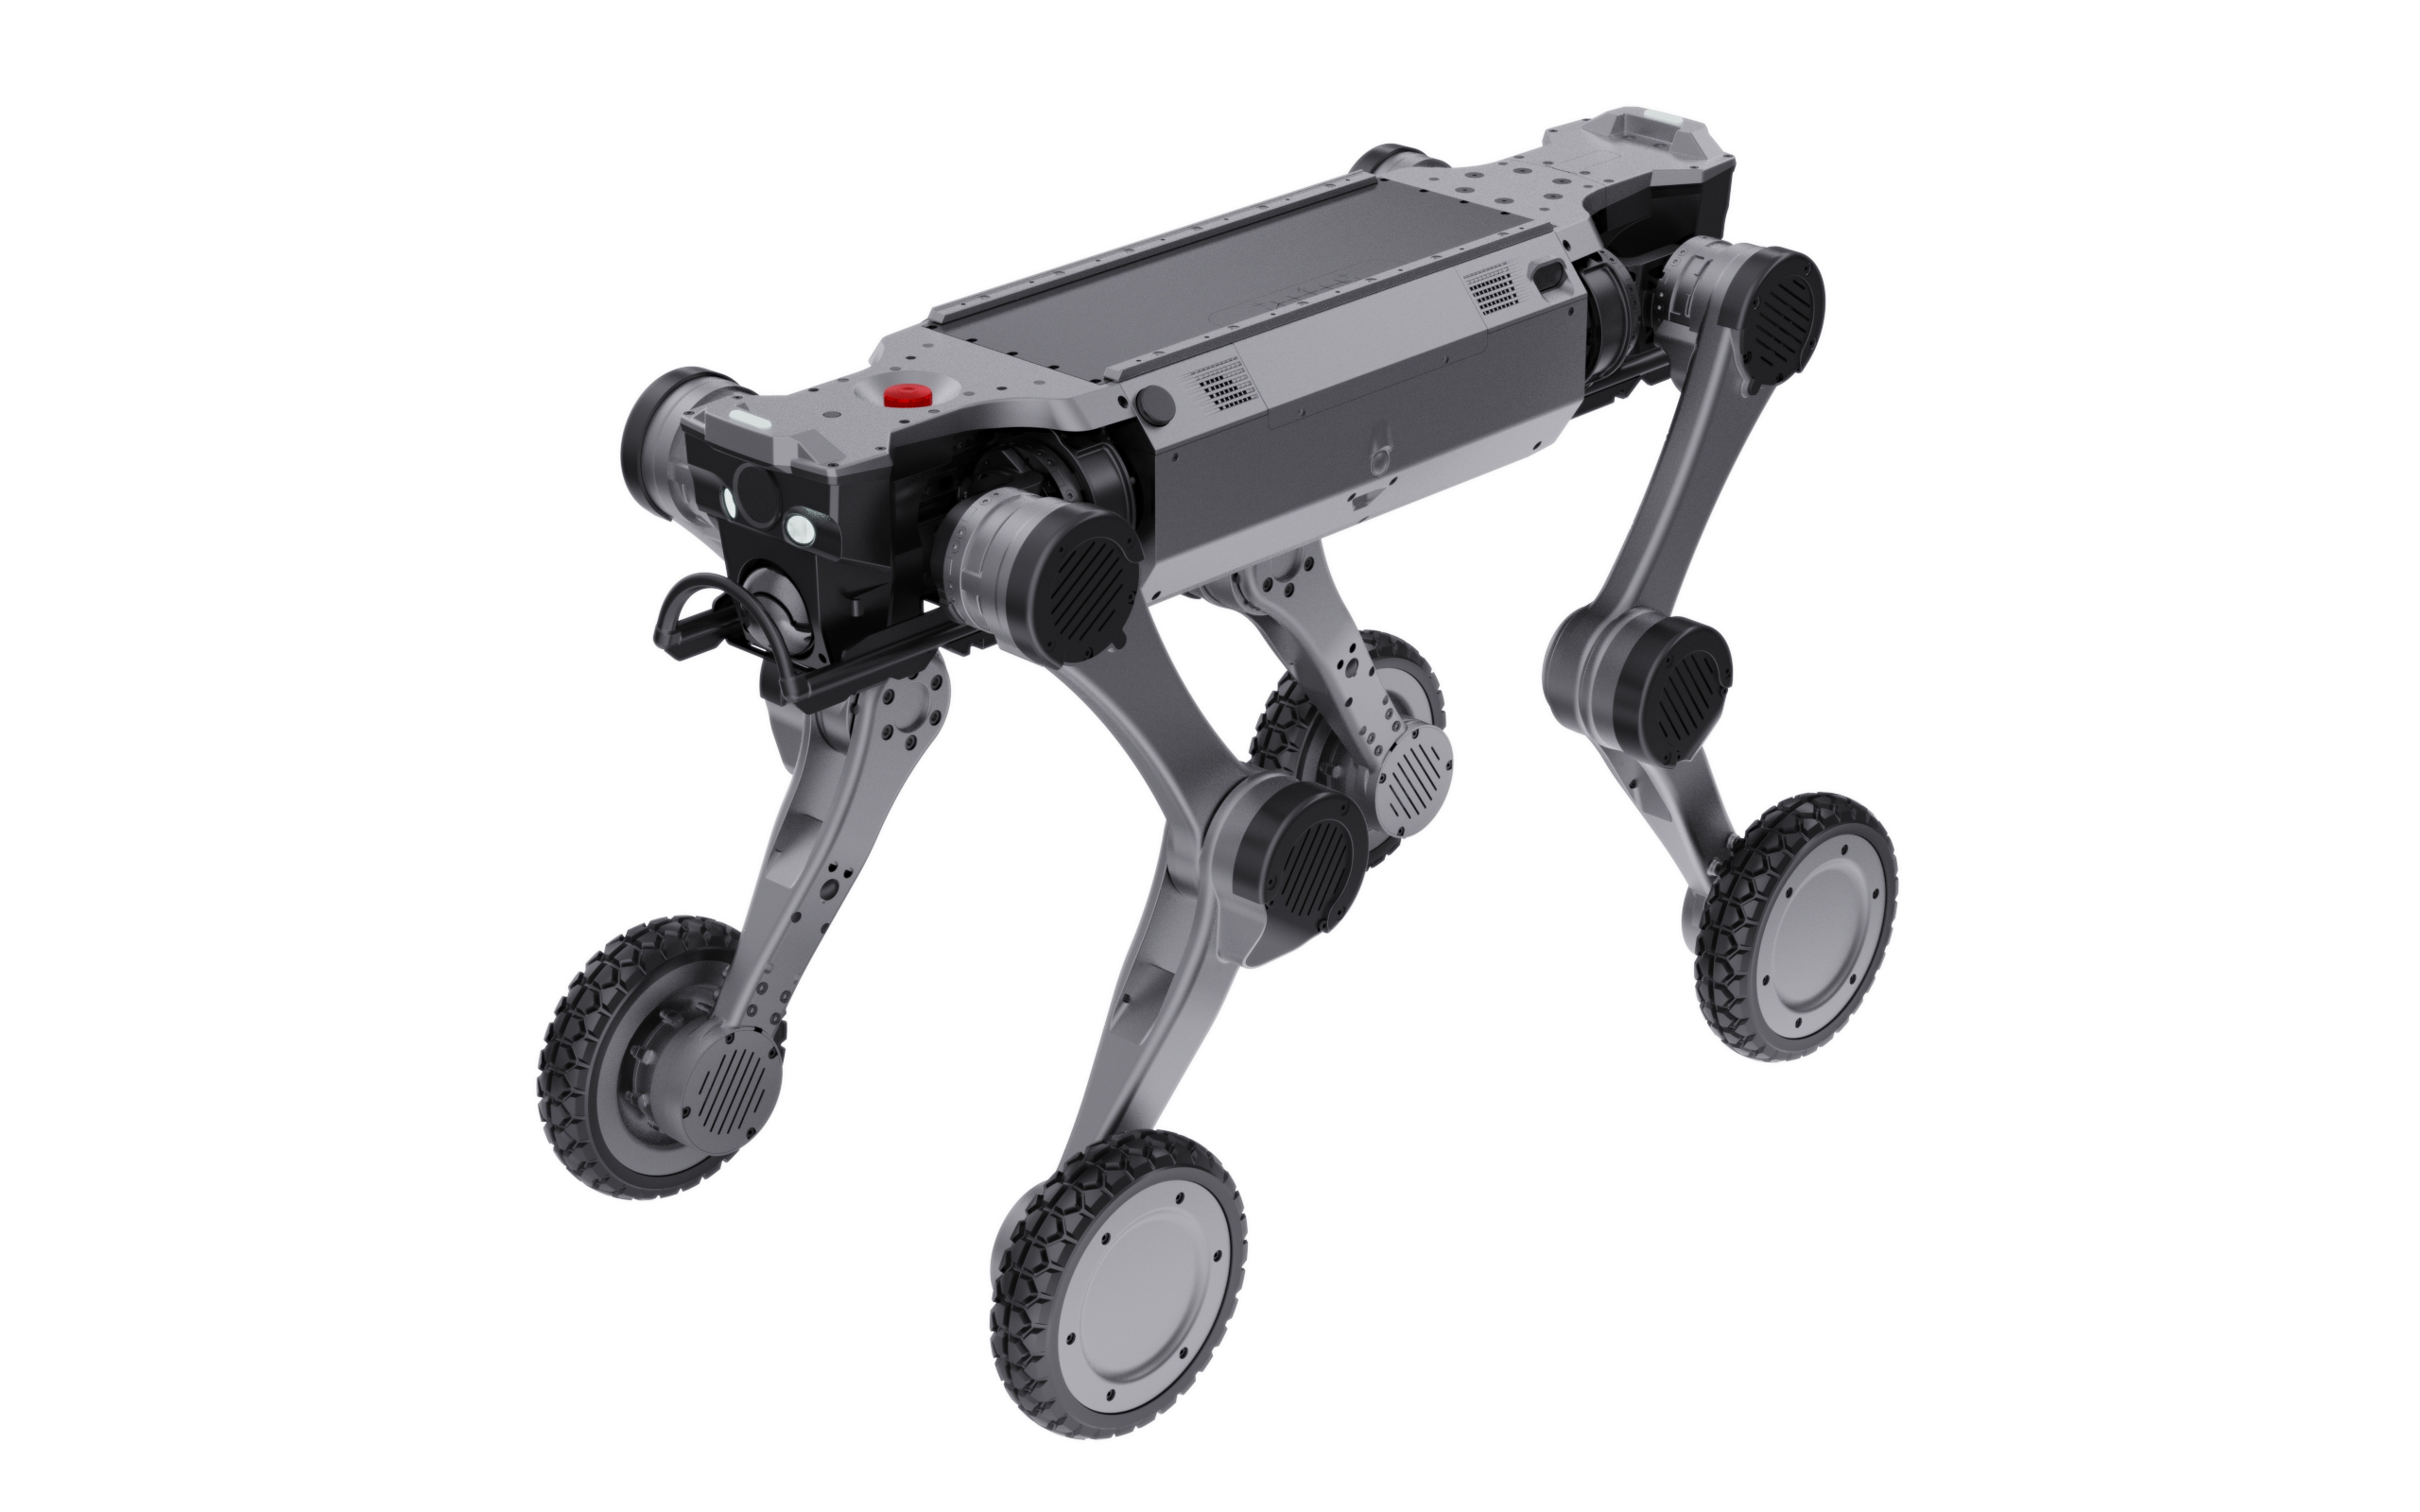
Hlídkový systém D1 Max zblízka.
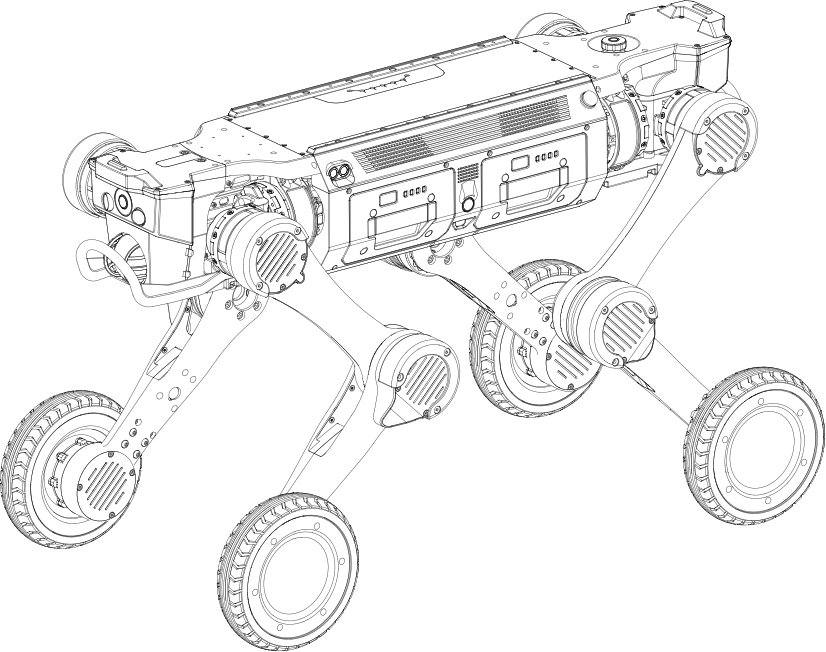
Ilustrace základní platformy AGIBOT; konečná konfigurace neseného vybavení se sjednává samostatně.
Mobilní pozorovací bod pro celý areál.
D1 Max kombinuje jízdu po zpevněných trasách s pohybem na nohách v nerovném terénu. Hlídková konfigurace se zaměřuje na pokrytí areálu a vzdálené posouzení situace, zatímco inspekční balíček řeší měřicí úkoly na konkrétním vybavení.
Vybavení vybrané pro úkol.
Pozorovací kamery a navigační senzory slouží různým účelům. Kamery podporují vzdálené monitorování; LiDAR a lokalizační systémy pomáhají robotu s navigací. Zorné pole kamery, její pohyb a datové připojení se přizpůsobují hlídkové trase.
Proměňte trasu v inspekční úkol.
Návrh systému definuje kontrolní body a očekávané výsledky. Úkol je dokončen teprve tehdy, když robot dorazil na místo a požadovaný snímek nebo měření jsou použitelné.
Ověřte celý systém během pilotního projektu.
Otestujte vybaveného robota na skutečné trase. Umožní to ověřit výdrž baterie, pokrytí sítí a stabilitu vybavení společně při stejném úkolu.
Balíček řešení: kromě samotného robota je nutné jednotlivě dohodnout senzory, software, licence a služby. Níže uvedené parametry základní platformy jsou referenční hodnoty; přídavné vybavení a podmínky na místě ovlivňují výkon celého systému.
Snímání a interakce
Senzory, software a licence
Podle položkové konfigurace
Balíček kamer a senzorů
Podle rozsahu projektu a položkové nabídky
Řízení, software a konektory
Pokrytí sítí a vzdálené monitorování
Podle rozsahu projektu a položkové nabídky
Reporty a integrační rozhraní
Podle rozsahu projektu a položkové nabídky
Napájení a doba provozu
Dokování a napájení
Podle rozsahu projektu a položkové nabídky
Architektura řešení a integrace
Pohybový systém
Konstrukce s koly na nohách
Cíl využití
Hlídkování v areálu a vzdálené vizuální kontroly v kontrolních bodech; funkce realizované v rámci projektu
Navigace a mapování
Vyžaduje senzory a aplikační software; není automaticky součástí jen na základě názvu balíčku
Pozorovací kamera
Model, rozlišení, zorné pole, pohyb a noční provoz uvedené v nabídce
Přenos obrazu
Kamera, komunikační modul, síťové připojení a latence podle dohody
Zatížení celého systému
Senzory, úchyty, výpočetní a komunikační vybavení se všechny započítávají do nosnosti platformy
Krytí celého systému
Je nutné ověřit pro vybavení a připojení; krytí platformy se automaticky nevztahuje na celý balíček
Výdrž s instalovaným vybavením
Závisí na trase, zatížení a spotřebě; může se lišit od referenčních hodnot platformy
Automatické nabíjení
Dok, řídicí software a přípravu místa je nutné dohodnout samostatně; nejsou potvrzeny jako součást balíčku
Výstupy dodávky
Položkový seznam vybavení, dohodnuté funkce, provozní postup a zpráva z pilotního projektu podle rozsahu projektu
AGIBOT D1 Max — úplné parametry základní platformy
Tabulka níže popisuje související robotickou platformu, nikoli potvrzené vybavení hlídkového systému D1 Max. Obsah balíčku, celková hmotnost, spotřeba a schopnosti vyžadují samostatnou dohodu.
Otáčení na místě; nastavitelná výška při plazení vpřed a vzad
Výška při plazení
34 ± 0.5 cm
Základní pohybové funkce
Kroky, klouzání, plazení; pohyb vpřed, vzad a do stran, otáčení na místě a zatáčení; nastavitelná konfigurace kolen
Kolový a nožní režim
Inteligentní přepínání režimů
Parametry kloubů
Maximální točivý moment kloubu
150 Nm
Rozsah kloubu u těla
−30°…40°
Rozsah stehenního kloubu
−160°…160°
Rozsah holenního kloubu
−160°…160°
Senzory
Počet senzorů LiDAR
2 kusy: vpředu a vzadu
Počet kanálů LiDARu
96 kanálů na senzor
Pokrytí LiDARu
360° × 90°; průměr pokrytí 120 m podle výrobce
Kamery FPV
2 kusy: vpředu a vzadu; průmyslová verze, 8 MP
Zorné pole kamery
122° diagonálně, 111° vodorovně, 70° svisle
Pomocné osvětlení
4 světla po stranách kamer FPV
IMU
1 kus, podle výrobce provedení automobilové třídy
Modul RTK
1 × GNSS RTK
Ultrazvukové senzory
1 na každé straně; detekce překážek do 5 m
Výpočetní technika a rozhraní
Výpočetní výkon
100–157 TOPS; NVIDIA Orin NX 16 GB
Přenos videa v reálném čase
Podporováno
Vlastní vývoj
SDK; modely robota 3D CAD a URDF pro simulaci
Bezdrátová konektivita
Wi-Fi 5.0, Bluetooth 5.0
Napájecí výstupy
5 V, 12 V, 24 V, 48 V; celkem až 480 W
Gigabitový Ethernet
2 porty
USB
2 × USB 3.0
Sériová rozhraní
1 × RS232, 1 × RS485
Další rozhraní
2 × SBUS, 1 × PPS
Příslušenství
Adaptér
Standardní výbava
Nabíjecí základna
Standardní výbava
Dálkový ovladač
S vestavěným displejem
Autonomní nabíjecí stanice
Volitelné
Údaje z úplné tabulky parametrů D1 Max od výrobce. Prezentační stránka také uvádí ≥5 / ≥3.5 hodiny a ≥29 / ≥18 km; podrobná tabulka obsahuje tolerance a zde používáme její hodnoty. Laboratorní měření nezaručují výkon na každém místě.
Skutečný výkon závisí na prostředí, zatížení, softwaru a konfiguraci. Maximální hodnoty se mohou vztahovat k různým zkušebním podmínkám a nemusí být dosažitelné současně.
DODÁNÍ A VYBAVENÍ
Obsah balení a volitelné možnosti.
Obsah balíčku podle dohody
Vybraná robotická platforma D1
Kamerové a senzorové vybavení podle položkové nabídky
Výpočetní a komunikační vybavení a montážní součásti potřebné pro systém
Jmenovitě uvedené softwarové moduly a licence
Nabíjecí vybavení, dokumentace a služby v dohodnutém rozsahu
K dohodě v nabídce
Které body je třeba kontrolovat, jak často a s jakým výsledkem?
Jaké trasy, schody, svahy a povětrnostní podmínky bude robot překonávat?
Jaké rozlišení kamery či měření je potřeba?
Která síť a dohledový systém budou data přijímat?
Jaké zapojení obsluhy, školení na místě a podpora jsou potřeba?
Potvrzená nabídka uvádí skutečný rozsah dodávky a licence po jednotlivých položkách. Ilustrace mohou zobrazovat volitelné příslušenství.
Využití.
Příklady možných využití. Potřebný vývoj a služby se sjednávají pro každý projekt.
Průmyslové areály
Pravidelně navštěvujte kontrolní body ve větších průmyslových areálech.
Venkovní monitorování obvodu
Sledujte brány a úseky oplocení po posouzení povětrnostních podmínek a konektivity.
Vzdálené posouzení
Operátor může vyslat robota na místo události a posoudit situaci jeho kamerou.
PŘED VÝBĚREM KONFIGURACE
Často kladené dotazy.
Jak se liší hlídkové a inspekční balíčky?
Hlídkový balíček se zaměřuje na pokrytí oblasti a pozorování podmínek; inspekční balíček na kontroly konkrétního vybavení či měření. Tomu odpovídá výběr hardwaru a softwaru.
Je součástí každé vyobrazené zařízení?
Obrázky ilustrují možné konfigurace. Kamery, senzory, počítače, komunikační hardware a licence určuje potvrzený seznam položek.
Dokáže se sám pohybovat v neznámém areálu?
Nejde o výchozí schopnost. Autonomní provoz vyžaduje vhodné snímání, mapování, software a ověření na místě s provozními hranicemi a dohledem definovanými pro projekt.
Zůstávají údaje základní platformy po integraci stejné?
Ne nutně. Hmotnost vybavení, těžiště a spotřeba ovlivňují mobilitu a výdrž. Parametry základní platformy zůstávají samostatným referenčním údajem.
Výrobce: AGIBOT. Údaje platformy pocházejí z odkazované dokumentace výrobce; obrázky distributora ilustrují konfigurace. U individuálních balíčků řešení popisuje odkaz základní platformu.