Cijenu, dostupnost, konfiguraciju i uvjete isporuke u Hrvatsku potvrđujemo u individualnoj ponudi.
Ophodnjanadzor lokacije
25 kgnosivost osnovne platforme
2 baterijezamjenjivo napajanje
UPOZNAJTE PLATFORMU
Pobliže upoznajte D1 Max – sustav za ophodnju.
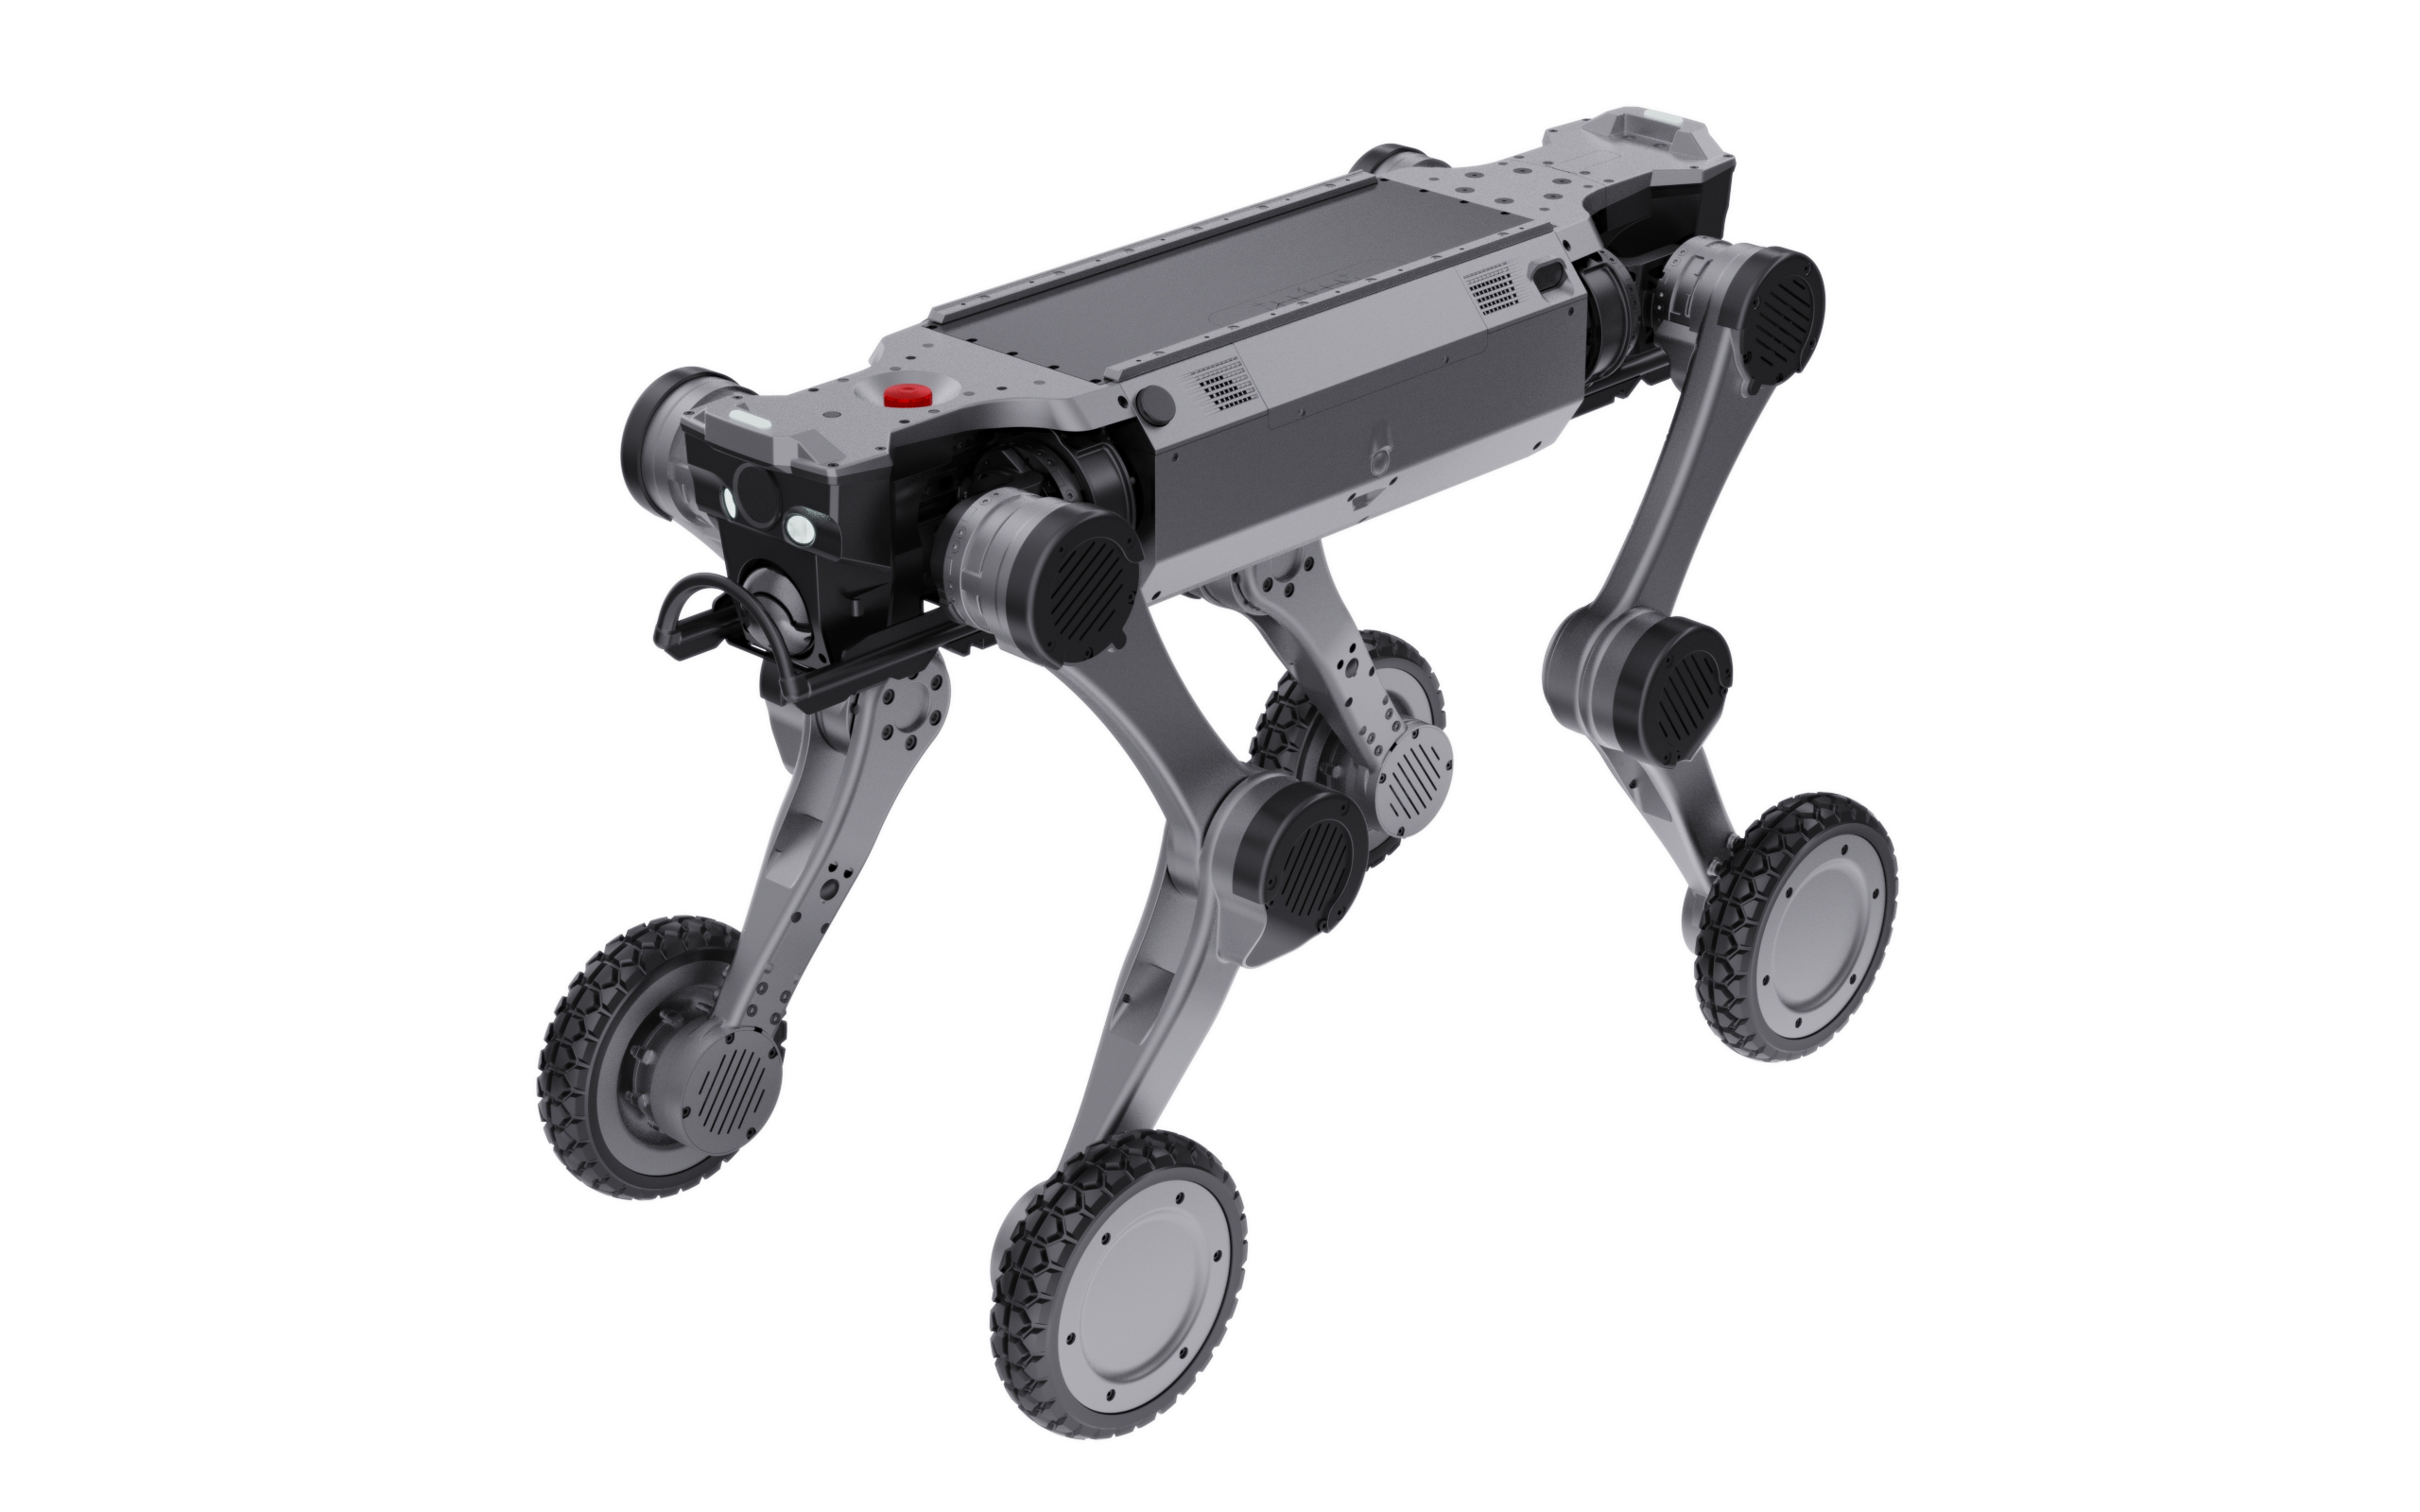
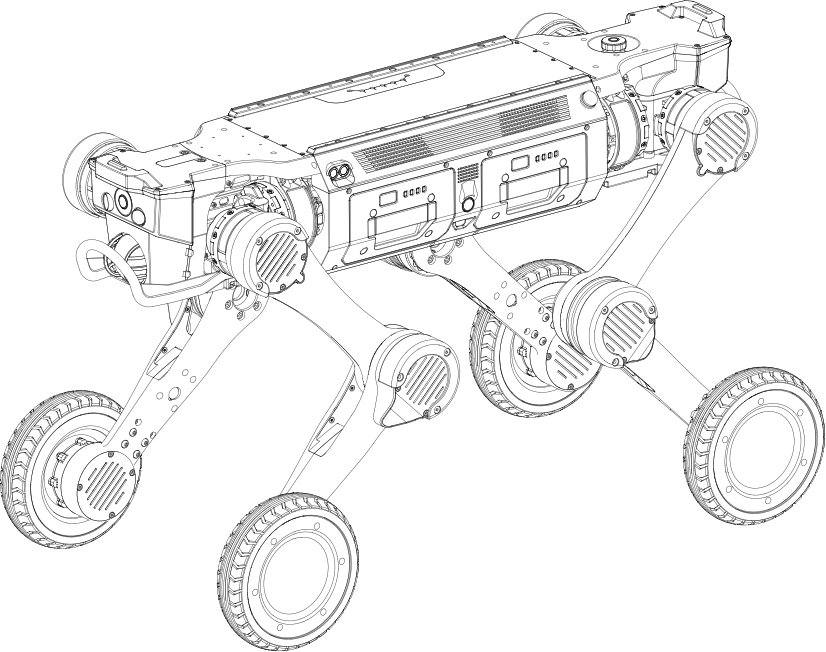
Ilustracija osnovne platforme AGIBOT; konačna konfiguracija dodatne opreme dogovara se zasebno.
Mobilna promatračka točka na cijeloj lokaciji.
D1 Max kombinira kretanje kotačima po popločenim rutama i kretanje nogama po neravnom terenu. Konfiguracija Patrol usmjerena je na pokrivanje lokacije i daljinsku procjenu situacije, dok paket Inspection obuhvaća mjerne zadatke na određenoj opremi.
Oprema odabrana prema zadatku.
Kamere za promatranje i navigacijski senzori imaju različite namjene. Kamere podržavaju daljinski nadzor; LiDAR i sustavi pozicioniranja pomažu robotu u navigaciji. Vidno polje kamere, pomicanje i podatkovna povezanost prilagođavaju se ruti ophodnje.
Pretvorite rutu u inspekcijski zadatak.
Projekt sustava definira kontrolne točke i očekivane rezultate. Zadatak je dovršen tek kada robot stigne i potrebna slika ili mjerenje budu upotrebljivi.
Potvrdite cijeli sustav tijekom pilot-projekta.
Testirajte opremljenog robota na stvarnoj ruti. Time se izdržljivost baterije, mrežna pokrivenost i stabilnost tereta provjeravaju zajedno u istom zadatku.
Paket rješenja: senzore, softver, licence i usluge treba dogovoriti pojedinačno uz robot. Specifikacije osnovne platforme u nastavku referentne su vrijednosti; dodatna oprema i uvjeti lokacije utječu na performanse cijelog sustava.
Senzori i interakcija
Senzori, softver i licence
Prema detaljno navedenoj konfiguraciji
Paket kamera i senzora
Ovisno o opsegu projekta i detaljnoj ponudi
Upravljanje, softver i priključci
Mrežna pokrivenost i daljinski nadzor
Ovisno o opsegu projekta i detaljnoj ponudi
Izvješća i integracijska sučelja
Ovisno o opsegu projekta i detaljnoj ponudi
Napajanje i vrijeme rada
Priključivanje na stanicu i napajanje
Ovisno o opsegu projekta i detaljnoj ponudi
Arhitektura rješenja i integracija
Sustav kretanja
Konstrukcija s nogama i kotačima
Cilj primjene
Ophodnja lokacije i daljinske vizualne provjere na kontrolnim točkama; funkcionalnost se implementira u sklopu projekta
Navigacija i kartiranje
Zahtijeva senzore i aplikacijski softver; sam naziv paketa ne znači da su uključeni
Kamera za promatranje
Model, razlučivost, vidno polje, pomicanje i noćni rad navode se u ponudi
Prijenos slike
Kameru, komunikacijski modul, mrežnu vezu i latenciju treba dogovoriti
Teret cjelovitog sustava
Senzori, nosači, računalna i komunikacijska oprema ulaze u opterećenje platforme
Zaštita cjelovitog sustava od prodora
Mora se provjeriti za dodatnu opremu i priključke; IP stupanj platforme ne vrijedi automatski za cijeli paket
Vrijeme rada s ugrađenom dodatnom opremom
Ovisi o ruti, teretu i potrošnji energije; može se razlikovati od referentne vrijednosti platforme
Automatsko punjenje
Priključnu stanicu, upravljački softver i pripremu lokacije treba zasebno dogovoriti; nisu potvrđeni kao sadržaj paketa
Isporučene stavke
Detaljan popis opreme, dogovorene funkcije, radni postupak i izvješće pilot-projekta prema opsegu projekta
AGIBOT D1 Max — cjelovite specifikacije osnovne platforme
Tablica u nastavku opisuje povezanu robotsku platformu, a ne potvrđenu opremu paketa D1 Max – sustav za ophodnju. Sadržaj paketa, ukupna masa, potrošnja energije i mogućnosti zahtijevaju zaseban dogovor.
Okretanje na mjestu; podesiva visina puzanja naprijed i natrag
Visina pri puzanju
34 ± 0.5 cm
Osnovne funkcije kretanja
Koračanje, klizanje, puzanje; kretanje naprijed, natrag i bočno, okretanje na mjestu i skretanje; podesiva konfiguracija koljena
Načini kretanja kotačima i nogama
Inteligentno prebacivanje načina rada
Specifikacije zglobova
Maksimalni zakretni moment zgloba
150 Nm
Raspon zgloba uz tijelo
−30°…40°
Raspon zgloba natkoljenice
−160°…160°
Raspon zgloba potkoljenice
−160°…160°
Senzori
Broj senzora LiDAR
2 jedinice: prednja i stražnja
Broj kanala LiDAR-a
96 kanala po senzoru
Pokrivenost LiDAR-a
360° × 90°; promjer pokrivanja 120 m prema proizvođaču
FPV kamere
2 jedinice: prednja i stražnja; industrijska izvedba, 8 MP
Vidno polje kamere
122° dijagonalno, 111° vodoravno, 70° okomito
Pomoćna rasvjeta
4 svjetla s obje strane FPV kamera
IMU
1 jedinica, izvedba automobilske klase prema proizvođaču
RTK modul
1 × GNSS RTK
Ultrazvučni senzori
1 sa svake strane; otkrivanje prepreka unutar 5 m
Računalna obrada i sučelja
Računalne performanse
100–157 TOPS; NVIDIA Orin NX 16 GB
Prijenos videa u stvarnom vremenu
Podržano
Dodatni razvoj
SDK; 3D CAD i URDF modeli robota za simulaciju
Bežično povezivanje
Wi-Fi 5.0, Bluetooth 5.0
Izlazi napajanja
5 V, 12 V, 24 V, 48 V; ukupno do 480 W
Gigabitni Ethernet
2 priključka
USB
2 × USB 3.0
Serijska sučelja
1 × RS232, 1 × RS485
Dodatna sučelja
2 × SBUS, 1 × PPS
Dodatna oprema
Adapter
Standardna oprema
Baza za punjenje
Standardna oprema
Daljinski upravljač
S ugrađenim zaslonom
Autonomna stanica za punjenje
Dodatna opcija
Podaci iz cjelovite tablice specifikacija D1 Max proizvođača. Prezentacijska stranica navodi i ≥5 / ≥3,5 sati te ≥29 / ≥18 km; detaljna tablica navodi tolerancije i ovdje se koriste njezine vrijednosti. Laboratorijska mjerenja ne jamče performanse na svakoj lokaciji.
Stvarne performanse ovise o okruženju, opterećenju, softveru i konfiguraciji. Najveće vrijednosti mogu se odnositi na različite uvjete ispitivanja i možda se ne mogu postići istodobno.
ISPORUKA I OPREMA
Sadržaj paketa i opcije.
Sadržaj paketa prema dogovoru
Odabrana robotska platforma D1
Kamere i senzorska oprema prema detaljnoj ponudi
Računalna i komunikacijska oprema te montažni dijelovi potrebni za sustav
Softverski moduli i licence navedeni po nazivu
Oprema za punjenje, dokumentacija i usluge u dogovorenom opsegu
Dogovara se u ponudi
Koje točke treba pregledavati, koliko često i s kakvim rezultatom?
Kakve se rute, stepenice, nagibi i vremenski uvjeti očekuju?
Koja je razlučivost kamere ili mjerenja potrebna?
Koja će mreža i nadzorni sustav primati podatke?
Koliki su opseg sudjelovanja operatera, obuke na lokaciji i podrške potrebni?
Potvrđena ponuda pojedinačno navodi opremu i licence uključene u isporuku. Ilustracije mogu prikazivati dodatnu opremu.
Primjene.
Primjeri mogućih primjena. Potreban razvoj i usluge dogovaraju se za svaki projekt.
Industrijske lokacije
Redovito obilazite kontrolne točke u većim industrijskim područjima.
Vanjski nadzor oboda
Nadzirite ulaze i dijelove ograde nakon procjene vremenskih uvjeta i povezanosti.
Daljinska procjena
Operater može poslati robota na mjesto događaja i procijeniti situaciju putem njegove kamere.
PRIJE ODABIRA KONFIGURACIJE
Česta pitanja.
Po čemu se razlikuju paketi Patrol i Inspection?
Patrol je usmjeren na pokrivanje područja i promatranje stanja, a Inspection na provjeru određene opreme ili mjerenja. Hardver i softver odabiru se u skladu s time.
Je li svaki prikazani uređaj uključen?
Slike prikazuju moguće konfiguracije. Potvrđeni popis stavki određuje kamere, senzore, računala, komunikacijski hardver i licence.
Može li se samostalno kretati nepoznatom lokacijom?
To nije zadana mogućnost. Autonoman rad zahtijeva odgovarajuće senzore, kartiranje, softver i validaciju na lokaciji, uz radne granice i nadzor definirane za projekt.
Ostaju li podaci osnovne platforme nepromijenjeni nakon integracije?
Ne nužno. Masa tereta, težište i potrošnja energije utječu na mobilnost i vrijeme rada. Specifikacije osnovne platforme ostaju zasebna referenca.
Proizvođač: AGIBOT. Podaci platforme potječu iz navedene dokumentacije proizvođača; slike distributera ilustriraju konfiguracije. Za prilagođene pakete rješenja referenca opisuje osnovnu platformu.
NT SYS · ROBOTIKA AGIBOT
Razgovarajmo o vašoj primjeni.
Pomažemo pri odabiru odgovarajućeg modela, opreme i usluga.