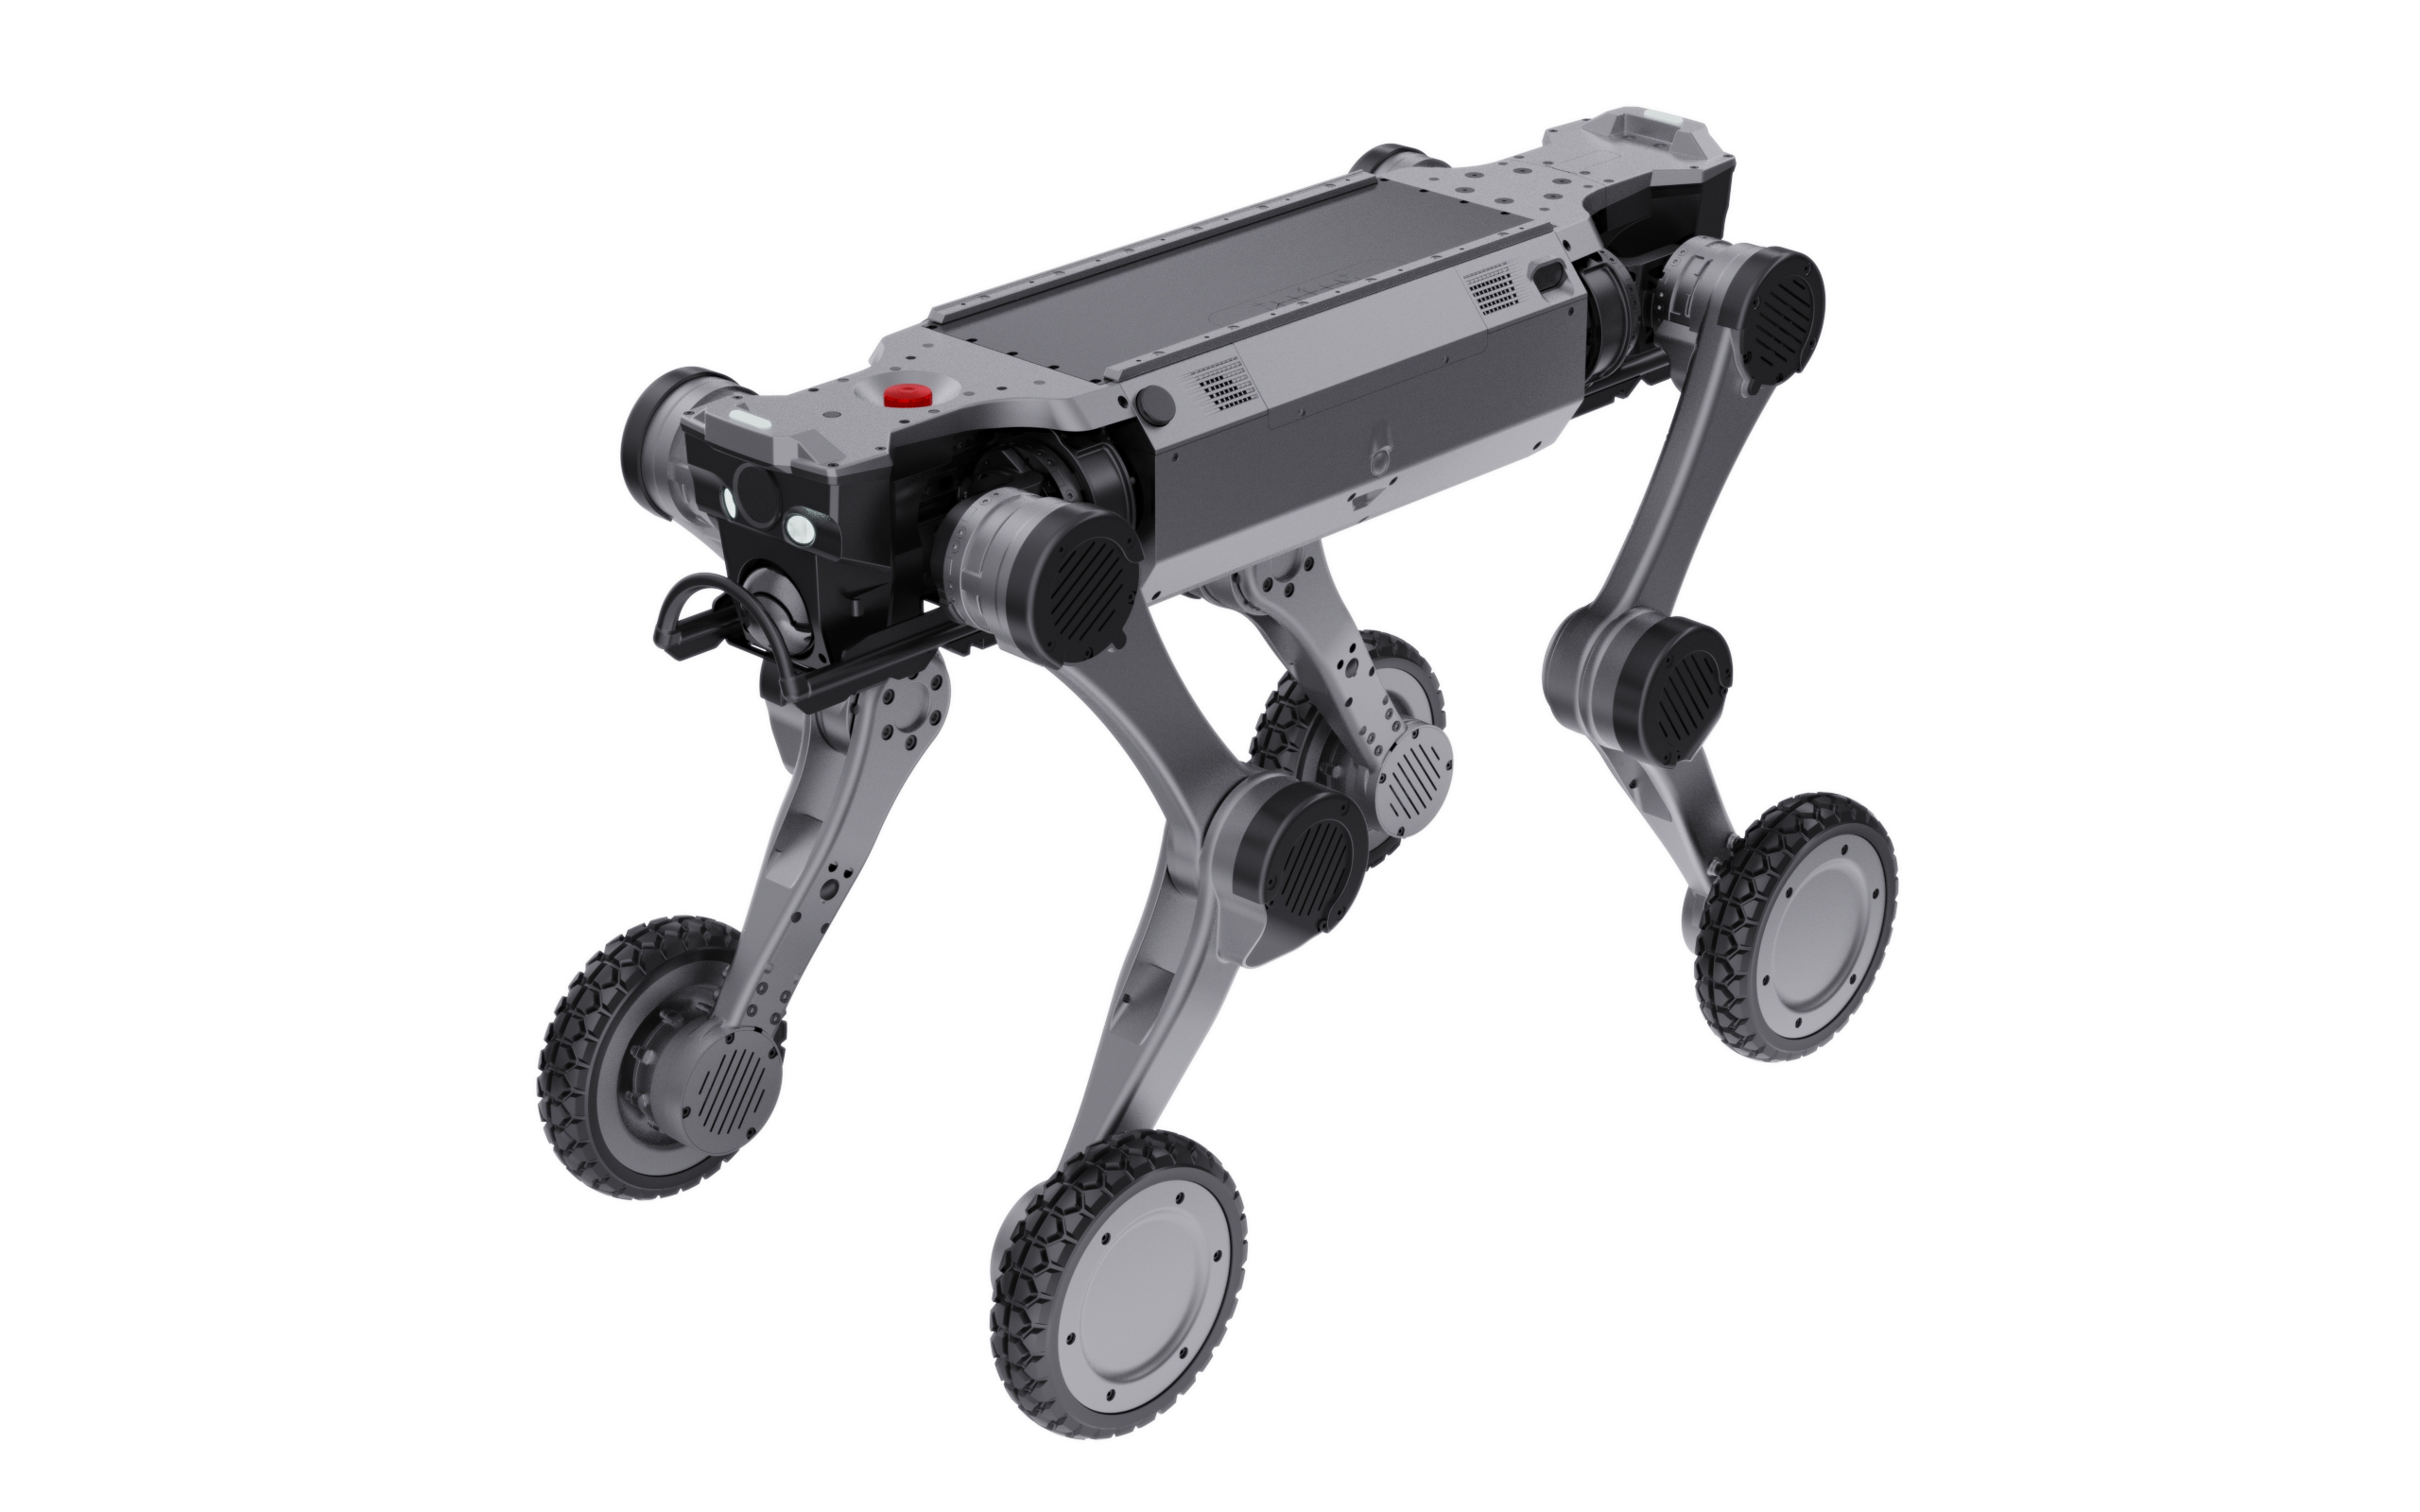
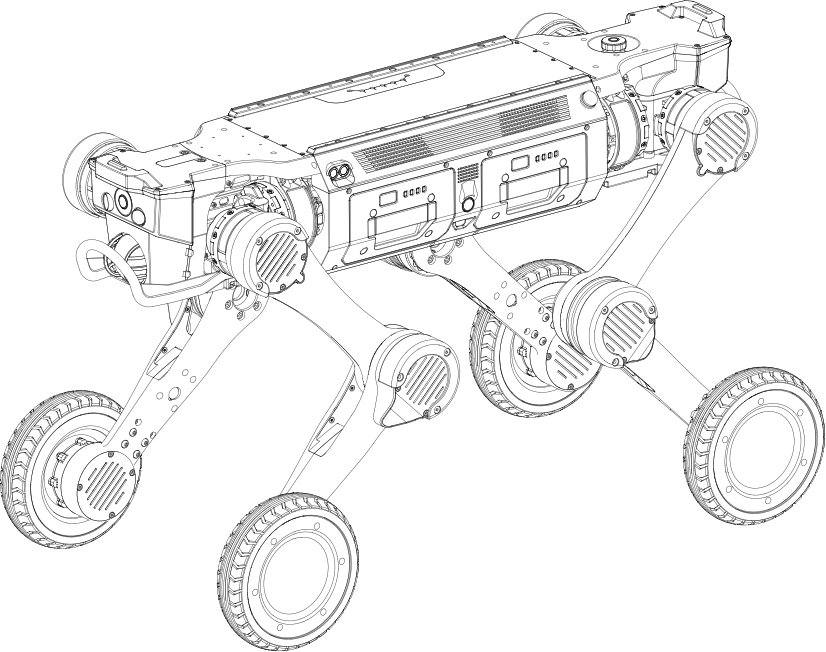
D1 Max łączy jazdę po utwardzonych trasach z ruchem kroczącym po nierównym terenie. Konfiguracja patrolowa skupia się na pokryciu obiektu i zdalnej ocenie sytuacji, a pakiet inspekcyjny na pomiarach konkretnych urządzeń.
Wyposażenie dobrane do zadania.
Kamery obserwacyjne i czujniki nawigacyjne pełnią różne role. Kamery wspierają zdalne monitorowanie; LiDAR i systemy pozycjonowania pomagają robotowi w nawigacji. Pole widzenia kamery, jej ruch i łączność danych są dopasowane do trasy patrolu.
Zamień trasę w zadanie inspekcyjne.
Projekt systemu określa punkty inspekcji i oczekiwane wyniki. Zadanie jest ukończone dopiero wtedy, gdy robot dotrze na miejsce, a wymagany obraz lub pomiar nadaje się do wykorzystania.
Zweryfikuj cały system podczas pilotażu.
Przetestuj wyposażonego robota na rzeczywistej trasie. Pozwoli to sprawdzić jednocześnie czas pracy akumulatora, zasięg sieci i stabilność przenoszonego wyposażenia w tym samym zadaniu.
Zależnie od zakresu projektu i szczegółowej oferty
Pilotaż i kryteria odbioru
Zależnie od zakresu projektu i szczegółowej oferty
Pokaż pełną specyfikację technicznąPokaż mniej+
Pakiet rozwiązania: czujniki, oprogramowanie, licencje i usługi należy uzgodnić indywidualnie obok samego robota. Poniższe parametry platformy bazowej są wartościami referencyjnymi; przenoszone wyposażenie i warunki na miejscu wpływają na wydajność całego systemu.
Percepcja i interakcja
Czujniki, oprogramowanie i licencje
Zgodnie ze szczegółową konfiguracją
Pakiet kamer i czujników
Zależnie od zakresu projektu i szczegółowej oferty
Sterowanie, oprogramowanie i złącza
Zasięg sieci i zdalne monitorowanie
Zależnie od zakresu projektu i szczegółowej oferty
Raporty i interfejsy integracyjne
Zależnie od zakresu projektu i szczegółowej oferty
Zasilanie i czas pracy
Dokowanie i zasilanie
Zależnie od zakresu projektu i szczegółowej oferty
Architektura rozwiązania i integracja
Układ lokomocji
Konstrukcja z kołami na nogach
Cel zastosowania
Patrolowanie obiektu i zdalne kontrole wizualne w punktach inspekcji; funkcje realizowane w ramach projektu
Nawigacja i mapowanie
Wymaga czujników i oprogramowania aplikacyjnego; sama nazwa pakietu nie oznacza automatycznie ich uwzględnienia
Kamera obserwacyjna
Model, rozdzielczość, pole widzenia, ruch i praca nocna określone w ofercie
Transmisja obrazu
Kamera, moduł komunikacyjny, połączenie sieciowe i opóźnienie do uzgodnienia
Całkowite obciążenie systemu
Czujniki, mocowania oraz urządzenia obliczeniowe i komunikacyjne wliczają się do obciążenia platformy
Stopień ochrony całego systemu
Należy zweryfikować go dla przenoszonego wyposażenia i połączeń; stopień IP platformy nie obejmuje automatycznie całego pakietu
Czas pracy z zamontowanym wyposażeniem
Zależy od trasy, obciążenia i zużycia energii; może różnić się od wartości referencyjnej platformy
Automatyczne ładowanie
Stację dokującą, oprogramowanie sterujące i przygotowanie obiektu należy uzgodnić osobno; nie są potwierdzoną zawartością pakietu
Elementy przekazania
Szczegółowa lista wyposażenia, uzgodnione funkcje, procedura obsługi i raport z pilotażu zgodnie z zakresem projektu
AGIBOT D1 Max — pełna specyfikacja platformy bazowej
Poniższa tabela opisuje powiązaną platformę robotyczną, a nie potwierdzone wyposażenie systemu patrolowego D1 Max. Zawartość pakietu, masa całkowita, pobór energii i możliwości wymagają odrębnego uzgodnienia.
Stop aluminium i wytrzymałe tworzywo konstrukcyjne
Wymiary w pozycji stojącej (dł. × szer. × wys.)
930 × 480 × 585 mm
Wymiary w pozycji leżącej (dł. × szer. × wys.)
930 × 630 × 200 mm
Masa z akumulatorem
41 kg
Stopnie swobody
12 + 4
Temperatura pracy
−20…55 °C
Stopień ochrony
IP67
Akumulator i zasięg
Akumulator
54 V; 2 × 504.9 Wh
Wymiana akumulatora
Dwa akumulatory z obsługą wymiany bez wyłączania
Czas ładowania
< 1.5 godziny
Czas pracy bez obciążenia
5 ± 0.5 godziny w tabeli specyfikacji
Czas pracy przy pełnym obciążeniu
3.5 ± 0.5 godziny w tabeli specyfikacji
Zasięg bez obciążenia
29 ± 1 km
Zasięg przy pełnym obciążeniu
18 ± 1 km
Ruch i udźwig
Prędkość maksymalna
6 m/s, laboratoryjna wartość referencyjna producenta
Udźwig znamionowy
25 kg
Wysokość stopni przy ciągłym wchodzeniu po schodach
25 cm
Maksymalne nachylenie
45°
Maksymalna wysokość pokonywanej przeszkody
80 cm
Pokonywanie przeszkód pod obciążeniem
50 cm
Możliwości skręcania
Obrót w miejscu; regulowana wysokość pełzania do przodu i do tyłu
Wysokość podczas pełzania
34 ± 0.5 cm
Podstawowe funkcje ruchowe
Kroczenie, ślizg, pełzanie; ruch do przodu, do tyłu i na boki, obrót w miejscu i skręcanie; regulowana konfiguracja kolan
Tryby kołowy i kroczący
Inteligentne przełączanie trybów
Parametry przegubów
Maksymalny moment obrotowy przegubu
150 Nm
Zakres ruchu przegubu przy korpusie
−30°…40°
Zakres ruchu przegubu udowego
−160°…160°
Zakres ruchu przegubu podudzia
−160°…160°
Czujniki
Liczba czujników LiDAR
2 sztuki: przód i tył
Liczba kanałów LiDAR
96 kanałów na czujnik
Pokrycie LiDAR
360° × 90°; średnica pokrycia 120 m według producenta
Kamery FPV
2 sztuki: przód i tył; wersja przemysłowa, 8 MP
Pole widzenia kamery
122° po przekątnej, 111° w poziomie, 70° w pionie
Oświetlenie pomocnicze
4 światła po bokach kamer FPV
IMU
1 sztuka, wersja klasy motoryzacyjnej według producenta
Moduł RTK
1 × GNSS RTK
Czujniki ultradźwiękowe
1 po każdej stronie; wykrywanie przeszkód w promieniu 5 m
Układy obliczeniowe i interfejsy
Wydajność obliczeniowa
100–157 TOPS; NVIDIA Orin NX 16 GB
Transmisja wideo w czasie rzeczywistym
Obsługiwane
Własne prace programistyczne
SDK; modele robota 3D CAD i URDF do symulacji
Łączność bezprzewodowa
Wi-Fi 5.0, Bluetooth 5.0
Wyjścia zasilania
5 V, 12 V, 24 V, 48 V; łącznie do 480 W
Gigabit Ethernet
2 porty
USB
2 × USB 3.0
Interfejsy szeregowe
1 × RS232, 1 × RS485
Dodatkowe interfejsy
2 × SBUS, 1 × PPS
Akcesoria
Adapter
Wyposażenie standardowe
Podstawa ładująca
Wyposażenie standardowe
Pilot zdalnego sterowania
Z wbudowanym wyświetlaczem
Autonomiczna stacja ładowania
Opcjonalnie
Dane z pełnej tabeli specyfikacji D1 Max producenta. Strona prezentacyjna podaje również ≥5 / ≥3.5 godziny i ≥29 / ≥18 km; szczegółowa tabela zawiera tolerancje i to jej wartości zastosowano tutaj. Pomiary laboratoryjne nie gwarantują osiągów w każdym obiekcie.
Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.
DOSTAWA I WYPOSAŻENIE
Zawartość zestawu i opcje.
Zawartość pakietu do uzgodnienia
Wybrana platforma robotyczna D1
Przenoszone kamery i czujniki zgodnie ze szczegółową ofertą
Urządzenia obliczeniowe, komunikacyjne i elementy montażowe wymagane w systemie
Moduły oprogramowania i licencje wymienione z nazwy
Urządzenia do ładowania, dokumentacja i usługi w uzgodnionym zakresie
Do uzgodnienia w ofercie
Które punkty wymagają inspekcji, jak często i z jakim wynikiem?
Jakie trasy, schody, nachylenia i warunki pogodowe będą występować?
Jaka rozdzielczość kamery lub pomiaru jest wymagana?
Która sieć i system nadzorczy będą odbierać dane?
Jaki udział operatora, szkolenie na miejscu i wsparcie są potrzebne?
Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.
Zastosowania.
Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.
Obiekty przemysłowe
Regularnie odwiedzaj punkty kontrolne na większych terenach przemysłowych.
Monitorowanie obwodu na zewnątrz
Obserwuj bramy i odcinki ogrodzenia po ocenie warunków pogodowych i łączności.
Zdalna ocena
Operator może wysłać robota na miejsce zdarzenia i ocenić sytuację za pomocą jego kamery.
ZANIM WYBIERZESZ KONFIGURACJĘ
Najczęstsze pytania.
Czym różnią się pakiety patrolowe i inspekcyjne?
Patrolowanie koncentruje się na pokryciu obszaru i obserwacji warunków; inspekcja na sprawdzaniu konkretnych urządzeń lub pomiarów. Sprzęt i oprogramowanie są dobierane odpowiednio do celu.
Czy każde pokazane urządzenie jest w zestawie?
Zdjęcia ilustrują możliwe konfiguracje. Potwierdzona lista elementów określa kamery, czujniki, komputery, urządzenia komunikacyjne i licencje.
Czy może samodzielnie poruszać się po nieznanym obiekcie?
Nie jest to funkcja domyślna. Praca autonomiczna wymaga odpowiednich czujników, mapowania, oprogramowania i weryfikacji na miejscu, z granicami działania i nadzorem określonymi dla projektu.
Czy parametry platformy bazowej pozostają niezmienione po integracji?
Niekoniecznie. Masa wyposażenia, środek ciężkości i pobór energii wpływają na mobilność i czas pracy. Parametry platformy bazowej pozostają odrębnym punktem odniesienia.
Producent: AGIBOT. Dane platformy pochodzą ze wskazanej dokumentacji producenta; zdjęcia dystrybutora ilustrują konfiguracje. W przypadku indywidualnych pakietów rozwiązań źródło opisuje platformę bazową.
NT SYS · ROBOTYKA AGIBOT
Porozmawiajmy o Twoim zastosowaniu.
Pomagamy wybrać odpowiedni model, wyposażenie i usługi.