Ceno, razpoložljivost, konfiguracijo in pogoje dobave v Slovenijo potrdimo v individualni ponudbi.
Obhodispremljanje lokacije
25 kgnosilnost osnovne platforme
2 baterijizamenljivo napajanje
SPOZNAJTE PLATFORMO
Podrobneje o sistemu za obhode D1 Max.
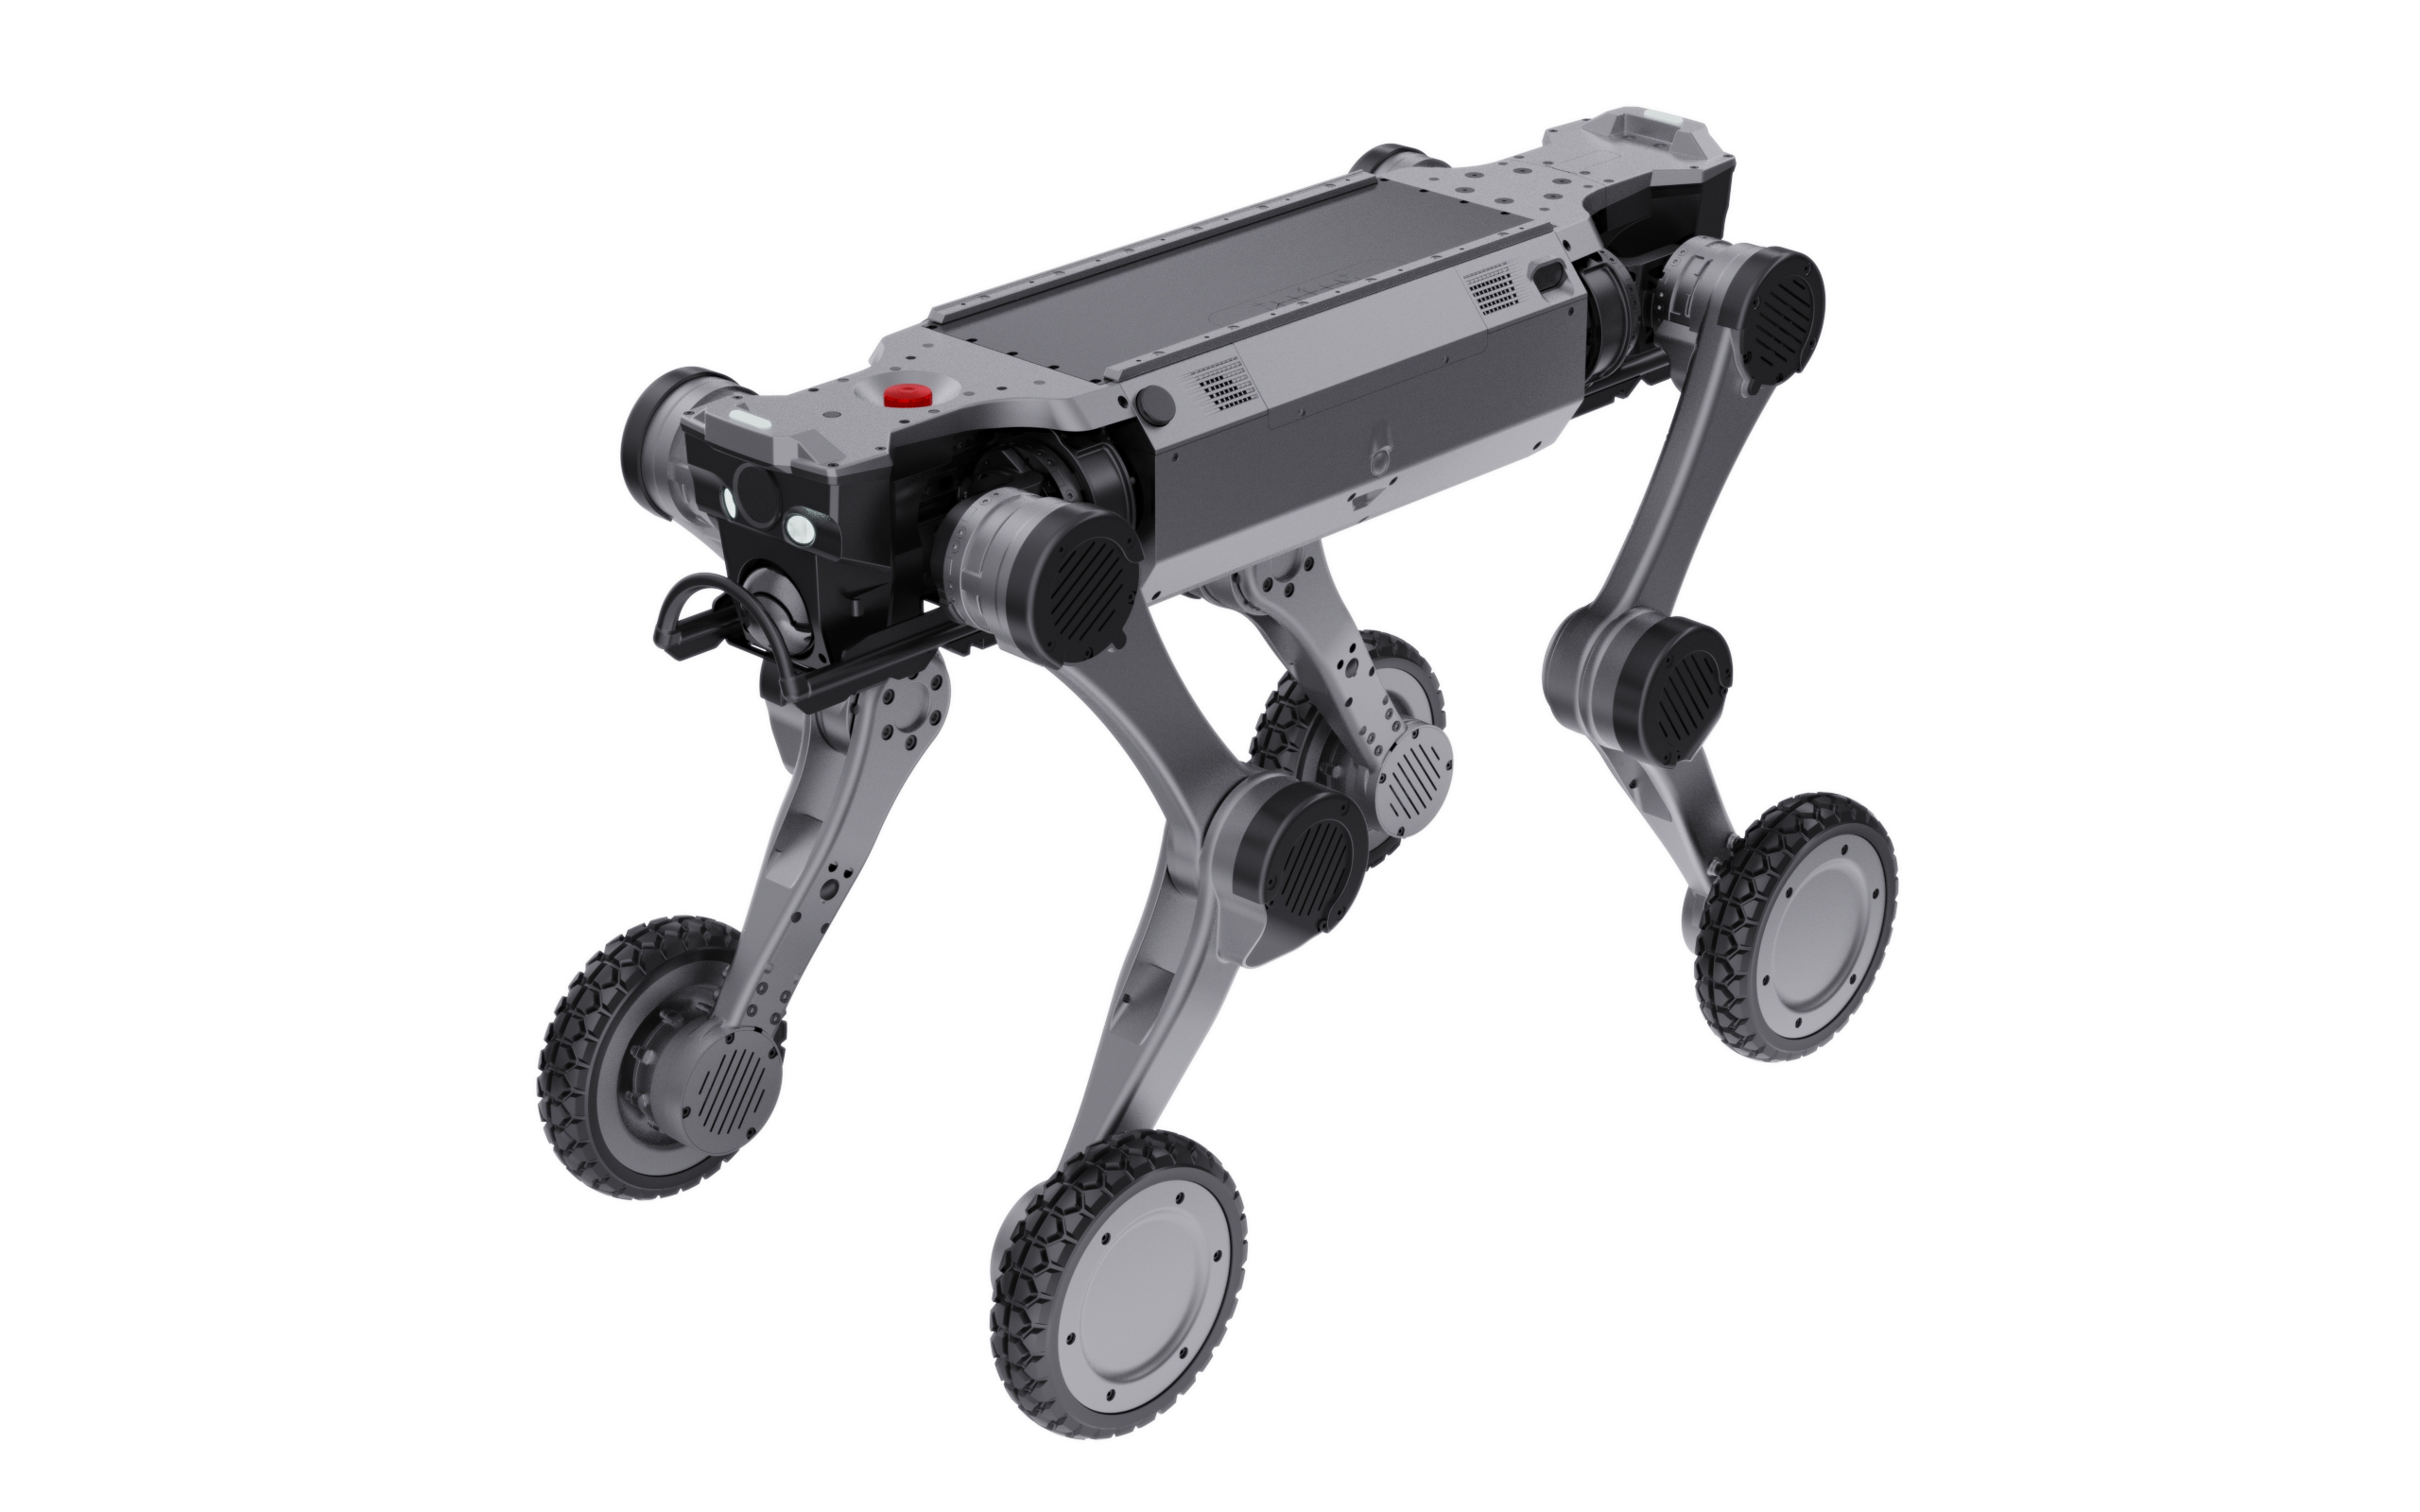
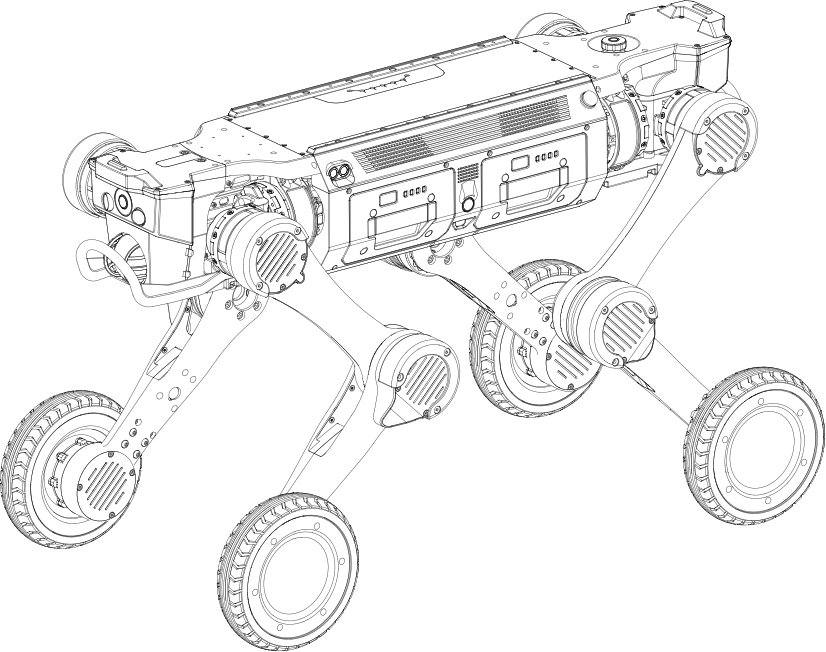
Ilustracija osnovne platforme AGIBOT; končno konfiguracijo nameščene opreme dogovorimo ločeno.
Mobilna opazovalna točka po vsej lokaciji.
D1 Max združuje vožnjo po tlakovanih poteh s hojo po neravnem terenu. Konfiguracija Patrol je namenjena pokritosti lokacije in oceni razmer na daljavo, paket Inspection pa merilnim nalogam na določeni opremi.
Oprema, izbrana glede na nalogo.
Opazovalne kamere in navigacijski senzorji imajo različne namene. Kamere podpirajo spremljanje na daljavo; LiDAR in sistemi pozicioniranja pomagajo pri navigaciji robota. Vidno polje kamere, gibljivost in podatkovne povezave prilagodimo obhodni poti.
Pot pretvorite v nalogo pregledovanja.
Zasnova sistema določa točke pregledov in pričakovane rezultate. Naloga je končana šele, ko robot prispe in je zahtevana slika ali meritev uporabna.
Med pilotnim projektom preverite celoten sistem.
Opremljenega robota preizkusite na dejanski poti. Tako lahko pri isti nalogi skupaj preverite čas delovanja baterije, omrežno pokritost in stabilnost nameščene opreme.
Paket rešitve: senzorje, programsko opremo, licence in storitve je treba poleg robota dogovoriti po posameznih postavkah. Spodnje specifikacije osnovne platforme so referenčne vrednosti; nameščena oprema in pogoji na lokaciji vplivajo na zmogljivost celotnega sistema.
Zaznavanje in interakcija
Senzorji, programska oprema in licence
Glede na razčlenjeno konfiguracijo
Paket kamer in senzorjev
Glede na obseg projekta in razčlenjeno ponudbo
Upravljanje, programska oprema in priključki
Omrežna pokritost in spremljanje na daljavo
Glede na obseg projekta in razčlenjeno ponudbo
Poročila in integracijski vmesniki
Glede na obseg projekta in razčlenjeno ponudbo
Napajanje in čas delovanja
Priklop na postajo in napajanje
Glede na obseg projekta in razčlenjeno ponudbo
Arhitektura rešitve in integracija
Sistem premikanja
Zasnova z nogami in kolesi
Cilj uporabe
Obhodi lokacije in vizualni pregledi na daljavo na kontrolnih točkah; funkcionalnost se izvede v okviru projekta
Navigacija in kartiranje
Zahteva senzorje in aplikacijsko programsko opremo; ime paketa samo po sebi ne pomeni, da sta vključena
Opazovalna kamera
Model, ločljivost, vidno polje, gibljivost in nočno delovanje so določeni v ponudbi
Prenos slike
Kamero, komunikacijski modul, omrežno povezavo in zakasnitev je treba dogovoriti
Tovor celotnega sistema
Senzorji, nosilci, računska in komunikacijska oprema vsi štejejo v obremenitev platforme
Stopnja zaščite celotnega sistema
Preveriti jo je treba za nameščeno opremo in povezave; stopnja IP platforme ne velja samodejno za celoten paket
Čas delovanja z nameščeno opremo
Odvisen od poti, tovora in porabe energije; lahko se razlikuje od referenčne vrednosti platforme
Samodejno polnjenje
Postajo, krmilno programsko opremo in pripravo lokacije je treba dogovoriti posebej; niso potrjeni kot vsebina paketa
Predmet dobave
Razčlenjen seznam opreme, dogovorjene funkcije, navodila za delovanje in poročilo pilotnega projekta glede na obseg projekta
AGIBOT D1 Max — vse specifikacije osnovne platforme
Spodnja tabela opisuje povezano robotsko platformo, ne potrjene opreme paketa sistema za obhode D1 Max. Vsebino paketa, skupno maso, porabo energije in zmogljivosti je treba dogovoriti ločeno.
Obračanje na mestu; nastavljiva višina plazenja naprej in nazaj
Višina plazenja
34 ± 0.5 cm
Osnovne gibalne funkcije
Korakanje, drsenje, plazenje; gibanje naprej, nazaj in vstran, vrtenje na mestu in krmiljenje smeri; nastavljiva konfiguracija kolen
Kolesni in nožni načini
Inteligentno preklapljanje načinov
Specifikacije sklepov
Največji navor sklepa
150 Nm
Območje gibanja telesnega sklepa
−30°…40°
Območje gibanja stegenskega sklepa
−160°…160°
Območje gibanja golenskega sklepa
−160°…160°
Senzorji
Število senzorjev LiDAR
2 enoti: spredaj in zadaj
Število kanalov LiDAR
96 kanalov na senzor
Pokritost LiDAR
360° × 90°; premer pokritosti 120 m po navedbah proizvajalca
Kamere FPV
2 enoti: spredaj in zadaj; industrijska različica, 8 MP
Vidno polje kamere
122° diagonalno, 111° vodoravno, 70° navpično
Pomožna osvetlitev
4 luči ob obeh straneh kamer FPV
IMU
1 enota, avtomobilska izvedba proizvajalca
Modul RTK
1 × GNSS RTK
Ultrazvočni senzorji
1 na vsaki strani; zaznavanje ovir do 5 m
Računske zmogljivosti in vmesniki
Računska zmogljivost
100–157 TOPS; NVIDIA Orin NX 16 GB
Prenos videa v realnem času
Podprto
Nadaljnji razvoj
SDK; robotski modeli 3D CAD in URDF za simulacijo
Brezžična povezljivost
Wi-Fi 5.0, Bluetooth 5.0
Napajalni izhodi
5 V, 12 V, 24 V, 48 V; skupaj do 480 W
Gigabitni Ethernet
2 priključka
USB
2 × USB 3.0
Serijski vmesniki
1 × RS232, 1 × RS485
Dodatni vmesniki
2 × SBUS, 1 × PPS
Dodatna oprema
Adapter
Standardna oprema
Polnilna baza
Standardna oprema
Daljinski upravljalnik
Z vgrajenim zaslonom
Avtonomna polnilna postaja
Izbirno
Podatki iz celotne tabele specifikacij proizvajalca za D1 Max. Predstavitvena stran navaja tudi ≥5 / ≥3.5 ure in ≥29 / ≥18 km; podrobna tabela navaja tolerance in tukaj uporabljamo njene vrednosti. Laboratorijske meritve ne zagotavljajo enake zmogljivosti na vsaki lokaciji.
Dejanska zmogljivost je odvisna od okolja, obremenitve, programske opreme in konfiguracije. Največje vrednosti lahko veljajo za različne preizkusne pogoje in morda niso dosegljive hkrati.
DOBAVA IN OPREMA
Vsebina paketa in možnosti.
Vsebina paketa po dogovoru
Izbrana robotska platforma D1
Nameščene kamere in senzorji po razčlenjeni ponudbi
Računska, komunikacijska in pritrdilna oprema, potrebna za sistem
Programski moduli in licence, navedeni po imenu
Polnilna oprema, dokumentacija in storitve v dogovorjenem obsegu
Po dogovoru v ponudbi
Katere točke je treba pregledovati, kako pogosto in s kakšnim rezultatom?
Kakšne poti, stopnice, naklone in vremenske razmere bo robot srečeval?
Kakšna ločljivost kamere ali meritev je potrebna?
Katero omrežje in nadzorni sistem bosta prejemala podatke?
Kolikšni so potrebni sodelovanje operaterja, usposabljanje na lokaciji in podpora?
Potrjena ponudba podrobno navaja dejansko vsebino dobave in licence. Ilustracije lahko prikazujejo izbirno dodatno opremo.
Področja uporabe.
Primeri možnih uporab. Potrebni razvoj in storitve dogovorimo za vsak projekt.
Industrijske lokacije
Redno obiskujte kontrolne točke po večjih industrijskih območjih.
Spremljanje zunanjega oboda
Po oceni vremenskih razmer in povezljivosti opazujte vrata in odseke ograje.
Ocena razmer na daljavo
Operater lahko robota pošlje na kraj dogodka in prek njegove kamere oceni razmere.
PRED IZBIRO KONFIGURACIJE
Pogosta vprašanja.
Kako se razlikujeta paketa za obhode in pregledovanje?
Paketi za obhode so namenjeni obiskovanju območja in opazovanju razmer, paketi za pregledovanje pa preverjanju določene opreme ali meritev. Temu primerno izberemo strojno in programsko opremo.
Ali so vključene vse prikazane naprave?
Slike ponazarjajo možne konfiguracije. Potrjeni seznam postavk določa kamere, senzorje, računalnike, komunikacijsko strojno opremo in licence.
Ali lahko samostojno krmari po neznani lokaciji?
To ni privzeta zmožnost. Avtonomno delovanje zahteva ustrezno zaznavanje, kartiranje, programsko opremo in preverjanje na lokaciji ter meje delovanja in nadzor, določene za projekt.
Ali podatki osnovne platforme po integraciji ostanejo enaki?
Ne nujno. Masa tovora, težišče in poraba energije vplivajo na mobilnost in čas delovanja. Specifikacije osnovne platforme ostajajo ločena referenca.
Proizvajalec: AGIBOT. Podatki platforme izhajajo iz navedene dokumentacije proizvajalca; slike distributerja ponazarjajo konfiguracije. Pri prilagojenih paketih rešitev vir opisuje osnovno platformo.
NT SYS · ROBOTIKA AGIBOT
Pogovorimo se o vaši uporabi.
Pomagamo izbrati ustrezen model, opremo in storitve.