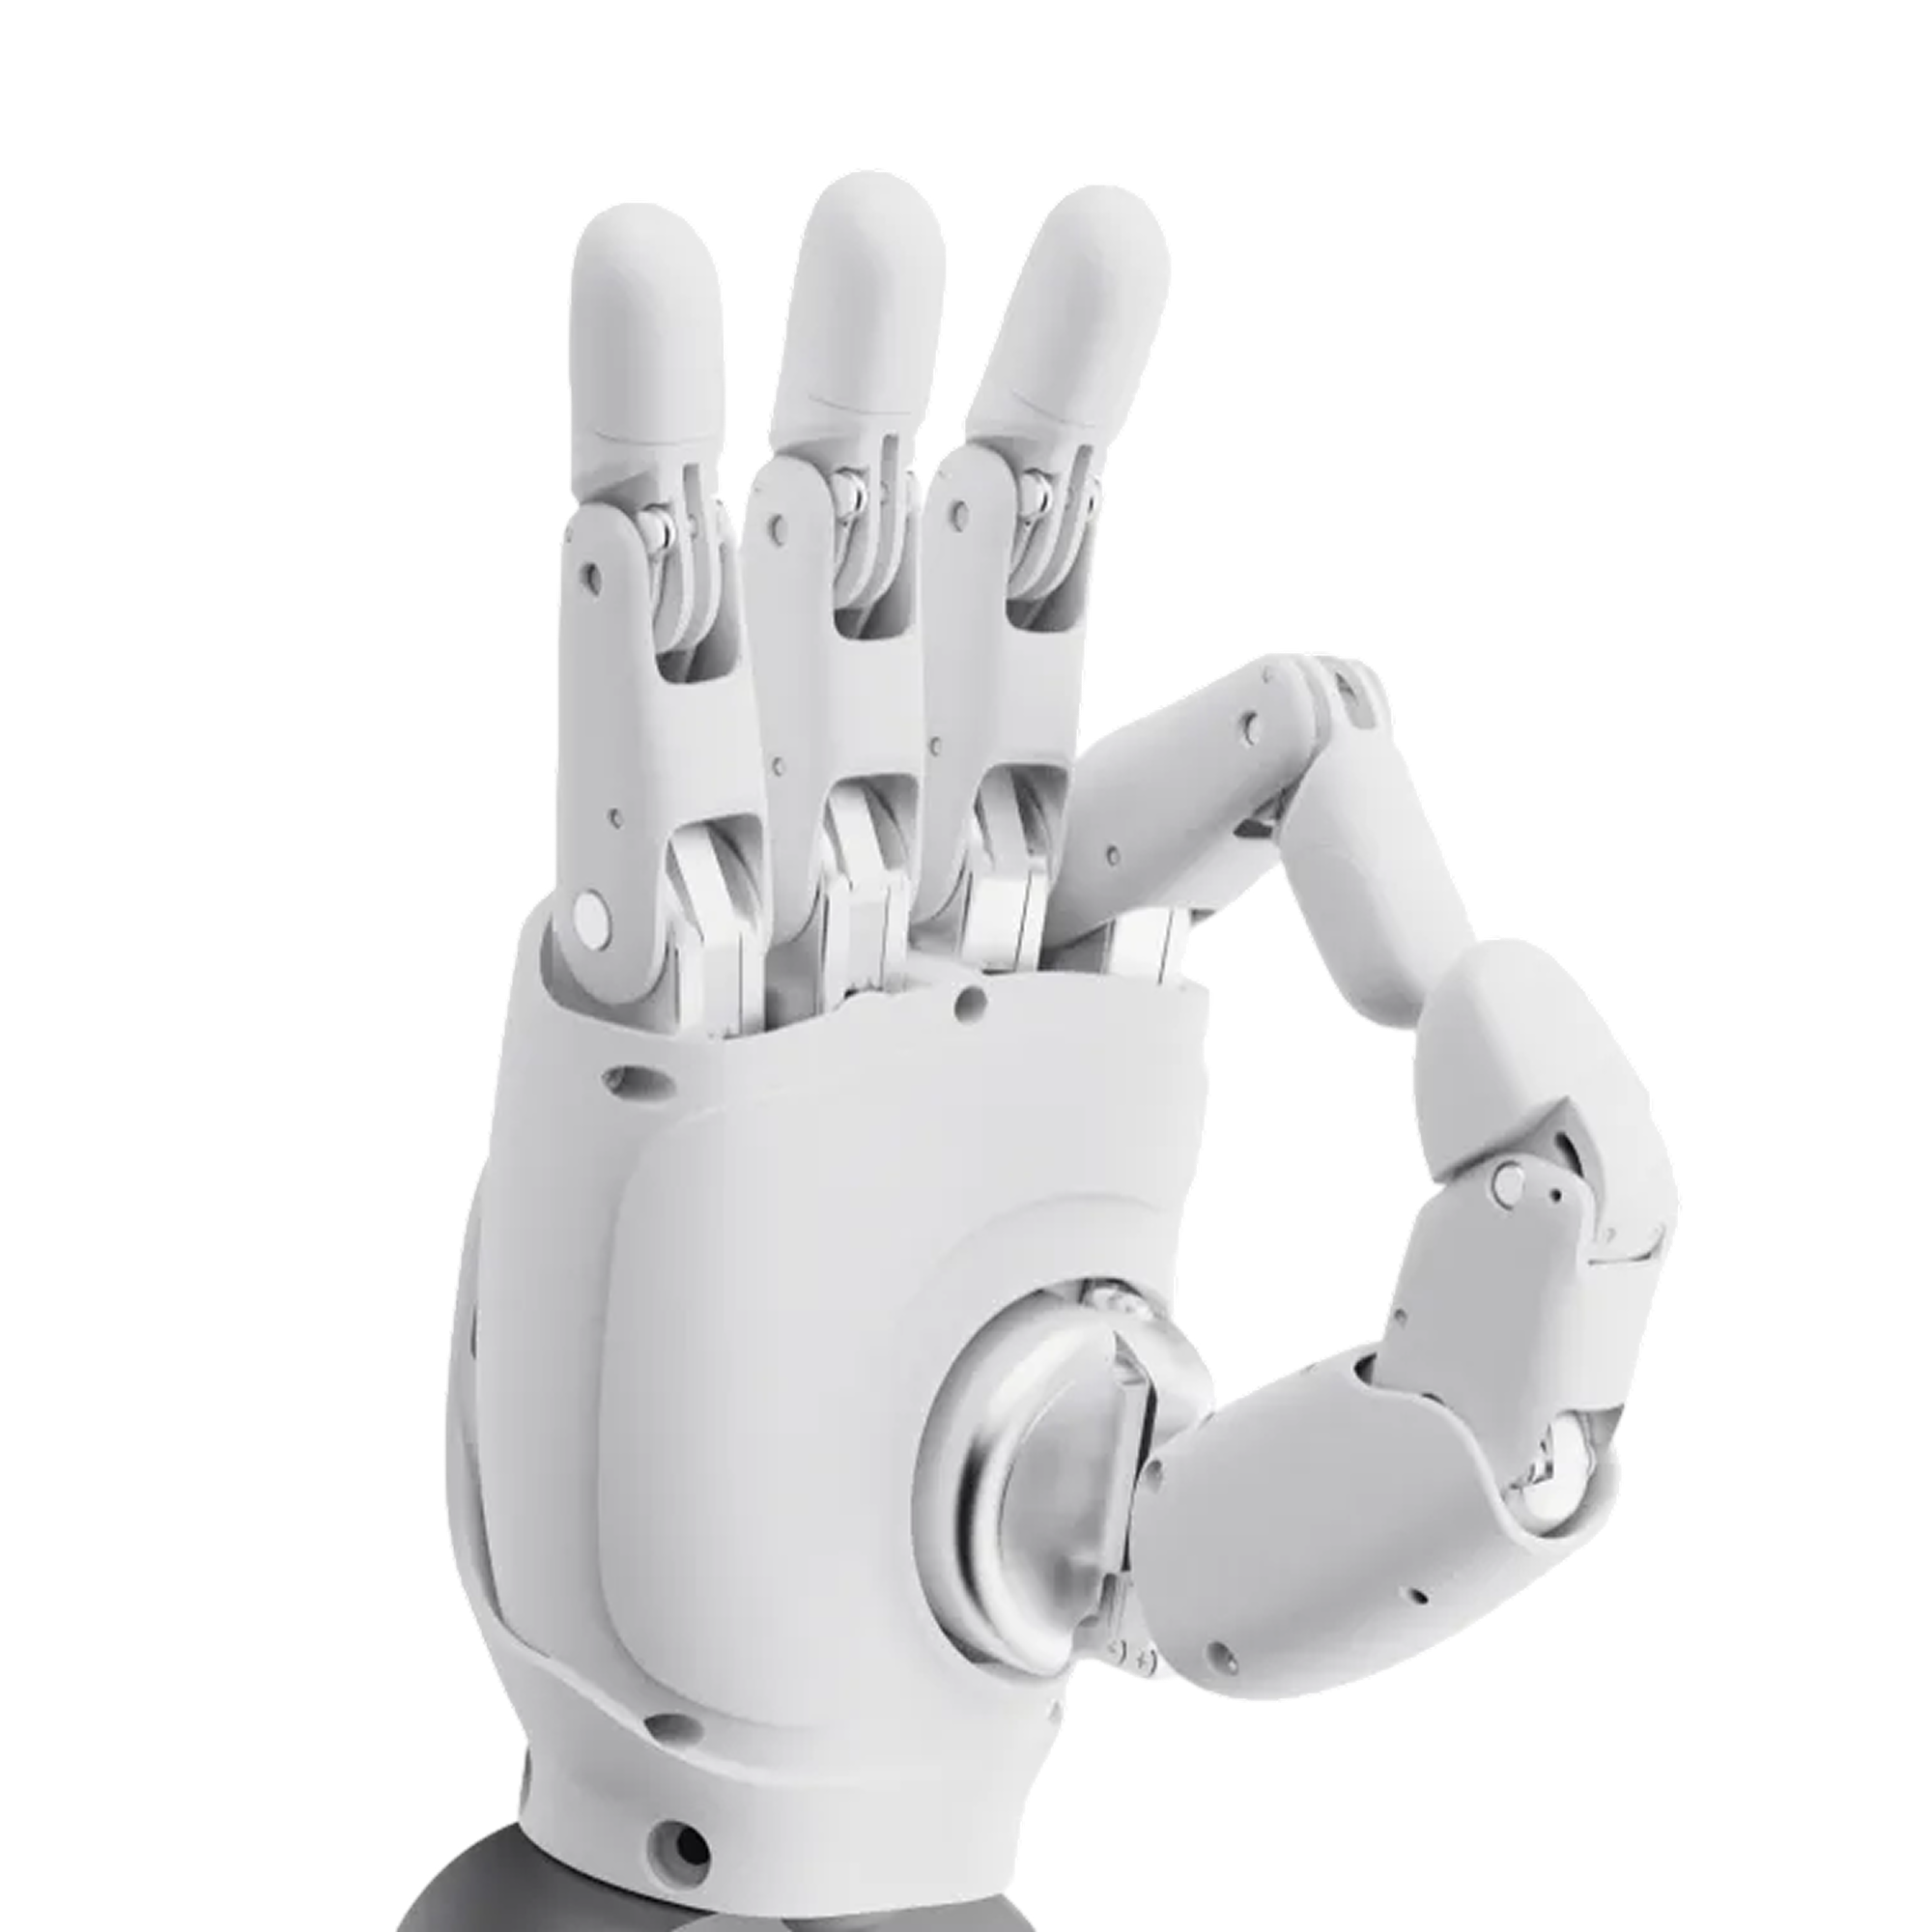
Greifen passend zum Objekt.
Die Auswahl des Endeffektors beginnt bei Größe, Material, Gewicht und erforderlicher Bewegung des Objekts. Berücksichtigen Sie bei der Berechnung der gesamten Armlast auch das Eigengewicht der Hand oder des Greifers.
 Robotik
Herstellerabbildungen können optionale Ausstattung zeigen. Das Angebot legt die gelieferte Konfiguration fest.
Eine kompakte geschickte Roboterhand für humanoide Gesten und die Handhabung leichter Objekte.
Linke oder rechte Hand: 4,420 USD
Beide Hände: 8,840 USD
Der Preis dient als Richtwert.
Verfügbarkeit und Konfiguration werden individuell vereinbart.
Die Auswahl des Endeffektors beginnt bei Größe, Material, Gewicht und erforderlicher Bewegung des Objekts. Berücksichtigen Sie bei der Berechnung der gesamten Armlast auch das Eigengewicht der Hand oder des Greifers.
Kraftregelung hilft, den Griff an die Anwendung anzupassen. Die Steuerungsmodi der Hand werden für Objekt und Aufgabe gewählt; taktile Rückmeldung ist nur bei der mit entsprechenden Sensoren ausgestatteten Variante verfügbar.

Erfolgreiches Greifen erfordert neben mechanischer Integration auch Kalibrierung und Steuerungseinstellungen. Prototypentests mit den tatsächlichen Objekten prüfen Griffstabilität und verfügbaren Bewegungsumfang.

Separate Ketten bilden Zeige-, Mittel-, Ring- und kleinen Finger.
Proximale und distale Interphalangealgelenke (PIP, DIP) ermöglichen das Beugen der Finger.
Gelenke nahe den Fingeransätzen unterstützen seitliches Öffnen und Schließen.
Der Daumen kombiniert Beugung, Abspreizung und Drehung.
Ein in der Handfläche gelagerter Drehpunkt ermöglicht opponierende Greifstellungen.
Herstellerparameter und Messbedingungen, nach Themen geordnet.
Quelle: AGIBOT ↗
Die Kompatibilität ist mit dem gewählten Roboter und Adapter zu prüfen.
Die tatsächliche Leistung hängt von Umgebung, Last, Software und Konfiguration ab. Höchstwerte können sich auf unterschiedliche Testbedingungen beziehen und sind möglicherweise nicht gleichzeitig erreichbar.
Das bestätigte Angebot führt den tatsächlichen Lieferumfang und die Lizenzen einzeln auf. Abbildungen können optionales Zubehör zeigen.
Software, Zubehör und Anforderungen an die Inbetriebnahme werden für die gewählte Anwendung vereinbart.

Erstellen Sie mit geeigneter Steuerungssoftware Gesten und einfache Aktivitäten wie Schere, Stein, Papier.

Nehmen Sie kleine Objekte innerhalb der Last- und Greifgrenzen der Hand auf und reichen Sie sie weiter.

Testen Sie die Handhabung von Papier und Dokumenten mit einem kompatiblen Roboterarm und einer Steuerung.

Untersuchen Sie Greifstrategien, Bewegungsplanung und bildgeführte Objekthandhabung im Labor.

Entwickeln Sie Experimente mit kompatiblen Tracking-Handschuhen oder anderen Steuergeräten; Hardwareerweiterungen und Integration sind separat.
Sie ist für ausdrucksstarke Gesten, interaktive Vorführungen, die Handhabung leichter Objekte, Forschung und Bildung ausgelegt.
Prüfen Sie die Montagegeometrie mit dem 3D-Modell des Herstellers und anschließend vor der Integration die Steuerungsschnittstelle des Trägerroboters.
Zu den Steuerungsoptionen zählen Computerbefehle, ROS und Python. Teleoperation erfordert geeignete Zusatzgeräte und Integration.
Die Basisschnittstelle hat einen Durchmesser von 58 mm und benötigt 10 mm Betriebsfreiraum. Diese Version wiegt etwa 0.5 kg.
Produktdaten und Herstellerbilder: AGIBOT. Bei individuellen Lösungspaketen beschreibt die Referenz die Basisplattform.
Wir helfen Ihnen, das passende Modell, die richtige Ausstattung und geeignete Dienstleistungen auszuwählen.