Porozmawiajmy o Twoim projekcie ↗
Dłonie i akcesoria

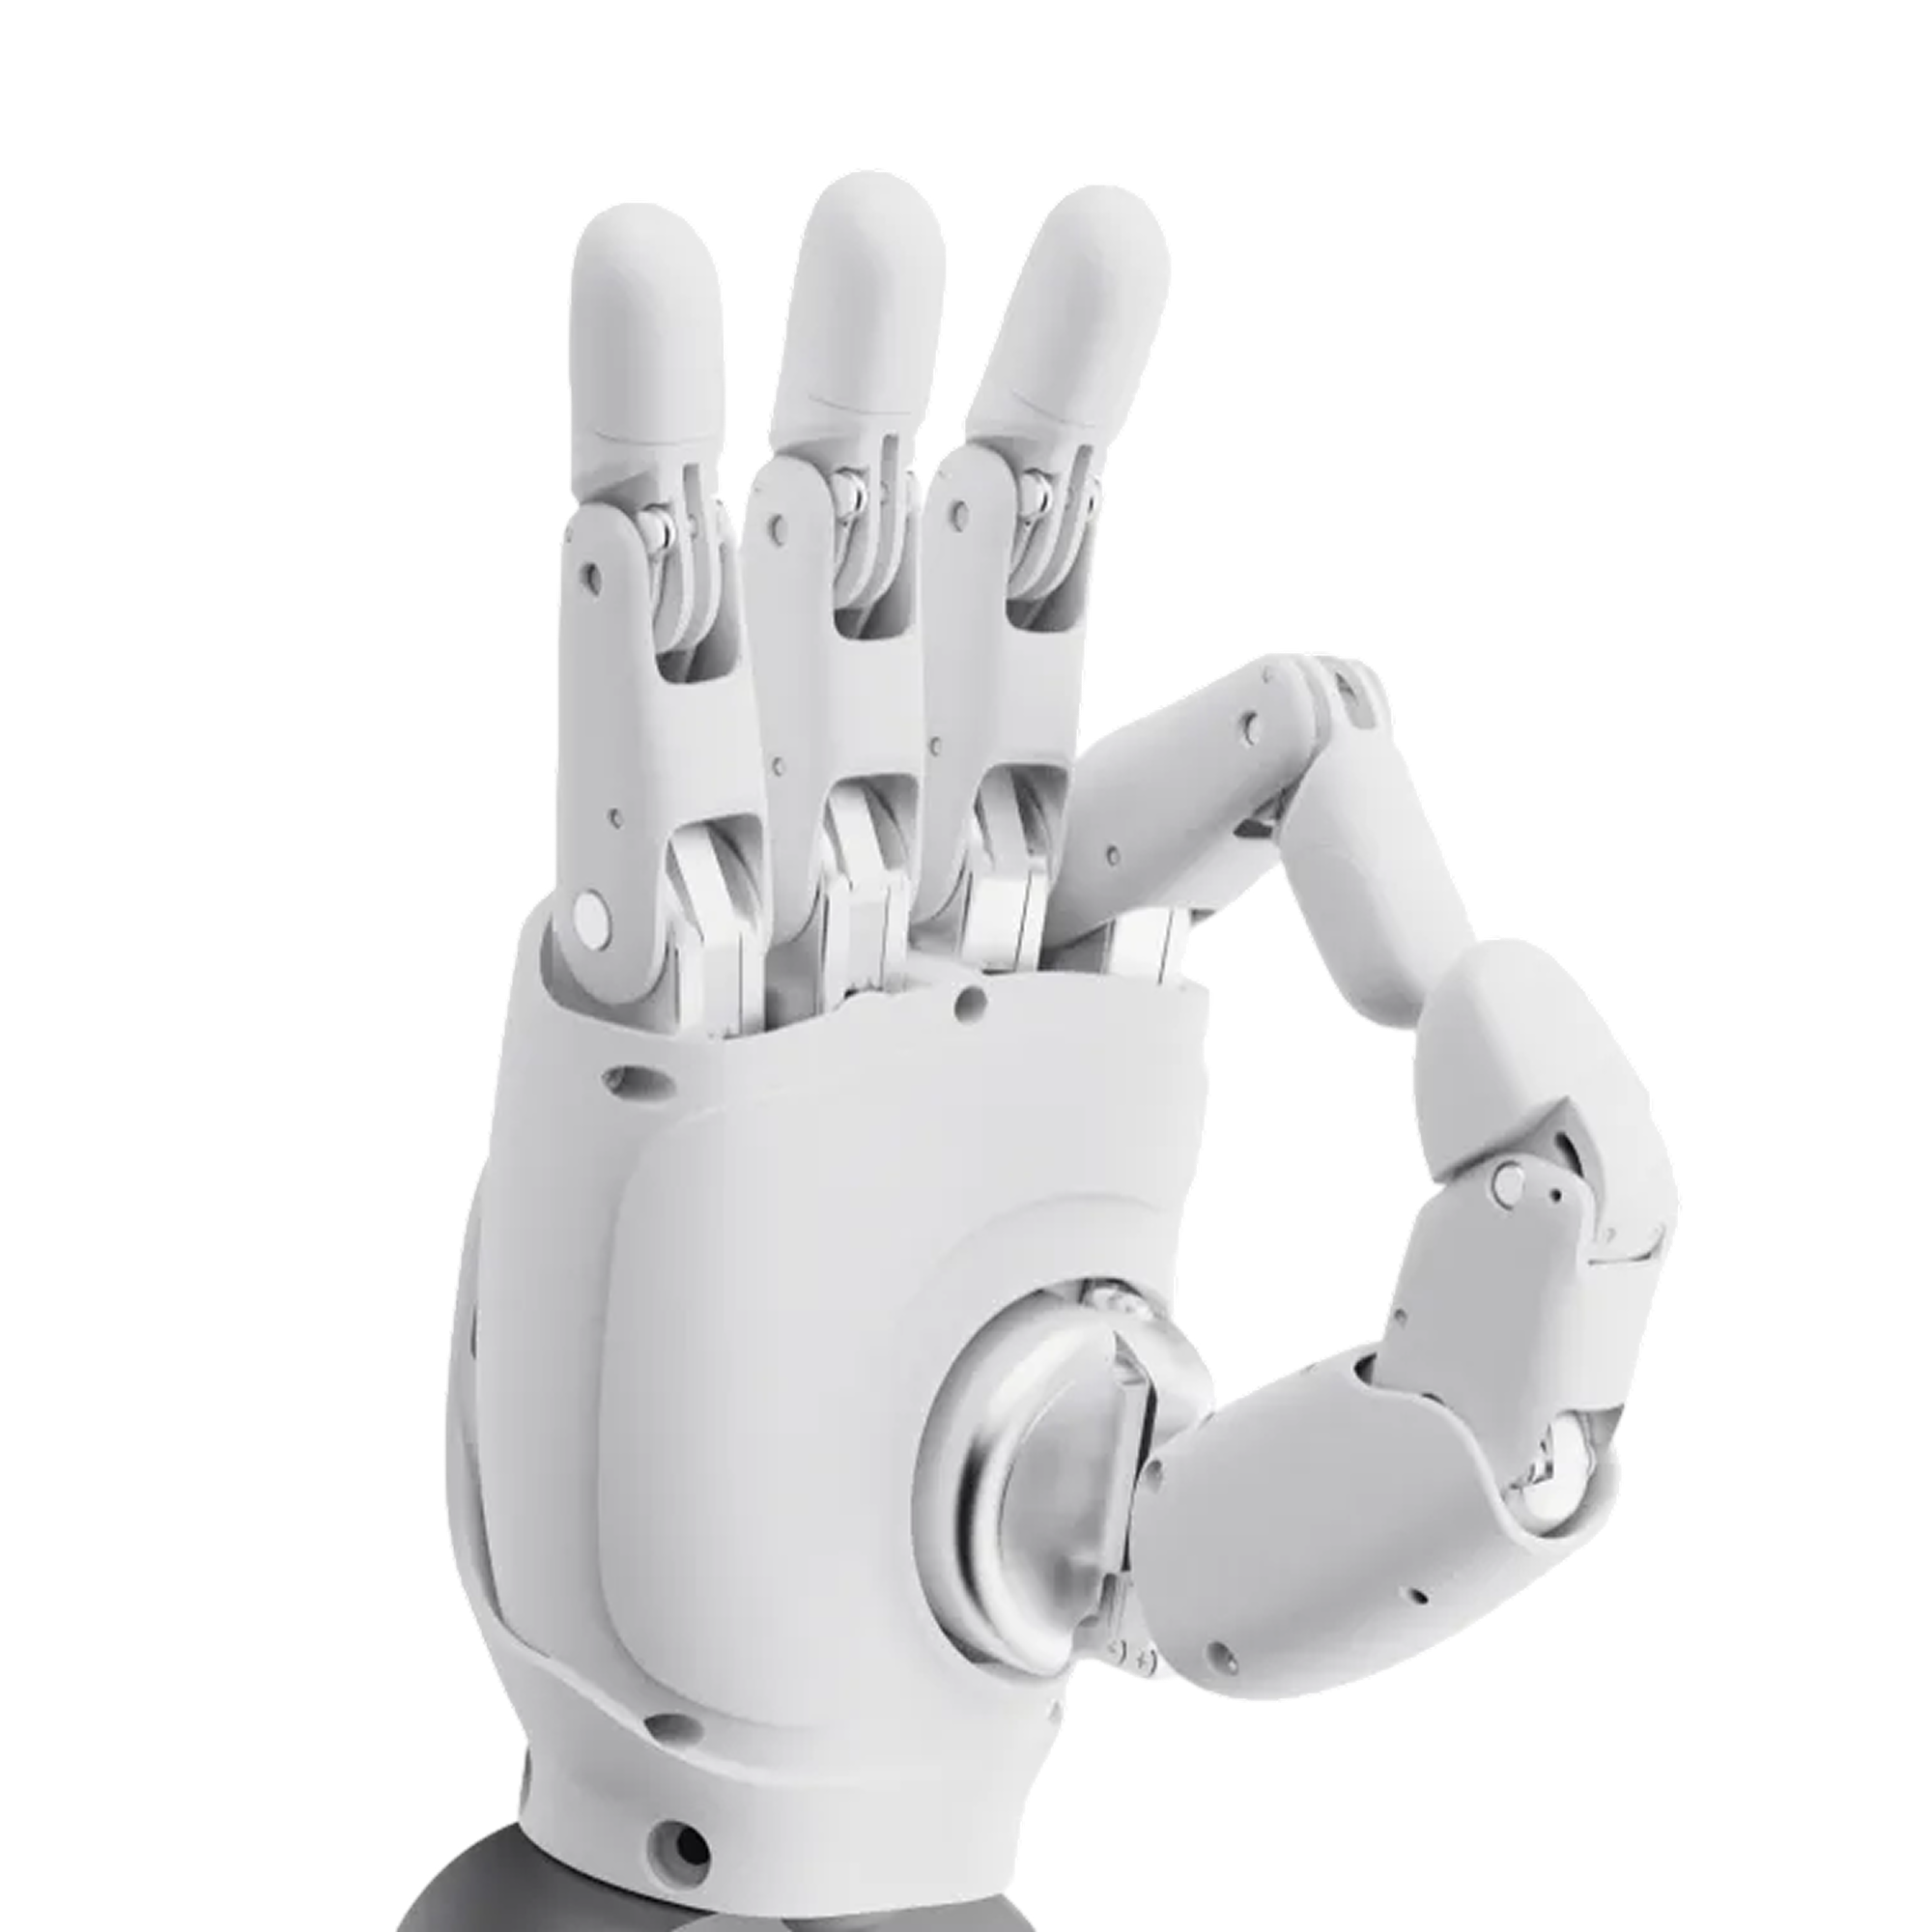
AGIBOT OmniHand 2025

Kompaktowa zręczna dłoń do gestów humanoida i manipulacji lekkimi przedmiotami.

Cena netto + 27% VAT4,420 USD / rękę

Lewa lub prawa dłoń: 4,420 USD
Obie dłonie: 8,840 USD

Cena orientacyjna.

Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.

10 / 16aktywne / łączne stopnie swobody (DoF)
≤ 500 gmasa
0.7 stypowy czas zamykania
24 Vnapięcie zasilania
POZNAJ PLATFORMĘ

OmniHand 2025 z bliska.

AGIBOT OmniHand 2025 — Chwyt dopasowany do przedmiotu.

Chwyt dopasowany do przedmiotu.

Dobór efektora końcowego zaczyna się od rozmiaru, materiału, masy przedmiotu i wymaganego ruchu. Przy obliczaniu całkowitego obciążenia ramienia uwzględnij masę własną dłoni lub chwytaka.

Skoordynowane wykrywanie i sterowanie siłowe.

Sterowanie siłowe pomaga dopasować chwyt do zastosowania. Tryby sterowania dłonią dobiera się do przedmiotu i zadania; dotykowa informacja zwrotna jest dostępna wyłącznie w wariancie wyposażonym w odpowiednie czujniki.

AGIBOT OmniHand 2025 – Przegubowa dłoń w kompaktowej formie · OmniHand 2025

Podłączenie to dopiero pierwszy krok.

Skuteczny chwyt wymaga kalibracji i ustawień sterowania oraz integracji mechanicznej. Prototypowanie z rzeczywistymi przedmiotami pozwala sprawdzić stabilność chwytu i dostępny zakres ruchu.

AGIBOT OmniHand 2025 – Dopasuj dłoń do robota · OmniHand 2025

Wewnątrz dłoni robotycznej.

Palce i przeguby

  1. Cztery łańcuchy palców

    Oddzielne łańcuchy tworzą palce wskazujący, środkowy, serdeczny i mały.

  2. Przeguby zginające palce

    Przeguby międzypaliczkowe bliższe i dalsze (PIP, DIP) umożliwiają zginanie palców.

  3. Rozstawianie palców

    Przeguby przy podstawach palców umożliwiają ich boczne rozsuwanie i zsuwanie.

  4. Przegubowy kciuk

    Kciuk łączy zginanie, odwodzenie i obrót.

  5. Przegub podstawy kciuka

    Obrotowy przegub w dłoni umożliwia przeciwstawne pozycje chwytu.

Przegląd wyposażenia

Ruch i mechanika

Aktywne / łączne stopnie swobody
10 / 16
Mechanizm napędu
Silnik i przekładnia z mechanizmem cięgnowym

Percepcja i sterowanie

Komunikacja
CANFD / RS485
System operacyjny do prac rozwojowych
Windows
Częstotliwość komunikacji
1 kHz

Zasilanie i eksploatacja

Napięcie zasilania
24 V
AGIBOT

Zobacz go w działaniu.

OmniHand 2025 – pokaz producenta · YouTube ↗
PEŁNA KARTA DANYCH

Specyfikacja techniczna.

Parametry producenta i warunki pomiaru uporządkowane tematycznie.

Źródło: AGIBOT ↗

Konstrukcja i wyposażenie

Masa
≤ 500 g
Wymiary
180 × 85 × 38.5 mm
Aktywne / łączne stopnie swobody
10 / 16
Materiały
PA i silikon
Mechanizm napędu
Silnik i przekładnia z mechanizmem cięgnowym
Przeniesienie napędu
Mechanizm cięgnowy
Pokaż pełną specyfikację technicznąPokaż mniej
Jednostka napędowa
Silnik i przekładnia
Kompatybilność z robotami
AGIBOT i inne marki robotów, zależnie od integracji mechanicznej i programowej

Kompatybilność należy sprawdzić dla wybranego robota i adaptera.

Zasilanie i czas pracy

Napięcie zasilania
24 V
Prąd jałowy
0.2 A
Maksymalne natężenie prądu
3.5 A

Sterowanie, oprogramowanie i złącza

Komunikacja
CANFD / RS485
System operacyjny do prac rozwojowych
Windows
Częstotliwość komunikacji
1 kHz
Pakiet danych
Rx: 51 bajtów; Tx: 61 bajtów
Informacja zwrotna
Pozycja, kąt, moment obrotowy, prędkość, temperatura, napięcie i prąd
Tryby sterowania
Tryby pozycji / kąta, momentu obrotowego, łączony i prędkości
Własne prace programistyczne
Obsługiwane

Ruch i osiągi

Typowy czas zamykania
0.7 s
Typowa siła na opuszku palca
5 N
Zginanie palców
80°
Ruch boczny palców
±10°
Zginanie kciuka
50°
Ruch boczny kciuka
100°
Obrót kciuka
60°
Minimalna średnica chwytanego przedmiotu
5 mm
Powtarzalność
typowo 0.5 mm
Nośność z dłonią skierowaną w górę
Sztywny przedmiot 5 cm: typowo 1 kg, maksymalnie 2 kg
Druga pozycja obciążenia podana przez producenta
0.5 kg typowo / 2 kg maksymalnie; opis przedmiotu podany przez producenta jest błędny; warunki testu wymagają wyjaśnienia

Środowisko pracy

Temperatura
−10–45 °C

Percepcja i interakcja

Czucie dotykowe
Czujniki dotykowe są dostępne w wersji Tactile
Rozdzielczość czujnika
Brak czujnika dotykowego
Zakres pomiaru siły dotyku
Nie dotyczy
Maksymalne obciążenie czujnika bez uszkodzenia
Nie dotyczy

Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.

DOSTAWA I WYPOSAŻENIE

Zawartość zestawu i opcje.

Zawartość zestawu

  • Jednostka OmniHand × 1
  • Kabel komunikacyjny CANFD × 1
  • Kabel komunikacyjny RS485 i kabel danych Type-C
  • Kabel zasilający × 1
  • Dokument zgodności × 1

Do uzgodnienia w ofercie

  • Wersja lewej lub prawej dłoni, liczba sztuk i adapter.
  • Udźwig efektora końcowego z rzeczywistym przedmiotem.
  • Zasilanie, sterowanie, sterownik i dokumentacja.
  • Wariant dotykowy i kompatybilność z robotem docelowym.

Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.

W PRAKTYCE

Zastosowania.

Oprogramowanie, akcesoria i wymagania wdrożeniowe są uzgadniane dla wybranego zastosowania.

AGIBOT OmniHand 2025 – Gesty i gry interaktywne · OmniHand 2025

Gesty i gry interaktywne

Twórz gesty i proste aktywności, takie jak papier–kamień–nożyce, przy użyciu odpowiedniego oprogramowania sterującego.

AGIBOT OmniHand 2025 – Manipulacja lekkimi przedmiotami · OmniHand 2025

Manipulacja lekkimi przedmiotami

Podnoś i przekazuj małe przedmioty w granicach udźwigu i możliwości chwytu dłoni.

AGIBOT OmniHand 2025 – Przekazywanie dokumentów · OmniHand 2025

Przekazywanie dokumentów

Testuj manipulację papierem i dokumentami z kompatybilnym ramieniem robota i kontrolerem.

AGIBOT OmniHand 2025 – Badania manipulacji · OmniHand 2025

Badania manipulacji

Badaj strategie chwytu, planowanie ruchu i manipulację przedmiotami sterowaną wizyjnie w laboratorium.

AGIBOT OmniHand 2025 – Teleoperacja i integracja · OmniHand 2025

Teleoperacja i integracja

Opracowuj eksperymenty z kompatybilnymi rękawicami śledzącymi lub innymi urządzeniami sterującymi; dodatki sprzętowe i integrację uzgadnia się osobno.

ZANIM WYBIERZESZ KONFIGURACJĘ

Najczęstsze pytania.

Do jakich zadań nadaje się OmniHand?

Została zaprojektowana do ekspresyjnych gestów, interaktywnych pokazów, manipulacji lekkimi przedmiotami, badań i edukacji.

Jak sprawdzić kompatybilność?

Użyj modelu 3D producenta, aby sprawdzić geometrię mocowania, a przed integracją zweryfikuj interfejs sterowania robota nadrzędnego.

Jakie metody sterowania są dostępne?

Opcje obejmują polecenia komputerowe, ROS i Python. Teleoperacja wymaga odpowiednich dodatkowych urządzeń i integracji.

Ile miejsca potrzeba do montażu?

Interfejs podstawy ma średnicę 58 mm i wymaga 10 mm luzu roboczego. Ta wersja waży około 0.5 kg.

NT SYS · ROBOTYKA AGIBOT

Porozmawiajmy o Twoim zastosowaniu.

Pomagamy wybrać odpowiedni model, wyposażenie i usługi.