Porozprávajme sa o vašom projekte ↗
Ruky a príslušenstvo

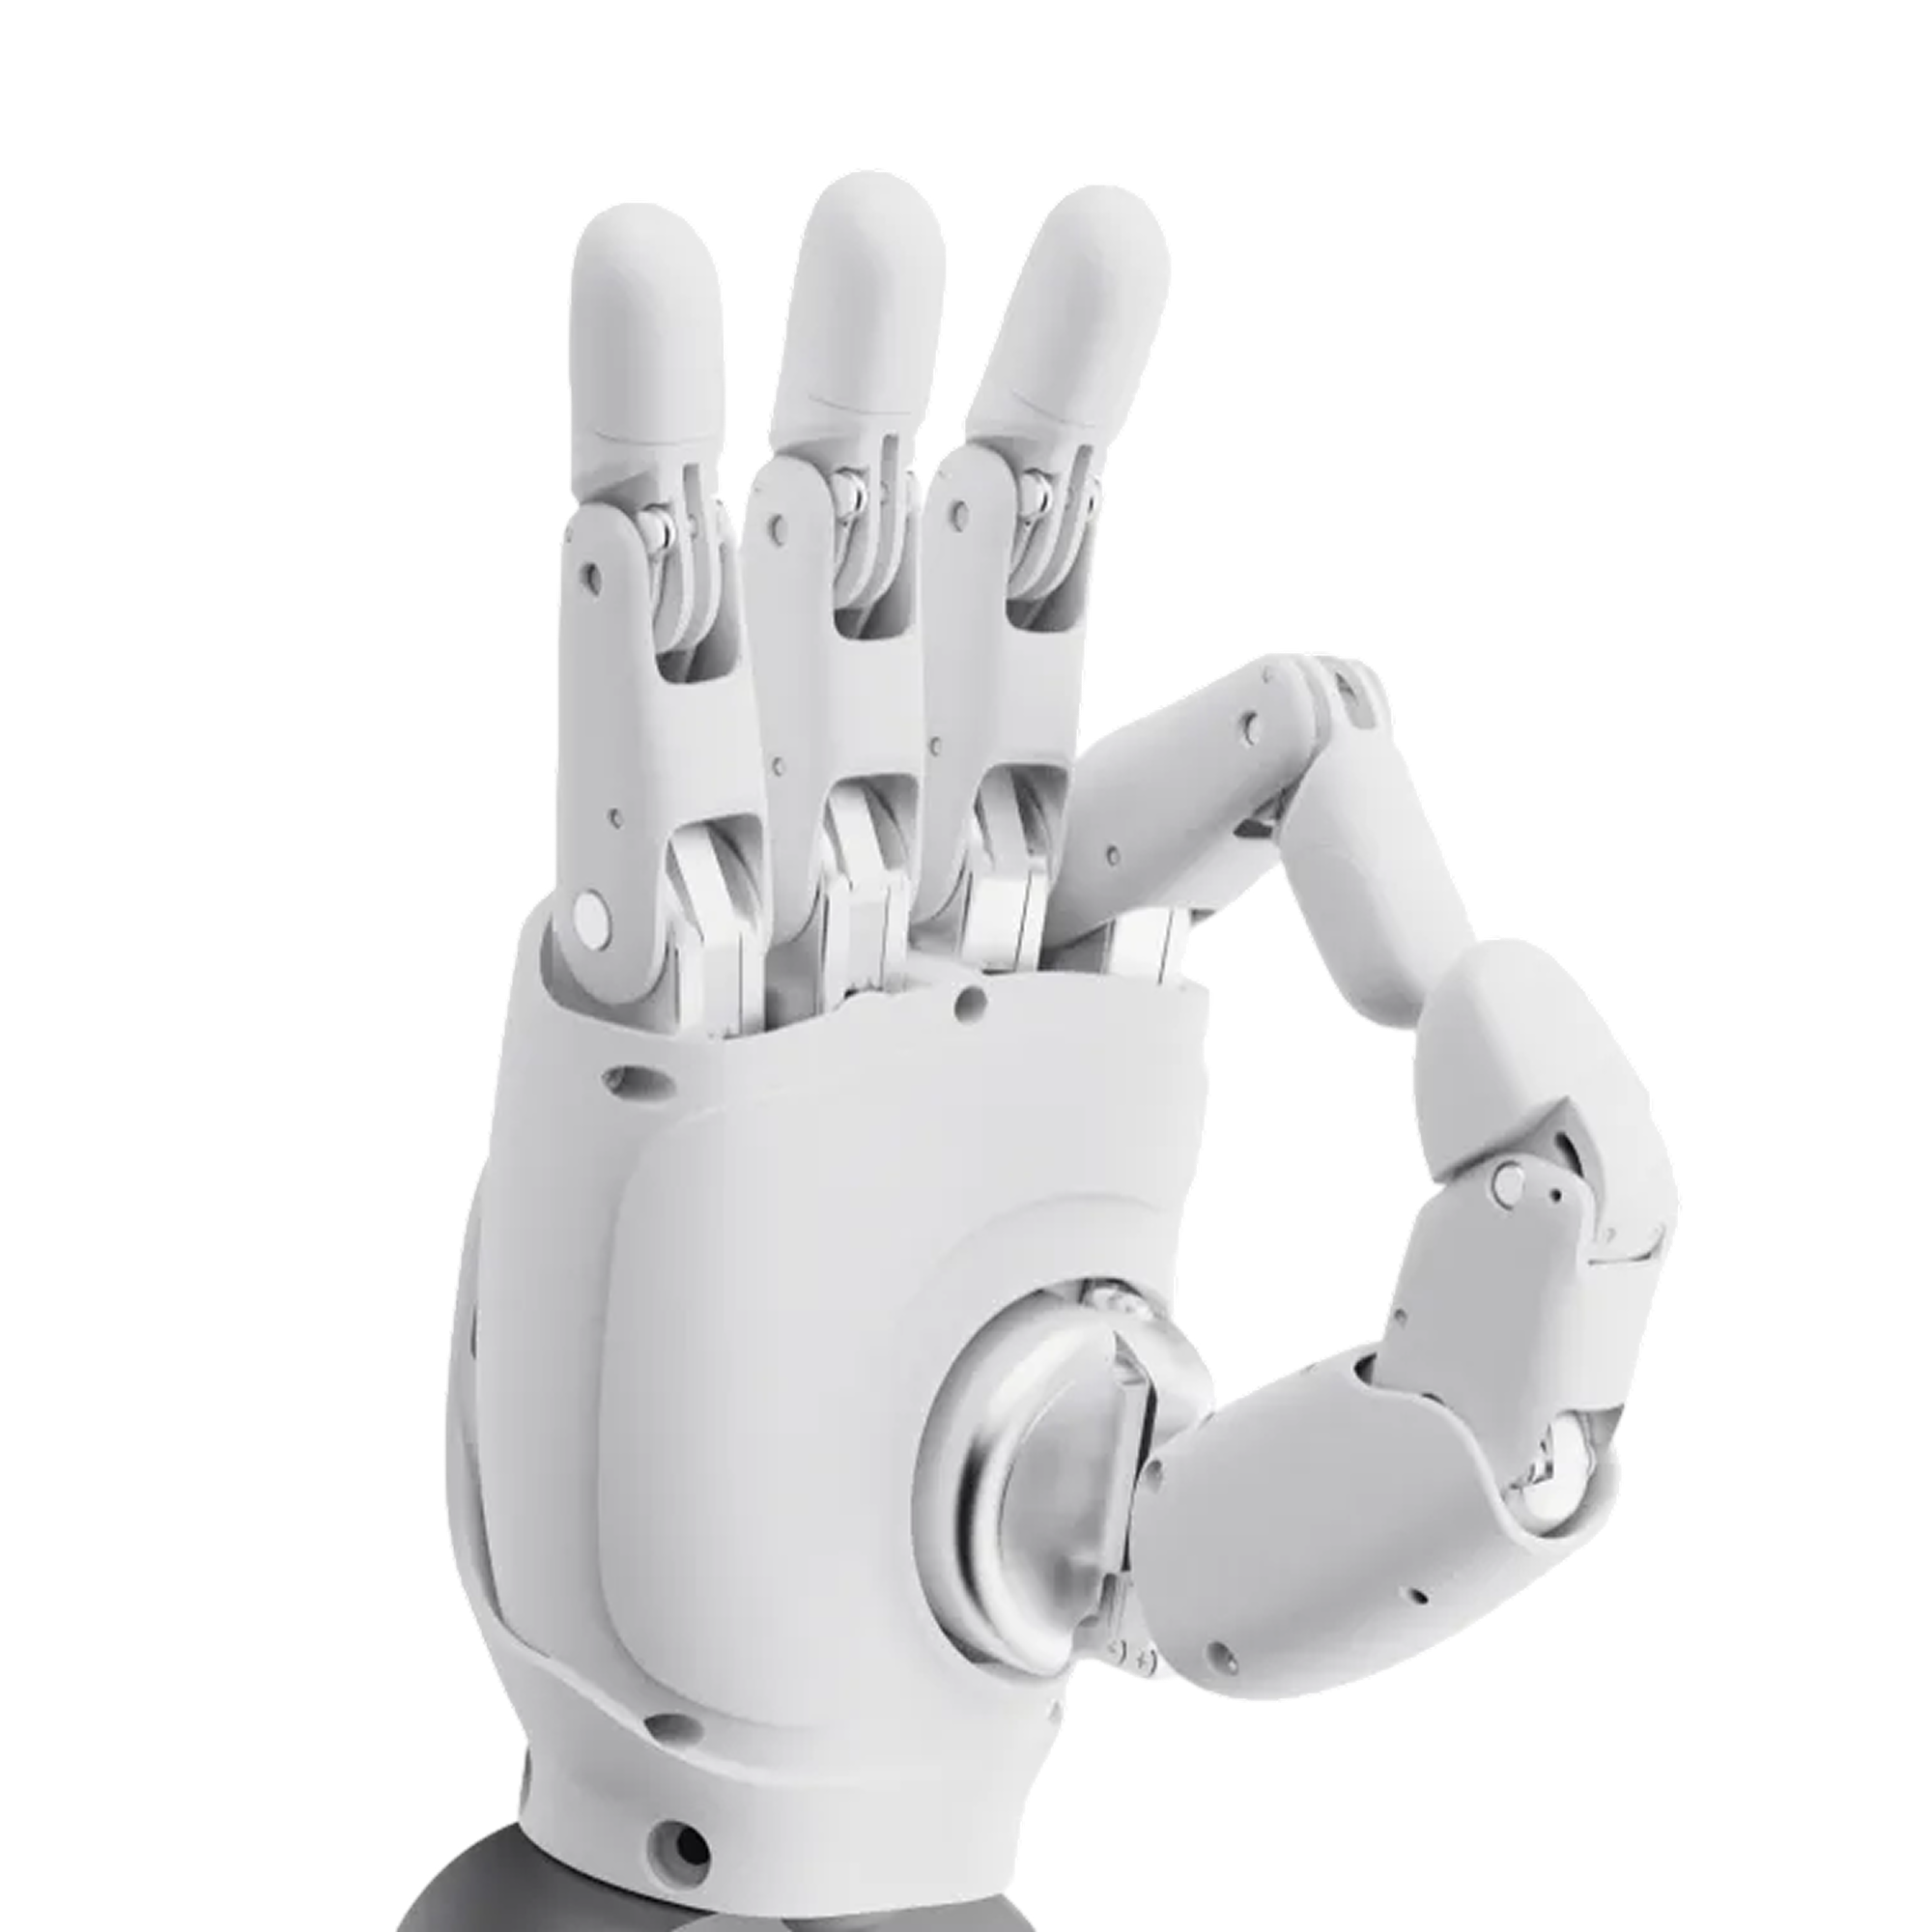
AGIBOT OmniHand 2025

Kompaktná obratná ruka na humanoidné gestá a manipuláciu s ľahkými predmetmi.

Cena bez DPH + 27 % DPH4,420 USD / ruku

Ľavá alebo pravá ruka: 4,420 USD
Obe ruky: 8,840 USD

Cena je orientačná.

Cenu, dostupnosť, konfiguráciu a podmienky dodania na Slovensko potvrdíme v individuálnej ponuke.

10 / 16aktívne / celkové stupne voľnosti (DoF)
≤ 500 ghmotnosť
0.7 stypický čas zatvorenia
24 Vnapájacie napätie
SPOZNAJTE PLATFORMU

Bližší pohľad na OmniHand 2025.

AGIBOT OmniHand 2025 — Uchopenie prispôsobené predmetu.

Uchopenie prispôsobené predmetu.

Výber koncového efektora sa začína veľkosťou, materiálom, hmotnosťou predmetu a požadovaným pohybom. Pri výpočte celkového zaťaženia ramena započítajte aj vlastnú hmotnosť ruky alebo uchopovača.

Koordinované snímanie a silové riadenie.

Silové riadenie pomáha prispôsobiť úchop aplikácii. Režimy riadenia ruky sa vyberajú podľa predmetu a úlohy; hmatová spätná väzba je dostupná len vo variante vybavenom príslušnými senzormi.

AGIBOT OmniHand 2025 – Kĺbová ruka v kompaktnom tvare · OmniHand 2025

Pripojenie je len prvým krokom.

Úspešné uchopenie vyžaduje okrem mechanickej integrácie aj kalibráciu a nastavenia riadenia. Prototypovanie so skutočnými predmetmi overí stabilitu úchopu a dostupný rozsah pohybu.

AGIBOT OmniHand 2025 – Prispôsobte ruku robotovi · OmniHand 2025

Vnútri robotickej ruky.

Prsty a kĺby

  1. Štyri prstové reťazce

    Samostatné reťazce tvoria ukazovák, prostredník, prstenník a malíček.

  2. Ohybové kĺby prstov

    Proximálne a distálne medzifalangeálne kĺby (PIP, DIP) umožňujú ohýbanie prstov.

  3. Rozťahovanie prstov

    Kĺby pri základniach prstov umožňujú ich bočné roztváranie a zatváranie.

  4. Kĺbový palec

    Palec kombinuje ohýbanie, odťahovanie a otáčanie.

  5. Základný kĺb palca

    Otočný bod v dlani umožňuje protiľahlé úchopové polohy.

Prehľad výbavy

Pohyb a mechanika

Aktívne / celkové stupne voľnosti
10 / 16
Mechanizmus pohonu
Motor a prevodovka s pákovým prenosom

Snímanie a riadenie

Komunikácia
CANFD / RS485
Vývojový operačný systém
Windows
Komunikačná frekvencia
1 kHz

Napájanie a prevádzka

Napájacie napätie
24 V
AGIBOT

Pozrite si ho v akcii.

OmniHand 2025 – ukážka výrobcu · YouTube ↗
KOMPLETNÝ TECHNICKÝ LIST

Technické parametre.

Parametre výrobcu a podmienky merania zoradené podľa tém.

Zdroj: AGIBOT ↗

Konštrukcia a výbava

Hmotnosť
≤ 500 g
Rozmery
180 × 85 × 38.5 mm
Aktívne / celkové stupne voľnosti
10 / 16
Materiály
PA a silikón
Mechanizmus pohonu
Motor a prevodovka s pákovým prenosom
Prenos
Pákový mechanizmus
Zobraziť kompletné technické parametreZobraziť menej
Pohonná jednotka
Motor a prevodovka
Kompatibilita s robotmi
AGIBOT a ďalšie značky robotov, pri zabezpečení mechanickej a softvérovej integrácie

Kompatibilitu treba overiť pre vybraného robota a adaptér.

Napájanie a prevádzkový čas

Napájacie napätie
24 V
Prúd naprázdno
0.2 A
Maximálny prúd
3.5 A

Riadenie, softvér a konektory

Komunikácia
CANFD / RS485
Vývojový operačný systém
Windows
Komunikačná frekvencia
1 kHz
Dátový paket
Rx: 51 bajtov; Tx: 61 bajtov
Spätná väzba
Poloha, uhol, krútiaci moment, rýchlosť, teplota, napätie a prúd
Režimy riadenia
Polohový / uhlový, momentový, kombinovaný a rýchlostný režim
Vlastný vývoj
Podporované

Pohyb a výkon

Typický čas zatvorenia
0.7 s
Typická sila na špičke prsta
5 N
Ohýbanie prstov
80°
Bočný pohyb prstov
±10°
Ohýbanie palca
50°
Bočný pohyb palca
100°
Otáčanie palca
60°
Minimálny uchopiteľný priemer
5 mm
Opakovateľnosť
typicky 0.5 mm
Nosnosť s dlaňou nahor
Pevný predmet s veľkosťou 5 cm: typicky 1 kg, maximálne 2 kg
Druhý údaj výrobcu o zaťažení
Typicky 0.5 kg / maximálne 2 kg; opis predmetu od výrobcu je nesprávny; skúšobné podmienky treba spresniť

Prevádzkové prostredie

Teplota
−10–45 °C

Snímanie a interakcia

Hmatové snímanie
Hmatové senzory sú súčasťou verzie Tactile
Rozlíšenie senzora
Bez hmatového senzora
Rozsah hmatového snímania sily
Nevzťahuje sa
Maximálne nedeštruktívne zaťaženie senzora
Nevzťahuje sa

Skutočný výkon závisí od prostredia, zaťaženia, softvéru a konfigurácie. Maximálne hodnoty môžu vychádzať z odlišných skúšobných podmienok a nemusia byť dosiahnuteľné súčasne.

DODANIE A VÝBAVA

Obsah balenia a možnosti.

Obsah balenia

  • Jednotka OmniHand × 1
  • Komunikačný kábel CANFD × 1
  • Komunikačný kábel RS485 a dátový kábel Type-C
  • Napájací kábel × 1
  • Dokument o zhode × 1

Dohodne sa v cenovej ponuke

  • Ľavá alebo pravá verzia, množstvo a adaptér.
  • Nosnosť koncového efektora so skutočným predmetom.
  • Napájanie, riadenie, ovládač a dokumentácia.
  • Variant Tactile a kompatibilita s cieľovým robotom.

Potvrdená cenová ponuka uvádza skutočný obsah dodávky a licencie po položkách. Ilustrácie môžu zobrazovať voliteľné príslušenstvo.

V PRAXI

Využitie.

Softvér, príslušenstvo a požiadavky na nasadenie sa dohodnú podľa vybraného využitia.

AGIBOT OmniHand 2025 – Gestá a interaktívne hry · OmniHand 2025

Gestá a interaktívne hry

Vytvárajte gestá a jednoduché aktivity, napríklad kameň–papier–nožnice, pomocou vhodného riadiaceho softvéru.

AGIBOT OmniHand 2025 – Manipulácia s ľahkými predmetmi · OmniHand 2025

Manipulácia s ľahkými predmetmi

Zdvíhajte a podávajte malé predmety v rámci limitov zaťaženia a uchopenia ruky.

AGIBOT OmniHand 2025 – Odovzdávanie dokumentov · OmniHand 2025

Odovzdávanie dokumentov

Testujte manipuláciu s papierom a dokumentmi s kompatibilným robotickým ramenom a riadiacou jednotkou.

AGIBOT OmniHand 2025 – Výskum manipulácie · OmniHand 2025

Výskum manipulácie

Skúmajte stratégie uchopovania, plánovanie pohybu a manipuláciu s predmetmi riadenú videním v laboratóriu.

AGIBOT OmniHand 2025 – Teleoperácia a integrácia · OmniHand 2025

Teleoperácia a integrácia

Vyvíjajte experimenty s kompatibilnými snímacími rukavicami alebo inými ovládacími zariadeniami; hardvérové doplnky a integrácia sú samostatné.

PRED VÝBEROM KONFIGURÁCIE

Často kladené otázky.

Na aké úlohy sa hodí OmniHand?

Je navrhnutá na výrazové gestá, interaktívne ukážky, manipuláciu s ľahkými predmetmi, výskum a vzdelávanie.

Ako treba overiť kompatibilitu?

Použite 3D model výrobcu na kontrolu montážnej geometrie a pred integráciou overte riadiace rozhranie hostiteľského robota.

Aké spôsoby riadenia sú dostupné?

Možnosti riadenia zahŕňajú počítačové príkazy, ROS a Python. Teleoperácia vyžaduje vhodné doplnkové zariadenia a integráciu.

Aký montážny priestor je potrebný?

Základné rozhranie má priemer 58 mm a vyžaduje prevádzkovú vôľu 10 mm. Táto verzia váži približne 0.5 kg.

NT SYS · ROBOTIKA AGIBOT

Porozprávajme sa o vašom využití.

Pomôžeme vám vybrať správny model, výbavu a služby.