Parlons de votre projet ↗
Mains et accessoires

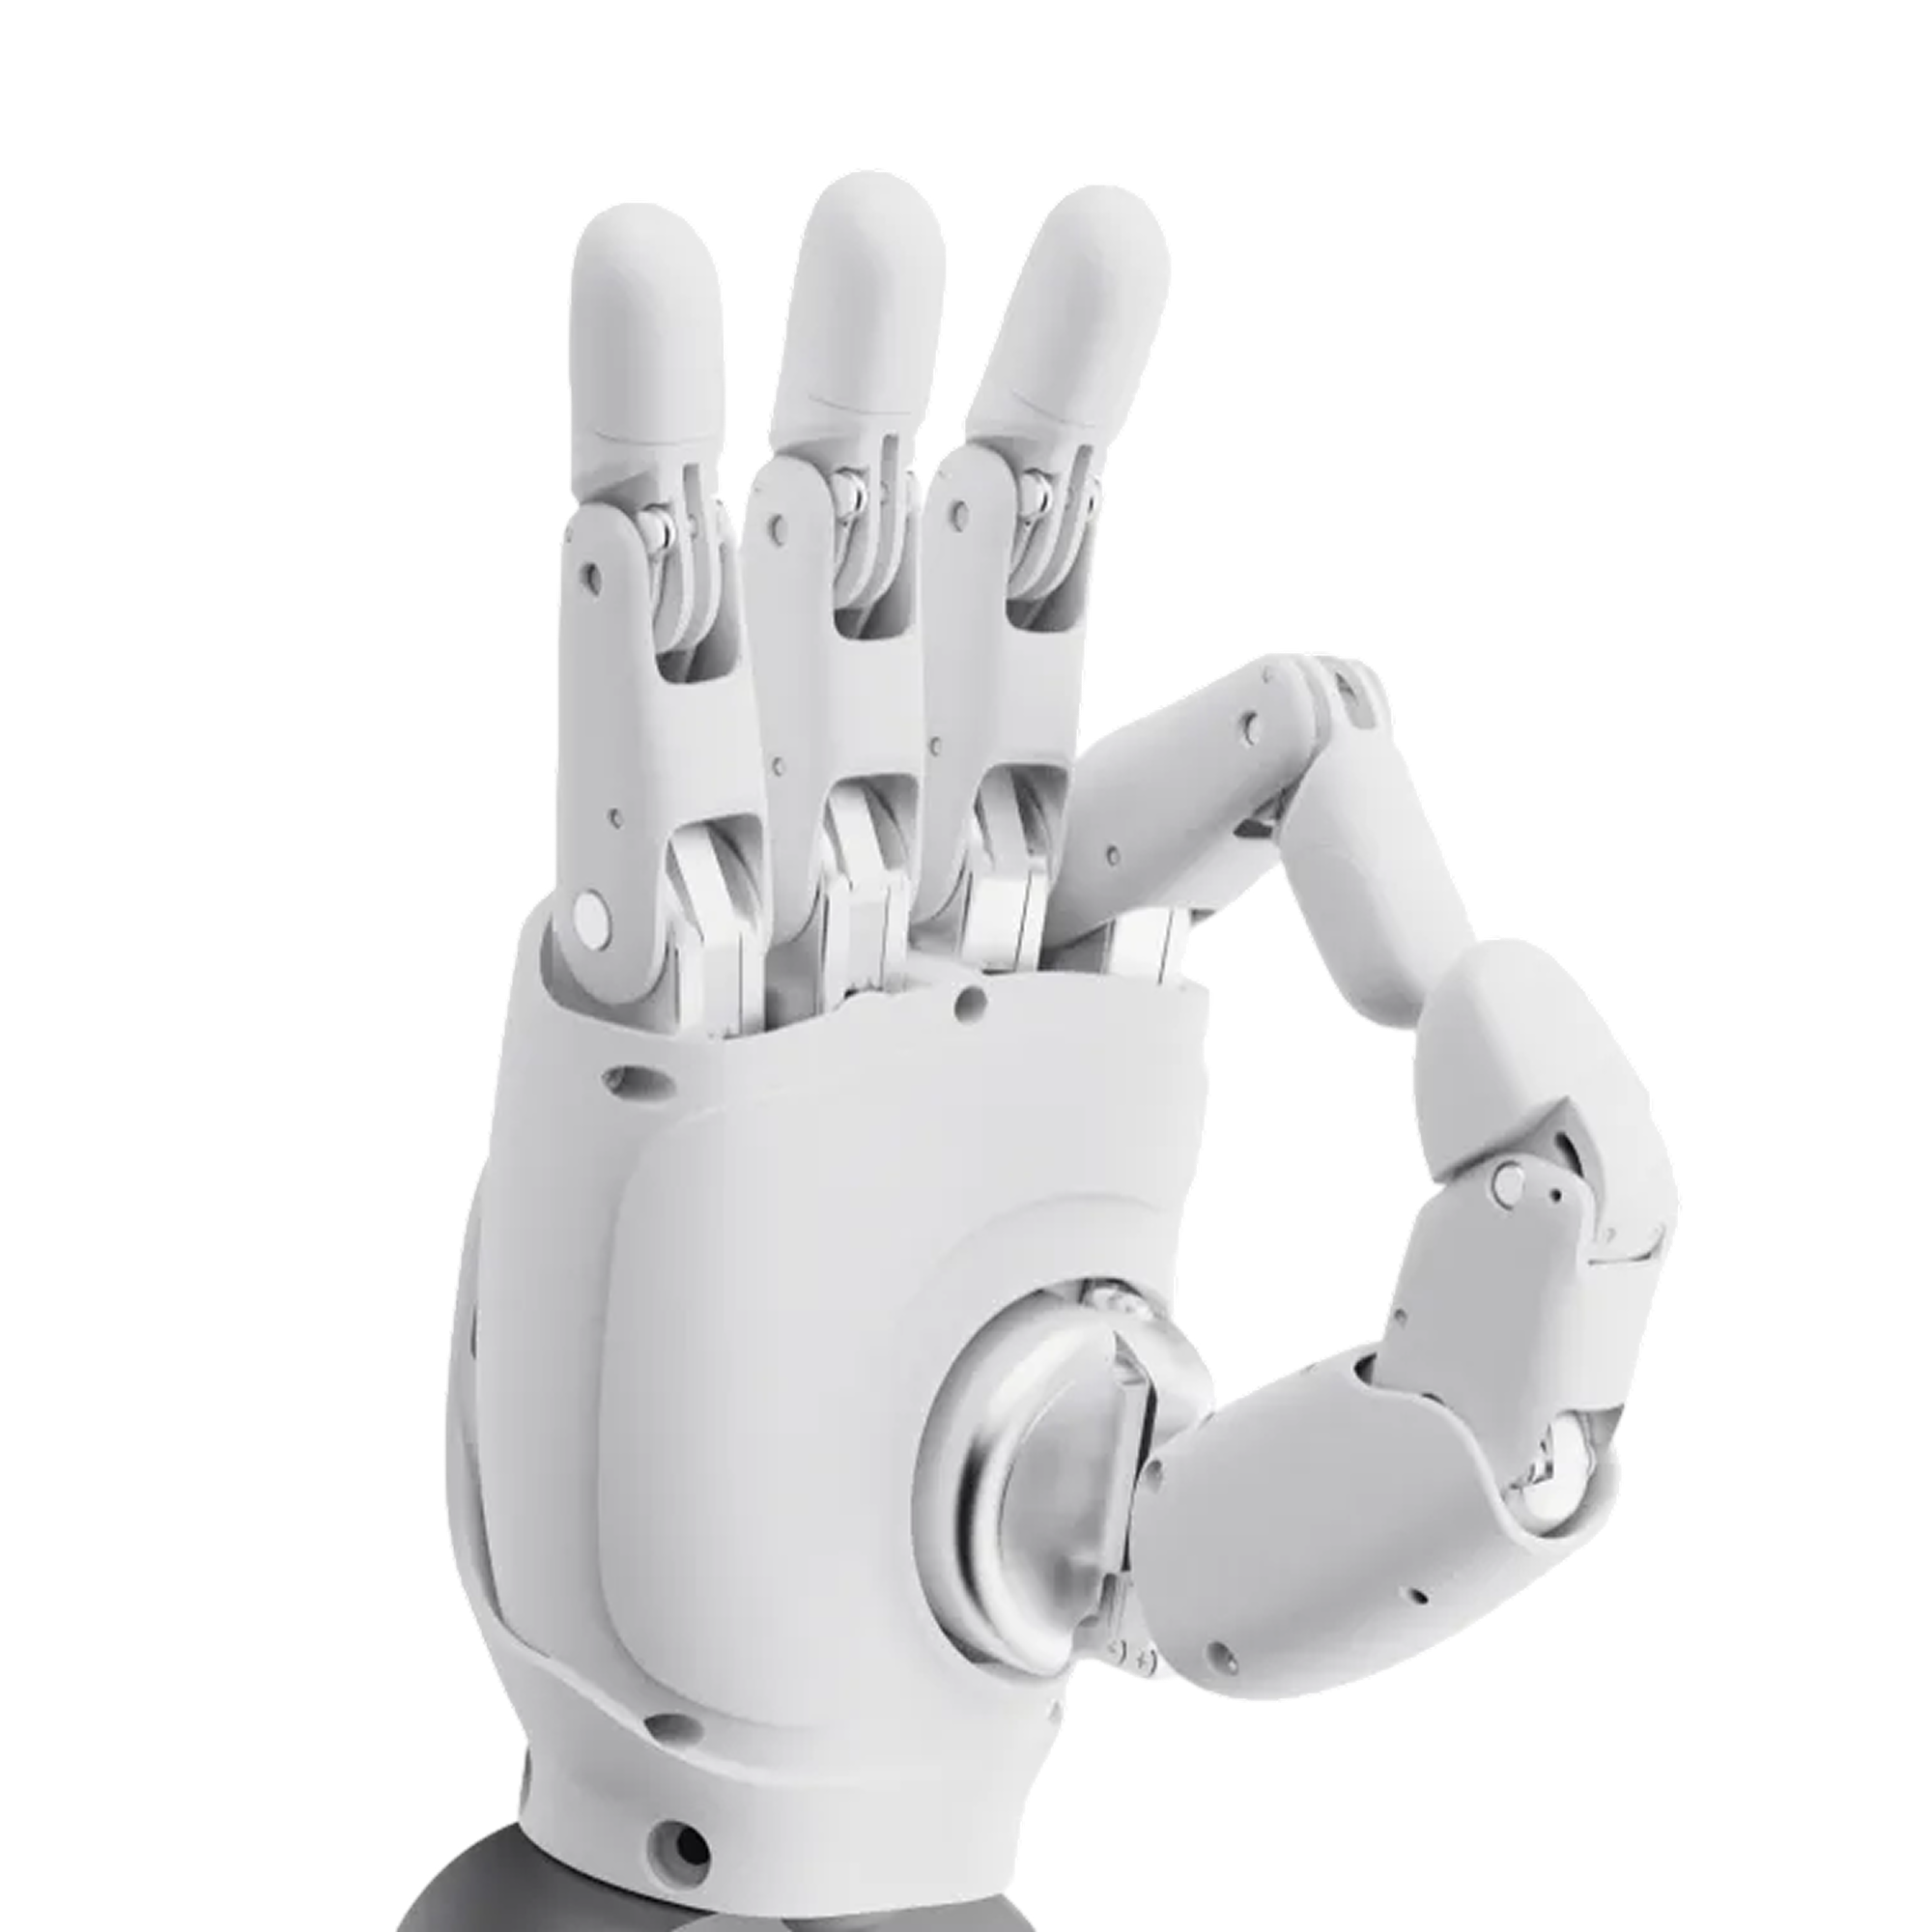
AGIBOT OmniHand 2025

Une main dextre compacte pour les gestes humanoïdes et la manipulation d’objets légers.

Prix hors taxes + TVA de 27%4,420 USD / main

Main gauche ou droite : 4,420 USD
Les deux mains : 8,840 USD

Prix indicatif.

La disponibilité et la configuration sont convenues au cas par cas.

10 / 16degrés de liberté actifs / totaux (DoF)
≤ 500 gpoids
0.7 stemps de fermeture habituel
24 Vtension d’alimentation
DÉCOUVREZ LA PLATEFORME

OmniHand 2025 de plus près.

AGIBOT OmniHand 2025 — Une préhension adaptée à l’objet.

Une préhension adaptée à l’objet.

Le choix de l’effecteur terminal commence par la taille, le matériau, le poids et le mouvement requis de l’objet. Incluez le poids propre de la main ou du préhenseur dans le calcul de la charge totale du bras.

Perception et commande en effort coordonnées.

La commande en effort aide à adapter la prise à l’application. Les modes de commande de la main sont choisis selon l’objet et la tâche ; le retour tactile n’est disponible que sur la variante équipée des capteurs correspondants.

AGIBOT OmniHand 2025 – Une main articulée dans un format compact · OmniHand 2025

La connexion n’est que la première étape.

Une préhension réussie nécessite un étalonnage et des réglages de commande, en plus de l’intégration mécanique. Le prototypage avec les objets réels vérifie la stabilité de la prise et la plage de mouvement disponible.

AGIBOT OmniHand 2025 – Adaptez la main au robot · OmniHand 2025

À l’intérieur de la main robotique.

Doigts et articulations

  1. Quatre chaînes de doigts

    Des chaînes distinctes forment l’index, le majeur, l’annulaire et l’auriculaire.

  2. Articulations de flexion des doigts

    Les articulations interphalangiennes proximales et distales (PIP, DIP) permettent de plier les doigts.

  3. Écartement des doigts

    Les articulations près de la base des doigts permettent l’ouverture et la fermeture latérales.

  4. Pouce articulé

    Le pouce combine flexion, abduction et rotation.

  5. Articulation de base du pouce

    Un pivot monté dans la paume permet des positions de prise en opposition.

Aperçu des équipements

Mouvement et mécanique

Degrés de liberté actifs / totaux
10 / 16
Mécanisme d’entraînement
Moteur et engrenage avec transmission par biellettes

Perception et commande

Communication
CANFD / RS485
Système d’exploitation de développement
Windows
Fréquence de communication
1 kHz

Alimentation et exploitation

Tension d’alimentation
24 V
AGIBOT

Découvrez-le en action.

OmniHand 2025 – démonstration du fabricant · YouTube ↗
FICHE TECHNIQUE COMPLÈTE

Caractéristiques techniques.

Paramètres du fabricant et conditions de mesure, classés par thème.

Source : AGIBOT ↗

Conception et équipements

Poids
≤ 500 g
Dimensions
180 × 85 × 38.5 mm
Degrés de liberté actifs / totaux
10 / 16
Matériaux
PA et silicone
Mécanisme d’entraînement
Moteur et engrenage avec transmission par biellettes
Transmission
Mécanisme à biellettes
Afficher toutes les caractéristiques techniquesAfficher moins
Unité d’entraînement
Moteur et engrenage
Compatibilité robot
AGIBOT et autres marques de robots, sous réserve d’intégration mécanique et logicielle

La compatibilité doit être vérifiée avec le robot et l’adaptateur choisis.

Alimentation et autonomie

Tension d’alimentation
24 V
Intensité à vide
0.2 A
Intensité maximale
3.5 A

Commande, logiciels et connecteurs

Communication
CANFD / RS485
Système d’exploitation de développement
Windows
Fréquence de communication
1 kHz
Paquet de données
Rx : 51 octets ; Tx : 61 octets
Retour d’information
Position, angle, couple, vitesse, température, tension et intensité
Modes de commande
Modes position / angle, couple, combiné et vitesse
Développement complémentaire
Pris en charge

Mouvement et performances

Temps de fermeture habituel
0.7 s
Force habituelle au bout des doigts
5 N
Flexion des doigts
80°
Mouvement latéral des doigts
±10°
Flexion du pouce
50°
Mouvement latéral du pouce
100°
Rotation du pouce
60°
Diamètre minimal saisissable
5 mm
Répétabilité
typiquement 0.5 mm
Capacité de charge, paume vers le haut
Objet rigide de 5 cm : typiquement 1 kg, maximum 2 kg
Deuxième indication de charge du fabricant
0.5 kg typique / 2 kg maximum ; la description de l’objet par le fabricant est incorrecte ; les conditions d’essai doivent être précisées

Environnement d’utilisation

Température
−10–45 °C

Perception et interaction

Perception tactile
Les capteurs tactiles sont inclus dans la version Tactile
Résolution du capteur
Aucun capteur tactile
Plage de détection de force tactile
Sans objet
Charge maximale non destructive du capteur
Sans objet

Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.

LIVRAISON ET ÉQUIPEMENTS

Contenu de la livraison et options.

Contenu de la livraison

  • Unité OmniHand × 1
  • Câble de communication CANFD × 1
  • Câble de communication RS485 et câble de données Type-C
  • Câble d’alimentation × 1
  • Document de conformité × 1

À convenir dans le devis

  • Version main gauche ou droite, quantité et adaptateur.
  • Capacité de charge de l’effecteur terminal avec l’objet réel.
  • Alimentation, commande, pilote et documentation.
  • Variante tactile et compatibilité avec le robot cible.

Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.

EN PRATIQUE

Applications.

Les logiciels, accessoires et conditions de déploiement sont convenus pour l’application choisie.

AGIBOT OmniHand 2025 – Gestes et jeux interactifs · OmniHand 2025

Gestes et jeux interactifs

Créez des gestes et des activités simples comme pierre-feuille-ciseaux avec un logiciel de commande adapté.

AGIBOT OmniHand 2025 – Manipulation d’objets légers · OmniHand 2025

Manipulation d’objets légers

Saisissez et passez de petits objets dans les limites de charge et de préhension de la main.

AGIBOT OmniHand 2025 – Remise de documents · OmniHand 2025

Remise de documents

Testez la manipulation de feuilles et de documents avec un bras robotique et un contrôleur compatibles.

AGIBOT OmniHand 2025 – Recherche sur la manipulation · OmniHand 2025

Recherche sur la manipulation

Étudiez en laboratoire les stratégies de préhension, la planification des mouvements et la manipulation d’objets guidée par vision.

AGIBOT OmniHand 2025 – Téléopération et intégration · OmniHand 2025

Téléopération et intégration

Développez des expériences avec des gants de suivi compatibles ou d’autres dispositifs de commande ; les compléments matériels et l’intégration sont distincts.

AVANT DE CHOISIR VOTRE CONFIGURATION

Questions fréquentes.

Quelles tâches conviennent à OmniHand ?

Elle est conçue pour les gestes expressifs, les démonstrations interactives, la manipulation d’objets légers, la recherche et l’enseignement.

Comment vérifier la compatibilité ?

Utilisez le modèle 3D du fabricant pour vérifier la géométrie de fixation, puis contrôlez l’interface de commande du robot hôte avant l’intégration.

Quelles méthodes de commande sont disponibles ?

Les possibilités comprennent les commandes informatiques, ROS et Python. La téléopération nécessite des dispositifs supplémentaires adaptés et une intégration.

Quel espace de montage faut-il ?

L’interface de base mesure 58 mm de diamètre et nécessite un dégagement de fonctionnement de 10 mm. Cette version pèse environ 0.5 kg.

NT SYS · ROBOTIQUE AGIBOT

Discutons de votre application.

Nous vous aidons à choisir le modèle, les équipements et les services adaptés.