Cenu, dostupnosť, konfiguráciu a podmienky dodania na Slovensko potvrdíme v individuálnej ponuke.
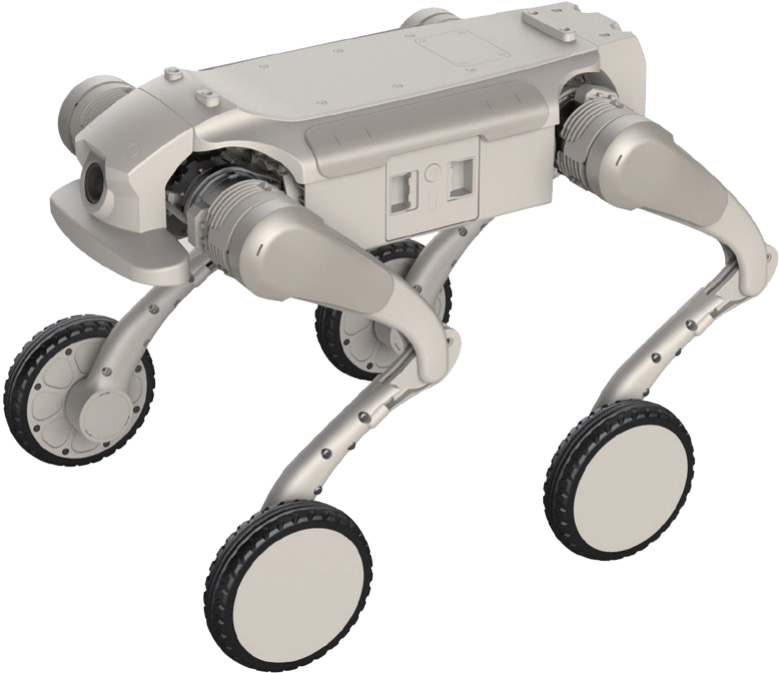
Kolesá + nohykompaktná mobilita
22 kghmotnosť základnej platformy
5 kgnosnosť základnej platformy
SPOZNAJTE PLATFORMU
Bližší pohľad na D1 Ultra-W – hliadkový systém.
Základná platforma AGIBOT D1 Ultra-W — produktový obrázok distribútora bez hliadkového vybavenia.
Jazdite po chodbách. Prispôsobte sa terénu.
Ultra-W je verzia kompaktnej platformy D1 s kolesami na nohách. Výrobca uvádza úzke chodby, trasy medzi zariadeniami a štrkové či zarastené plochy ako možné prostredia na nasadenie. Skúška na mieste overí, či je plánovaná hliadková trasa priechodná.
Vybavenie vybrané podľa úlohy.
Štandardné rozširujúce rozhrania podporujú vlastný vývoj a doplnkové moduly. Autonómna navigácia vyžaduje spoločný výber snímania, výpočtovej kapacity a softvéru.
Premeňte trasu na inšpekčnú úlohu.
Návrh systému definuje inšpekčné body a očakávané výsledky. Úloha je dokončená až vtedy, keď robot dorazil a požadovaný obraz alebo meranie je použiteľné.
Počas pilotného projektu overte celý systém.
Otestujte vybaveného robota na skutočnej trase. Umožní to spoločne preveriť výdrž batérie, sieťové pokrytie a stabilitu neseného vybavenia pri rovnakej úlohe.
Podľa rozsahu projektu a položkovej cenovej ponuky
Pilotný projekt a akceptačné kritériá
Podľa rozsahu projektu a položkovej cenovej ponuky
Zobraziť kompletné technické parametreZobraziť menej+
Balík riešenia: senzory, softvér, licencie a služby sa popri robotovi musia dohodnúť po položkách. Parametre základnej platformy nižšie sú referenčné hodnoty; nesené vybavenie a podmienky na mieste ovplyvňujú výkon celého systému.
Snímanie a interakcia
Senzory, softvér a licencie
Podľa položkovej konfigurácie
Balík kamier a senzorov
Podľa rozsahu projektu a položkovej cenovej ponuky
Riadenie, softvér a konektory
Sieťové pokrytie a vzdialené monitorovanie
Podľa rozsahu projektu a položkovej cenovej ponuky
Výkazy a integračné rozhrania
Podľa rozsahu projektu a položkovej cenovej ponuky
Napájanie a prevádzkový čas
Dokovanie a napájanie
Podľa rozsahu projektu a položkovej cenovej ponuky
Architektúra riešenia a integrácia
Lokomočný systém
Konštrukcia s kolesami na nohách
Cieľ aplikácie
Hliadkovanie v areáli a vzdialené vizuálne kontroly na inšpekčných bodoch; funkcie implementované v rámci projektu
Navigácia a mapovanie
Vyžaduje senzory a aplikačný softvér; samotný názov balíka neznamená automatické zahrnutie
Pozorovacia kamera
Model, rozlíšenie, zorný uhol, pohyb a nočná prevádzka sa špecifikujú v cenovej ponuke
Prenos obrazu
Kameru, komunikačný modul, sieťové pripojenie a latenciu treba dohodnúť
Celkové nesené vybavenie systému
Senzory, držiaky, výpočtové a komunikačné vybavenie sa započítavajú do nosnosti platformy
Stupeň krytia celého systému
Musí sa overiť pre nesené vybavenie a pripojenia; stupeň krytia platformy sa automaticky nevzťahuje na celý balík
Výdrž s nainštalovaným vybavením
Závisí od trasy, zaťaženia a spotreby energie; môže sa líšiť od referenčného údaja platformy
Automatické nabíjanie
Dokovaciu stanicu, riadiaci softvér a prípravu miesta treba dohodnúť samostatne; nie sú potvrdené ako obsah balíka
Výstupy dodávky
Položkový zoznam vybavenia, dohodnuté funkcie, prevádzkový postup a správa z pilotného projektu podľa rozsahu projektu
AGIBOT D1 Ultra-W — kompletné parametre základnej platformy
Nasledujúca tabuľka opisuje súvisiacu robotickú platformu, nie potvrdenú výbavu hliadkového systému D1 Ultra-W. Obsah balíka, celková hmotnosť, spotreba energie a schopnosti vyžadujú samostatnú dohodu.
Schopnosť pohybu na svahu v štandardných podmienkach
30°
Maximálny sklon
40° za skúšobných podmienok výrobcu
Špičková hustota výkonu kĺbu
2 kW/kg
Prostredie a rozšírenie
Prevádzková teplota
0…40 °C
Stupeň krytia
IP54
Ethernetový port
1 kus
Porty USB
2 kusy
Napájacie porty
2 kusy
Port SBUS
1 kus
Port UART
1 kus
Riadenie pohybu
Riadenie výrobcu pomocou posilňovaného učenia (RL)
Vlastný vývoj
Podporované prostredníctvom štandardných rozširujúcich rozhraní
Autonómna navigácia
Možno implementovať vývojom a vybranými senzormi/softvérom; nie je automaticky zahrnutá ako štandard
Na základe kompletnej tabuľky parametrov v samostatnej publikácii AGIBOT D1 Ultra-W z roku 2026. Ide o verziu s kolesami na nohách s hmotnosťou 22 kg, nie o 16 kg D1 Ultra. Zverejnené hodnoty sú laboratórne údaje; dodanú výbavu pre EÚ špecifikuje cenová ponuka.
Skutočný výkon závisí od prostredia, zaťaženia, softvéru a konfigurácie. Maximálne hodnoty môžu vychádzať z odlišných skúšobných podmienok a nemusia byť dosiahnuteľné súčasne.
DODANIE A VÝBAVA
Obsah balenia a možnosti.
Obsah balíka podlieha dohode
Vybraná robotická platforma D1
Nesené kamerové a senzorové vybavenie podľa položkovej cenovej ponuky
Výpočtové a komunikačné vybavenie a montážne komponenty potrebné pre systém
Softvérové moduly a licencie uvedené názvom
Nabíjacie vybavenie, dokumentácia a služby v dohodnutom rozsahu
Dohodne sa v cenovej ponuke
Ktoré body treba kontrolovať, ako často a s akým výsledkom?
S akými trasami, schodmi, svahmi a poveternostnými podmienkami sa robot stretne?
Aké rozlíšenie kamery alebo merania je potrebné?
Ktorá sieť a dohľadový systém budú prijímať údaje?
Aký rozsah zapojenia obsluhy, školenia na mieste a podpory je potrebný?
Potvrdená cenová ponuka uvádza skutočný obsah dodávky a licencie po položkách. Ilustrácie môžu zobrazovať voliteľné príslušenstvo.
Využitie.
Príklady možného využitia. Potrebný vývoj a služby sa dohodnú pre každý projekt.
Dlhé vnútorné trasy
Pohyb na kolesách a nohách na opakované kontroly chodieb.
Areály so zmiešanými povrchmi
Trasa kombinujúca spevnené plochy a nerovný terén, overená pilotným projektom.
Vývojové projekty
Kompaktná platforma s kolesami na nohách na integráciu senzorov a výskum navigácie.
PRED VÝBEROM KONFIGURÁCIE
Často kladené otázky.
Čím sa líšia hliadkové a inšpekčné balíky?
Hliadkové balíky sa zameriavajú na obchádzanie priestoru a sledovanie situácie; inšpekčné balíky na kontrolu konkrétnych zariadení alebo meraných hodnôt. Tomu zodpovedá výber hardvéru a softvéru.
Je súčasťou dodávky každé zobrazené zariadenie?
Obrázky ilustrujú možné konfigurácie. Kamery, senzory, počítače, komunikačný hardvér a licencie určuje potvrdený zoznam položiek.
Dokáže sa samostatne orientovať na neznámom mieste?
Nie je to predvolená schopnosť. Autonómna prevádzka vyžaduje vhodné snímanie, mapovanie, softvér a overenie na mieste s prevádzkovými hranicami a dohľadom definovanými pre projekt.
Zostávajú údaje základnej platformy po integrácii nezmenené?
Nie nevyhnutne. Hmotnosť neseného vybavenia, ťažisko a spotreba energie ovplyvňujú mobilitu a výdrž. Parametre základnej platformy zostávajú samostatným referenčným údajom.
Výrobca: AGIBOT. Údaje platformy pochádzajú z uvedenej dokumentácie výrobcu; obrázky distribútora ilustrujú konfigurácie. Pri balíkoch zákazkových riešení zdroj opisuje základnú platformu.
NT SYS · ROBOTIKA AGIBOT
Porozprávajme sa o vašom využití.
Pomôžeme vám vybrať správny model, výbavu a služby.