Mobilität passend zum Einsatzort.
Bei der Auswahl eines Vierbeiners sind Treppen, Steigungen, Oberflächen und Nutzlast zu berücksichtigen. D1-Modelle unterscheiden sich in Tragfähigkeit, Betriebsbedingungen und Erweiterungsmöglichkeiten.
 Robotik
Die für diese Anwendungen erforderliche Software und Ausstattung werden im Angebot festgelegt.
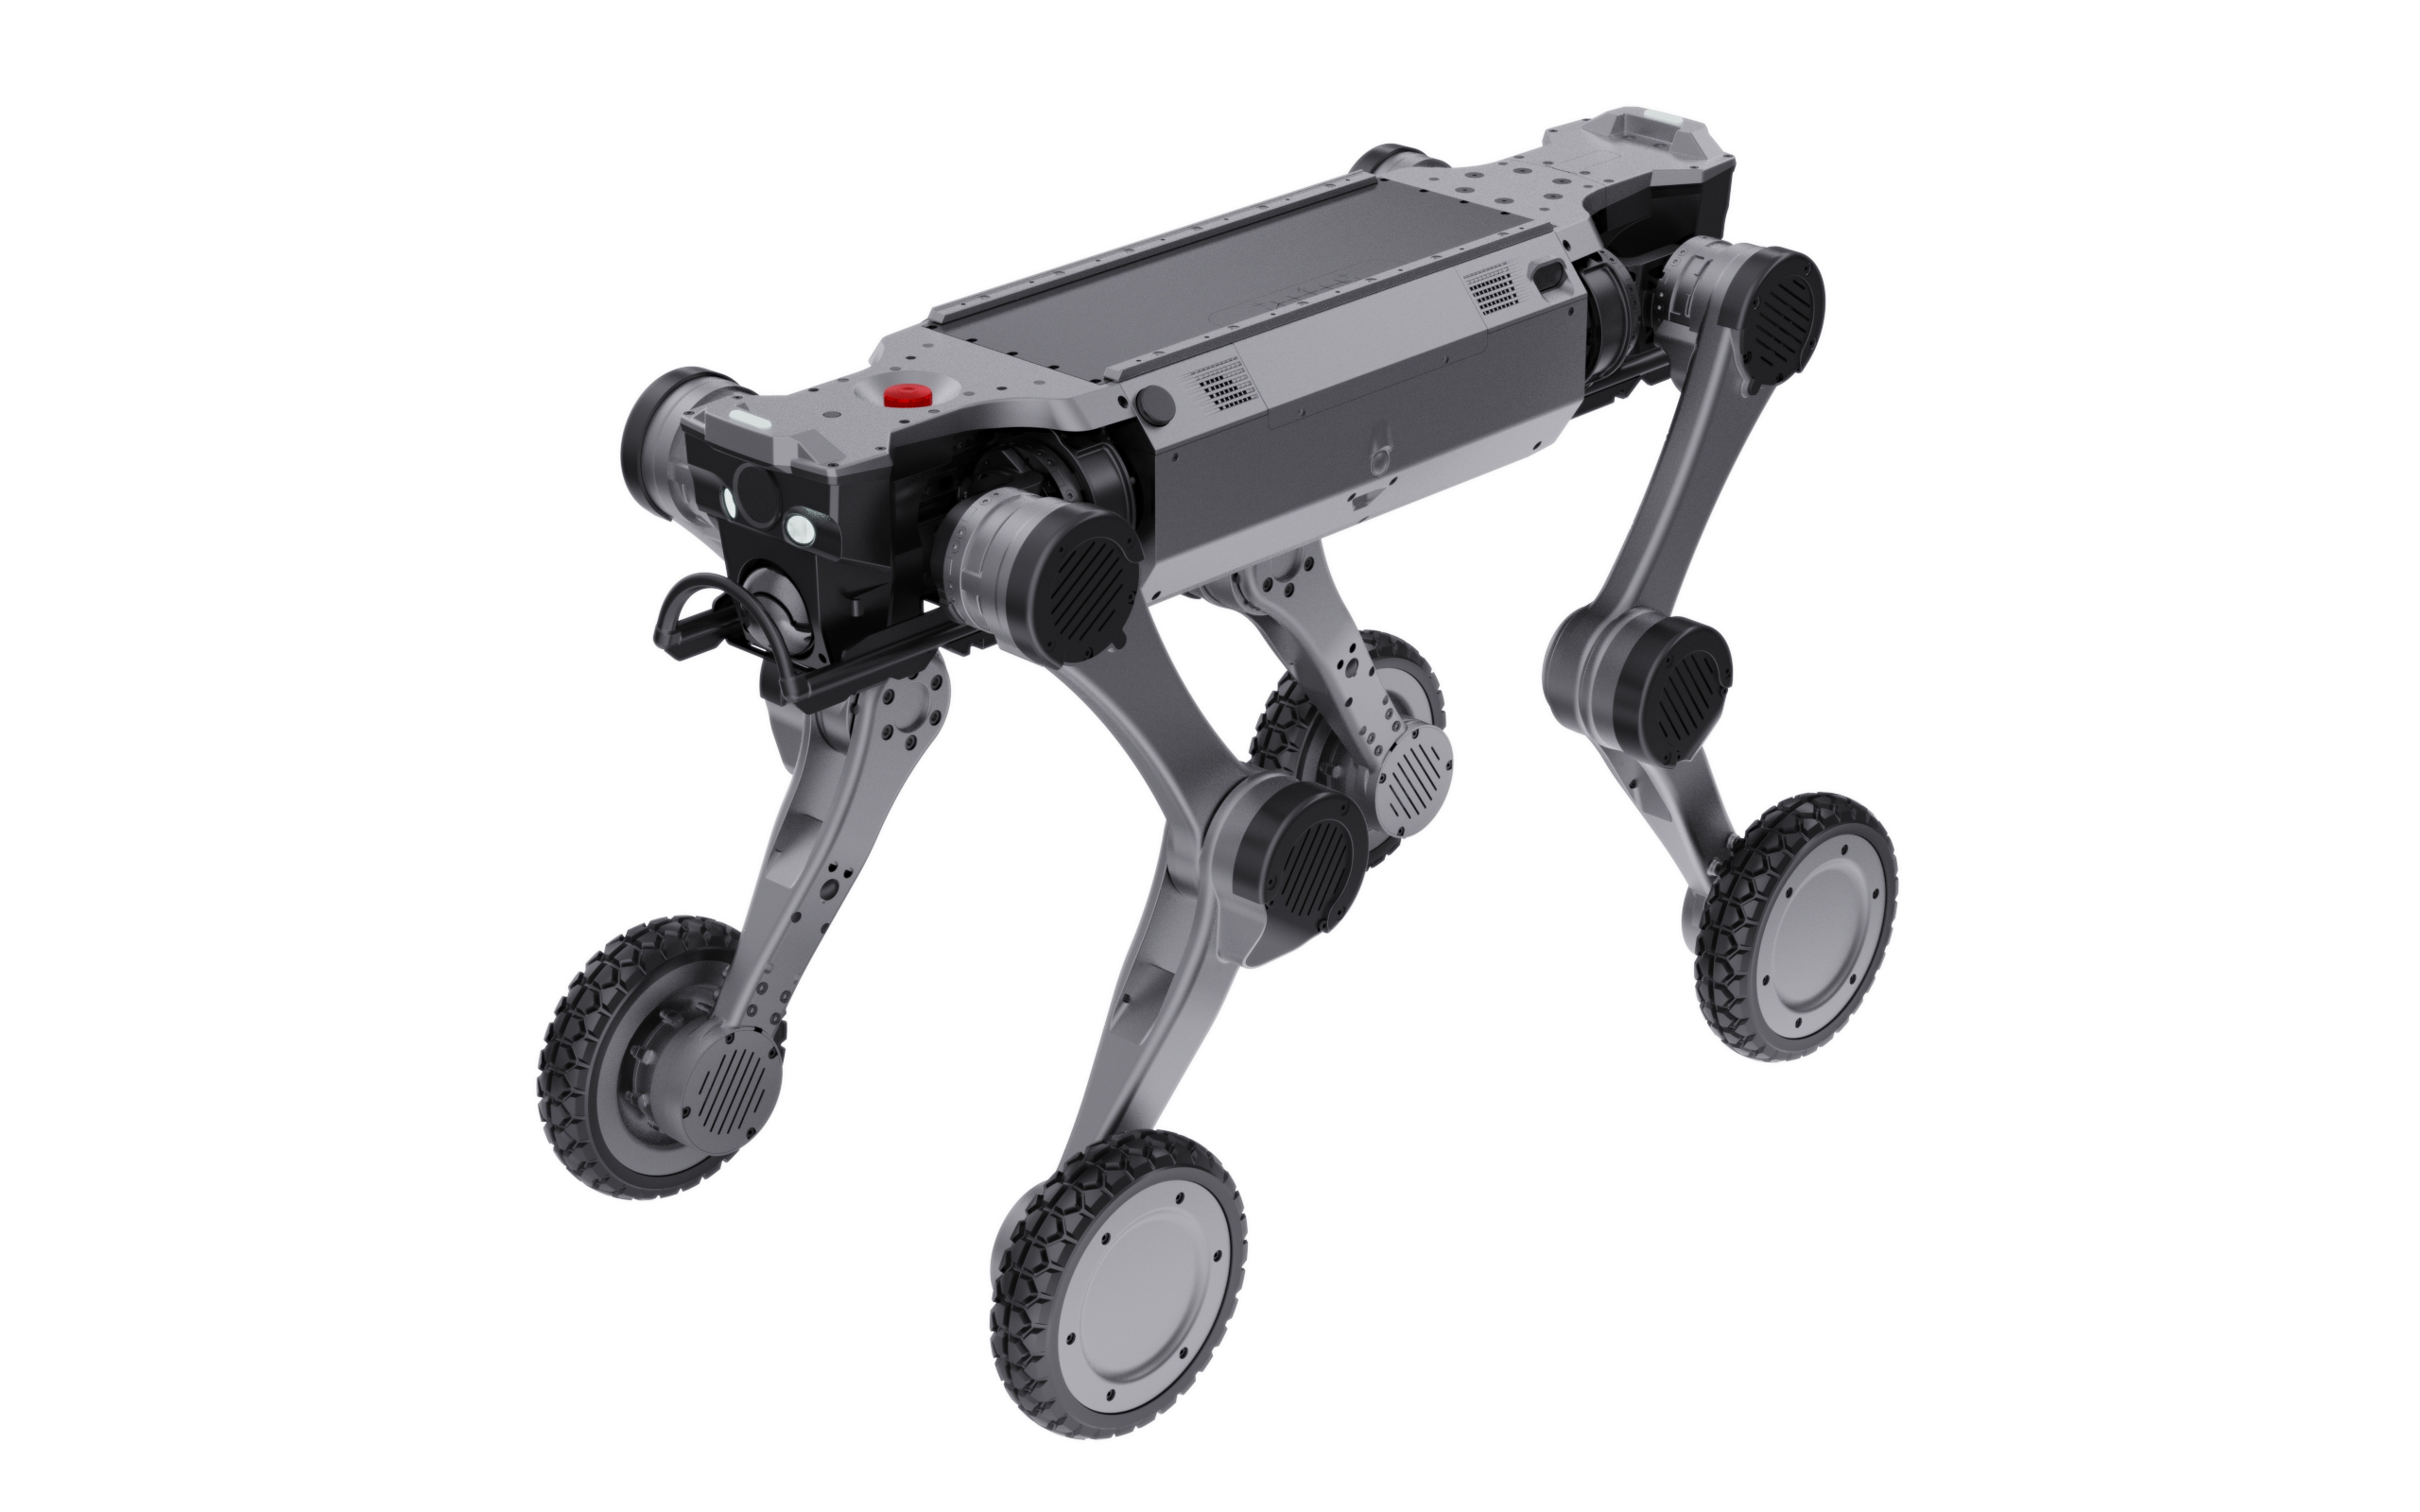
Ein industrieller Roboter mit Radbeinen, 25 kg Nennnutzlast und IP67-Schutz.
Kontaktieren Sie uns für Preisinformationen.
Verfügbarkeit und Konfiguration werden individuell vereinbart.
Bei der Auswahl eines Vierbeiners sind Treppen, Steigungen, Oberflächen und Nutzlast zu berücksichtigen. D1-Modelle unterscheiden sich in Tragfähigkeit, Betriebsbedingungen und Erweiterungsmöglichkeiten.
Industrielle D1-Plattformen können aufgabenspezifische Ausrüstung tragen. Die Auslegung von Halterungen, Stromversorgung und Datenverbindungen ist genauso wichtig wie die Wahl des Roboters.

Nutzlast, Gelände und Geschwindigkeit beeinflussen die Betriebszeit. Die Betriebsplanung umfasst auch den Ladeplatz, Akkuwechsel und die Aufgaben des Bedieners.

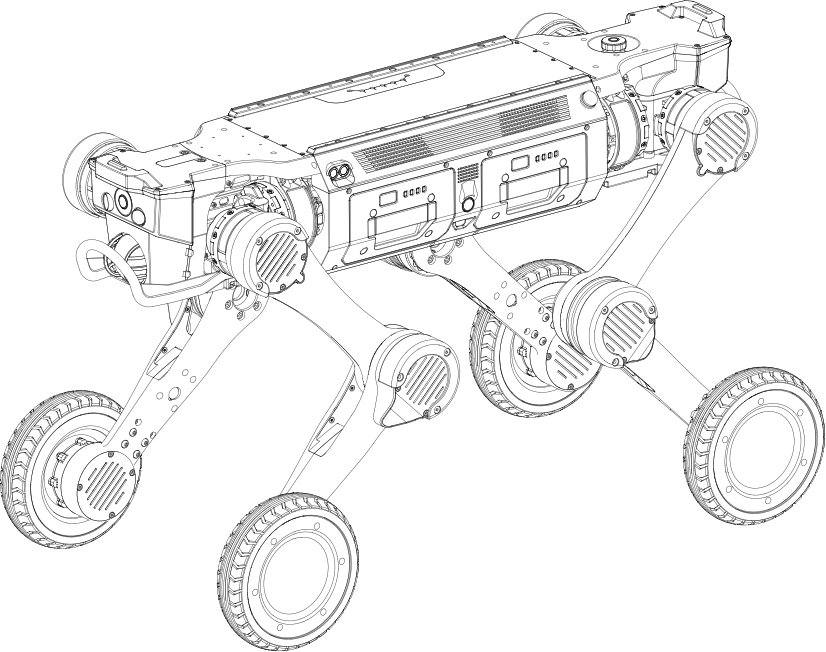
Die vordere Sensorbaugruppe liefert visuelle und räumliche Informationen für die Navigation.
Frontleuchten und Anzeigen machen den Betriebszustand des Roboters sichtbar.
Ein seitliches Fach nimmt zusätzliche Module auf und bietet eine RTK-Schnittstelle.
Ladekontakte am Unterboden verbinden sich mit einer optionalen automatischen Ladestation.
Eine hintere Anzeige und ein Umgebungslichtsensor befinden sich am anderen Ende des Körpers.
Oben angebrachte Schienen für anwendungsspezifisches Zubehör.
Ein direkt zugänglicher physischer Not-Halt-Taster.
Eine Antenne für die Funkkommunikation.
Zwei Akkumodule, die seitlich am Körper zugänglich sind.
Erfasst nahe Hindernisse rund um den Roboter.
Obere und untere Stoßfänger schützen das Körperende.
Ober- und Unterschenkelglieder enden in angetriebenen Rädern und verbinden Schreit- mit Rollbewegung.
Herstellerparameter und Messbedingungen, nach Themen geordnet.
Quelle: AGIBOT ↗
Daten aus der vollständigen D1-Max-Spezifikationstabelle des Herstellers. Die Präsentationsseite nennt auch ≥5 / ≥3.5 Stunden und ≥29 / ≥18 km; die detaillierte Tabelle enthält Toleranzen, und deren Werte werden hier verwendet. Labormessungen garantieren keine Leistung an jedem Einsatzort.
Die tatsächliche Leistung hängt von Umgebung, Last, Software und Konfiguration ab. Höchstwerte können sich auf unterschiedliche Testbedingungen beziehen und sind möglicherweise nicht gleichzeitig erreichbar.
Das bestätigte Angebot führt den tatsächlichen Lieferumfang und die Lizenzen einzeln auf. Abbildungen können optionales Zubehör zeigen.
Beispiele möglicher Einsätze. Erforderliche Entwicklung und Dienstleistungen werden für jedes Projekt vereinbart.

Bewegungssteuerung, Sensorintegration und Experimente mit einer entwicklungsfähigen Konfiguration.

Regelmäßige Routen und aufgabenspezifische Sensoren mit separater Integration.

Fernüberwachung, Ereignisbearbeitung und ein durch einen Pilotversuch vor Ort entwickeltes System.
Sensoren und autonome Funktionen sind nur enthalten, wenn sie ausdrücklich in der gewählten Konfiguration aufgeführt sind.
Nutzlast, Geschwindigkeit, Gelände, Temperatur und Stromverbrauch des Zubehörs spielen eine Rolle. Validieren Sie die vorgesehene Route, statt sich allein auf Laborwerte zu verlassen.
Nicht automatisch. Prüfen Sie die genaue Variante, die installierte Ausstattung und die zugehörige Spezifikation gemeinsam.
Produktdaten und Herstellerbilder: AGIBOT. Bei individuellen Lösungspaketen beschreibt die Referenz die Basisplattform.
Wir helfen Ihnen, das passende Modell, die richtige Ausstattung und geeignete Dienstleistungen auszuwählen.