Parlons de votre projet ↗
Quadrupèdes D1

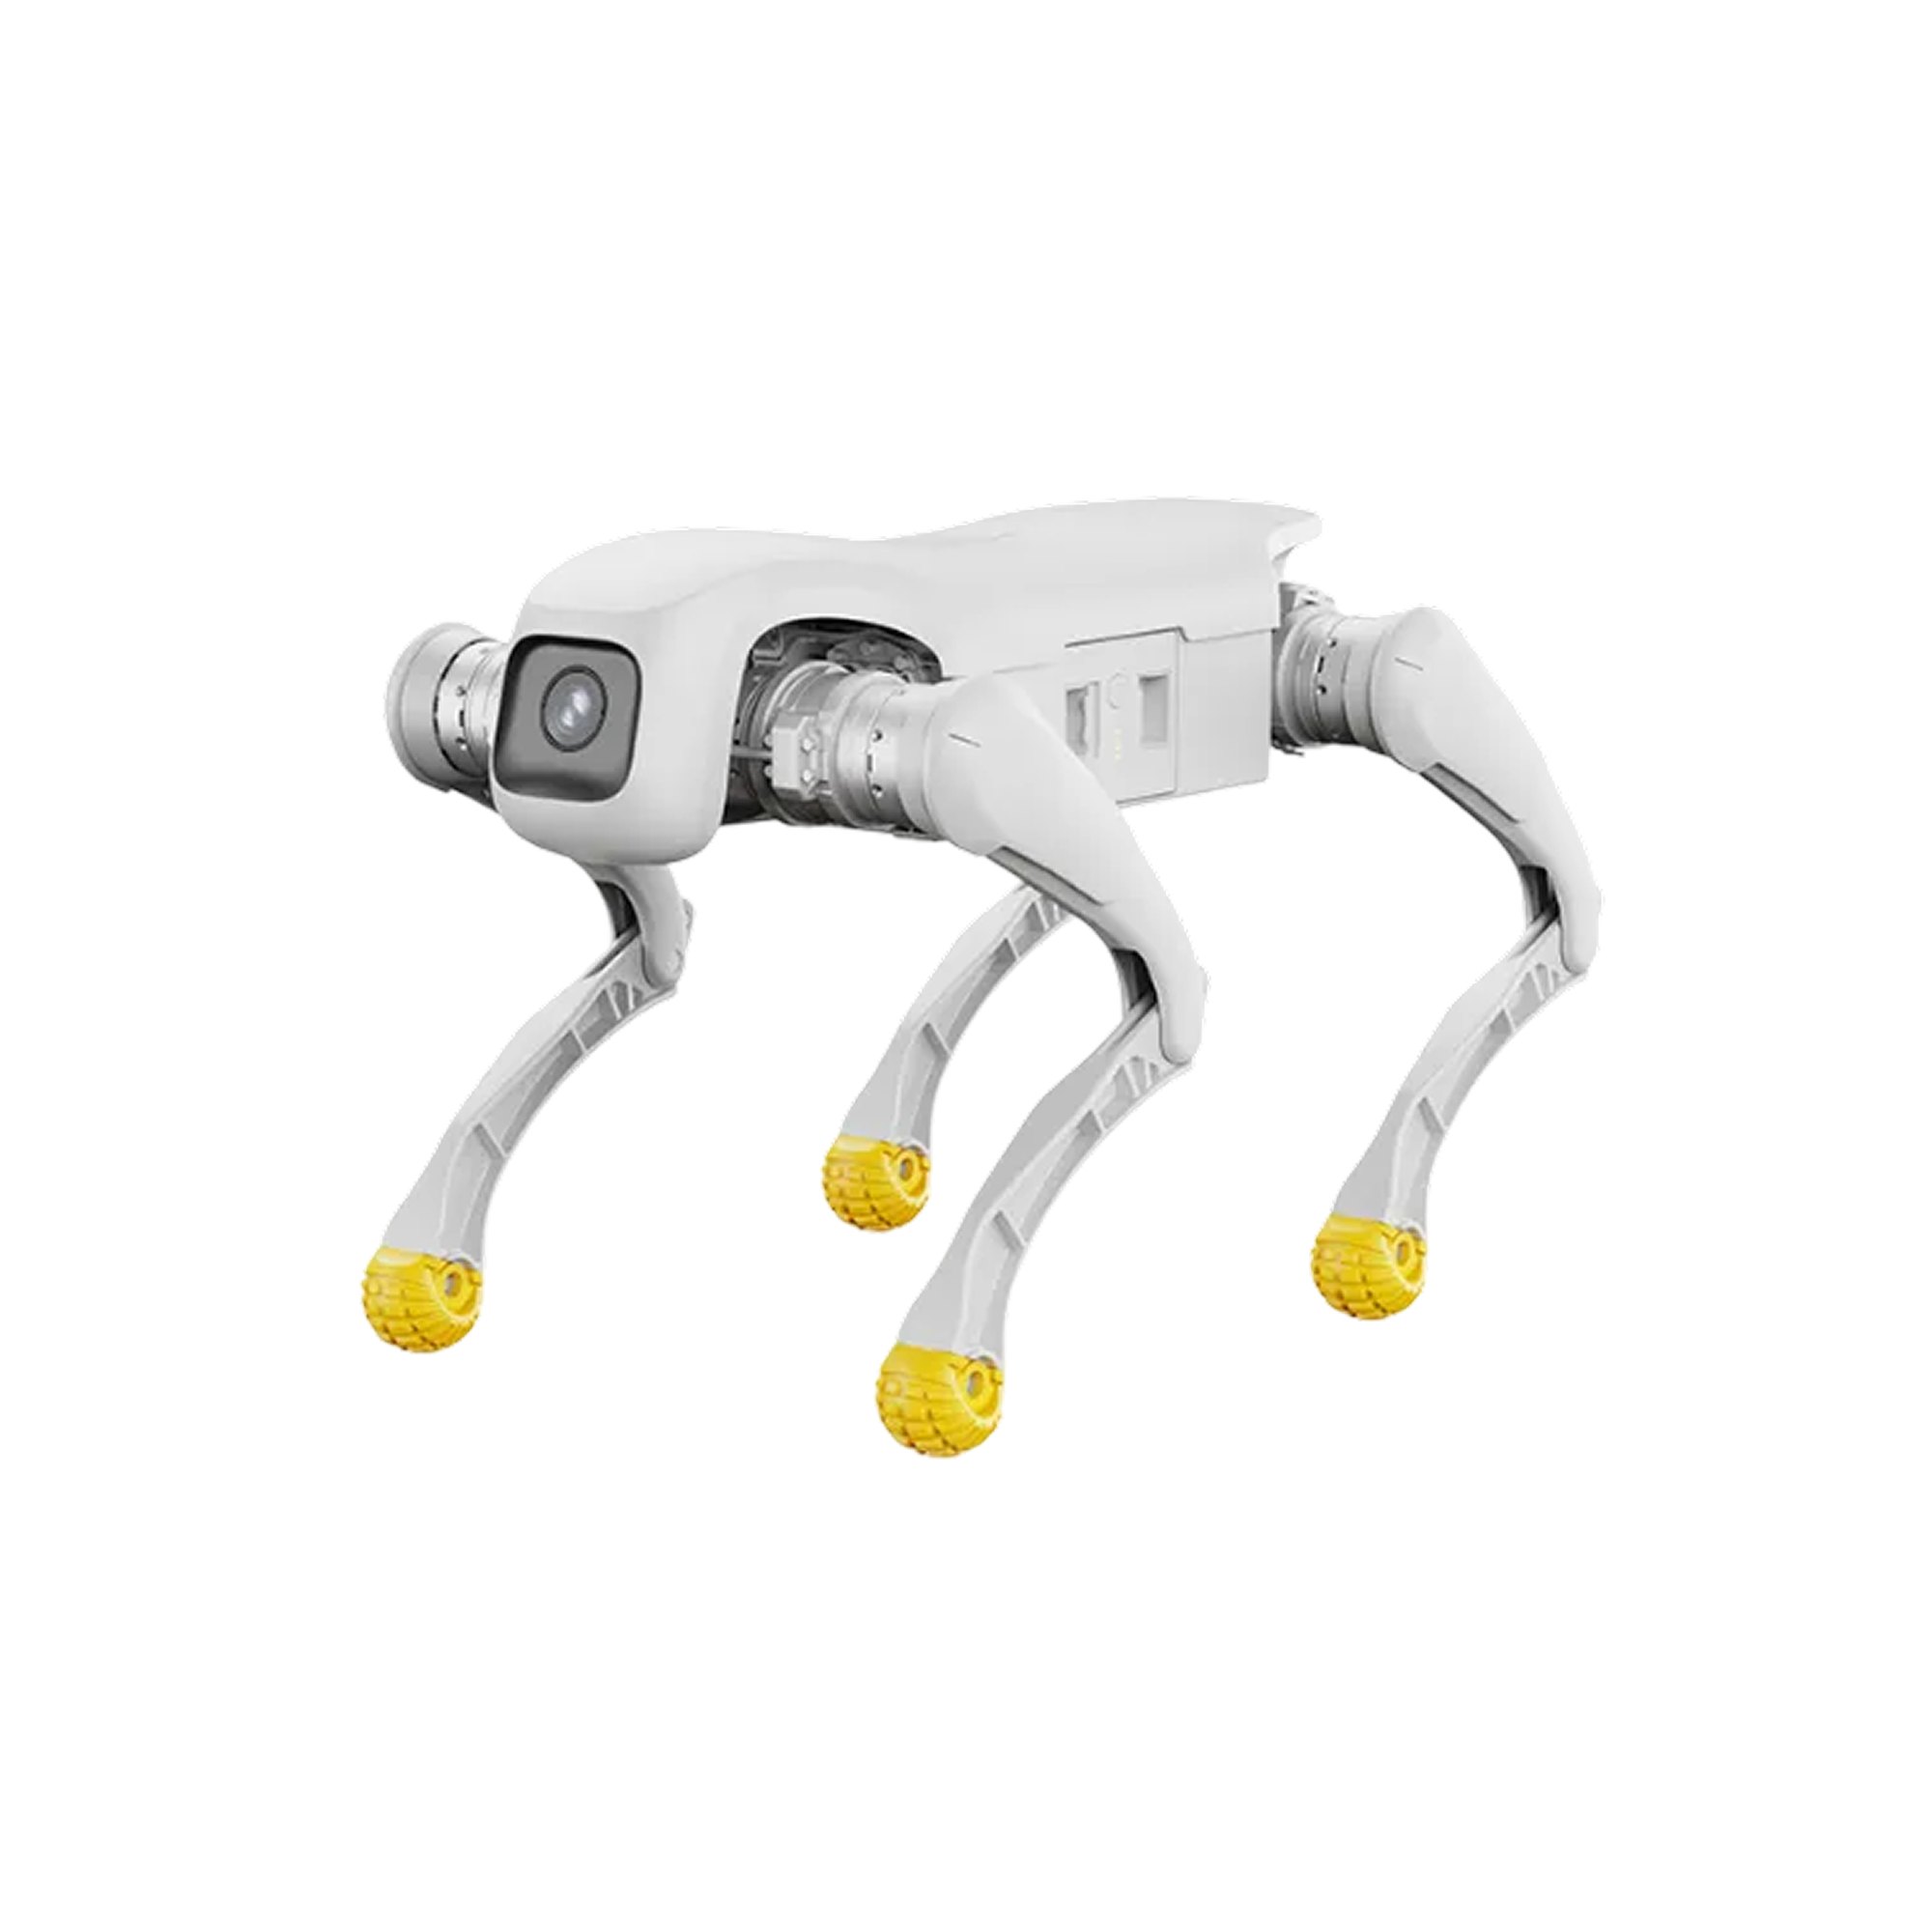
AGIBOT D1 EDU

Un quadrupède avec accès au SDK pour l’enseignement de la robotique, la recherche sur la locomotion et le développement d’applications.

Prix hors taxes + TVA de 27%6,080 USD

Prix indicatif.

La disponibilité et la configuration sont convenues au cas par cas.

15.5 kgpoids avec batterie
12degrés de liberté (DoF)
5 kgcharge utile
1–2 heuresautonomie
DÉCOUVREZ LA PLATEFORME

AGIBOT D1 EDU de plus près.

AGIBOT D1 EDU — Une mobilité adaptée au site.

Une mobilité adaptée au site.

Choisir un quadrupède implique de tenir compte des escaliers, pentes, surfaces et charges utiles. Les modèles D1 diffèrent par leur capacité de charge, leurs conditions d’utilisation et leurs possibilités d’extension.

Fonctions prêtes à l’emploi ou développement sur mesure ?

L’accès développeur et les interfaces d’extension permettent de connecter des capteurs, dispositifs de communication et logiciels de commande personnalisés. Le fonctionnement autonome nécessite aussi des logiciels et une configuration du site adaptés.

AGIBOT D1 EDU dans un laboratoire de robotique — illustration d’application

Planifiez l’ensemble du processus.

La charge utile, le terrain et la vitesse influencent l’autonomie. La planification de l’exploitation couvre aussi le lieu de charge, les changements de batterie et les tâches de l’opérateur.

AGIBOT D1 EDU – Système pédagogique D1 EDU avec des étudiants — illustration d’application

Le matériel en détail.

Composants principaux

  1. Caméra avant

    Une caméra grand-angle de 1920 × 1080.

  2. Batterie à remplacement rapide

    Un module de batterie remplaçable dans le corps du robot.

  3. Connectivité sans fil

    Connexions Wi-Fi et Bluetooth pour la commande.

  4. Commande par télécommande et application

    Pilotez le robot avec une télécommande ou une application mobile.

  5. Mouvements coordonnés des jambes

    Contrôle dynamique de l’équilibre et programmes de mouvements prédéfinis.

  6. Extension matérielle

    Intégrez des caméras, un LiDAR ou un module de calcul à la configuration de développement.

  7. Interface de développement

    Prise en charge du SDK pour les commandes personnalisées et les applications de recherche.

Les capteurs et modules de calcul supplémentaires sont convenus pour la configuration EDU choisie.

Aperçu des équipements

Mouvement et mécanique

Degrés de liberté actifs
12

Perception et commande

Développement complémentaire / SDK
Pris en charge

Alimentation et exploitation

Temps de charge
env. 1 heure, de 10% à 90%
Autonomie
1–2 heures
Capacité nominale de la batterie
4.6 Ah
AGIBOT

Découvrez-le en action.

AGIBOT D1 EDU – démonstration du fabricant · YouTube ↗
FICHE TECHNIQUE COMPLÈTE

Caractéristiques techniques.

Paramètres du fabricant et conditions de mesure, classés par thème.

Source : AGIBOT ↗

Conception et conditions d’utilisation

Matériaux
Alliage d’aluminium et plastique technique haute résistance
Dimensions debout (L × l × H)
env. 635 × 360 × 420 mm
Dimensions couché (L × l × H)
env. 675 × 435 × 145 mm
Poids avec batterie
15.5 kg
Température de fonctionnement
0…40 °C
Afficher toutes les caractéristiques techniquesAfficher moins

Les données proviennent du tableau comparatif D1 Pro / EDU du fabricant. Les valeurs de mouvement s’appliquent aux conditions d’essai. EDU permet le développement sur mesure ; Pro ne le permet pas.

Alimentation

Temps de charge
env. 1 heure, de 10% à 90%
Autonomie
1–2 heures
Distance parcourue
6 ± 1 km
Capacité nominale de la batterie
4.6 Ah
Tension nominale de la batterie
43.2 V

Performances de locomotion

Plateforme de calcul
Processeur haute performance à 8 cœurs
Puissance maximale
3500 W
Vitesse maximale
3.5 m/s
Charge utile effective
5 kg
Hauteur de marche franchissable en continu
16 cm
Pente maximale
40°
Hauteur de saut depuis le sol
35 cm, dans les conditions d’essai du fabricant

Articulations et plages de mouvement

Type d’actionneur
Actionneur à forte densité de puissance
Couple articulaire maximal
48 Nm
Moteurs articulaires de précision à carter en aluminium
12 unités
Degrés de liberté actifs
12
Plage de l’articulation du corps
−28°…+28°
Plage de l’articulation de la cuisse
−170°…+66°
Plage de l’articulation du tibia
35°…156°

Perception et fonctions

Champ de vision diagonal de la caméra
122°
Champ de vision horizontal de la caméra
111°
Champ de vision vertical de la caméra
70°
IMU
Équipement de série
Mouvements de base
Position debout, couchée, mode d’amortissement, inclinaison du corps et réglage de hauteur, rotation horizontale
Mouvements spéciaux
Bond en avant, saut, posture bipède, salto arrière et salut ; mouvements du fabricant réservés à une zone d’essai sécurisée
Transmission d’images en temps réel
Pris en charge
Développement complémentaire / SDK
Pris en charge
Interfaces d’extension
Ethernet, USB, alimentation, SBUS et UART

Accessoires et conditions du fabricant

Adaptateur
Équipement de série
Base de charge
Équipement de série
Télécommande portative
Équipement de série
Informations sur la garantie du fabricant
1 an dans le tableau du fabricant ; les conditions contractuelles NT SYS sont précisées dans le devis

Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.

LIVRAISON ET ÉQUIPEMENTS

Contenu de la livraison et options.

Contenu de la livraison

  • Robot et batterie dans la version choisie
  • Chargeur / adaptateur et télécommande selon la liste de livraison du fabricant
  • Documentation du fabricant et liste détaillée de remise

À convenir dans le devis

  • Capteurs à installer et leurs supports de fixation.
  • Connexion de données, couverture réseau et supervision à distance.
  • Logiciels applicatifs, rapports et interfaces système.
  • Alimentation de secours et, si prise en charge, station de charge.

Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.

EN PRATIQUE

Applications.

Les logiciels, accessoires et conditions de déploiement sont convenus pour l’application choisie.

Enseignement universitaire et recherche · AGIBOT D1 EDU

Enseignement universitaire et recherche

Étudiez la locomotion, l’utilisation des capteurs et les applications robotiques personnalisées avec l’accès développeur EDU.

Développement d’inspection · AGIBOT D1 EDU

Développement d’inspection

Étudiez l’inspection par caméra ou par capteurs à l’aide de compléments adaptés et de logiciels personnalisés.

Recherche sur les patrouilles · AGIBOT D1 EDU

Recherche sur les patrouilles

Évaluez le suivi d’itinéraire, la supervision et la perception environnementale dans une zone d’essai configurée.

Portes ouvertes et démonstrations · AGIBOT D1 EDU

Portes ouvertes et démonstrations

Faites découvrir les robots quadrupèdes aux visiteurs à travers des démonstrations de mouvements captivantes et supervisées.

AVANT DE CHOISIR VOTRE CONFIGURATION

Questions fréquentes.

Quels usages sont décrits pour ce robot ?

Les applications comprennent le divertissement, l’enseignement, la recherche, l’inspection et les patrouilles ; les fonctions propres à chaque tâche dépendent de la configuration et du développement.

Peut-il porter une personne ou servir de siège ?

Non. Il est destiné aux charges légères et ne doit pas être utilisé pour monter dessus ou transporter des personnes.

Quelle est l’autonomie d’une charge ?

Une charge offre généralement une à deux heures d’autonomie, selon les conditions d’utilisation.

Le suivi autonome fonctionne-t-il dès la mise en service ?

L’édition EDU nécessite un développement sur mesure pour le suivi autonome.

NT SYS · ROBOTIQUE AGIBOT

Discutons de votre application.

Nous vous aidons à choisir le modèle, les équipements et les services adaptés.