Sprechen wir über Ihr Projekt ↗
D1-Vierbeiner

AGIBOT D1 MaxPro

Ein Schwerlast-Beinroboter für anspruchsvolle Nutzlasten und industrielle Außeneinsätze.

Kontaktieren Sie uns für Preisinformationen.

Verfügbarkeit und Konfiguration werden individuell vereinbart.

50 kgmaximale Dauernutzlast
2081 WhAkku
IP67Schutzart
−20…55 °CBetriebstemperatur
DIE PLATTFORM KENNENLERNEN

AGIBOT D1 MaxPro im Detail.

AGIBOT D1 MaxPro — Mobilität passend zum Einsatzort.

Mobilität passend zum Einsatzort.

Bei der Auswahl eines Vierbeiners sind Treppen, Steigungen, Oberflächen und Nutzlast zu berücksichtigen. D1-Modelle unterscheiden sich in Tragfähigkeit, Betriebsbedingungen und Erweiterungsmöglichkeiten.

Eine mobile Basis für Industrieausrüstung.

Industrielle D1-Plattformen können aufgabenspezifische Ausrüstung tragen. Die Auslegung von Halterungen, Stromversorgung und Datenverbindungen ist genauso wichtig wie die Wahl des Roboters.

Zum Tragen schwererer Ausrüstung gebaut · AGIBOT D1 MaxPro

Planen Sie den gesamten Ablauf.

Nutzlast, Gelände und Geschwindigkeit beeinflussen die Betriebszeit. Die Betriebsplanung umfasst auch den Ladeplatz, Akkuwechsel und die Aufgaben des Bedieners.

AGIBOT D1 MaxPro bei der Inspektion einer Solaranlage — Anwendungsillustration

Die Hardware erklärt.

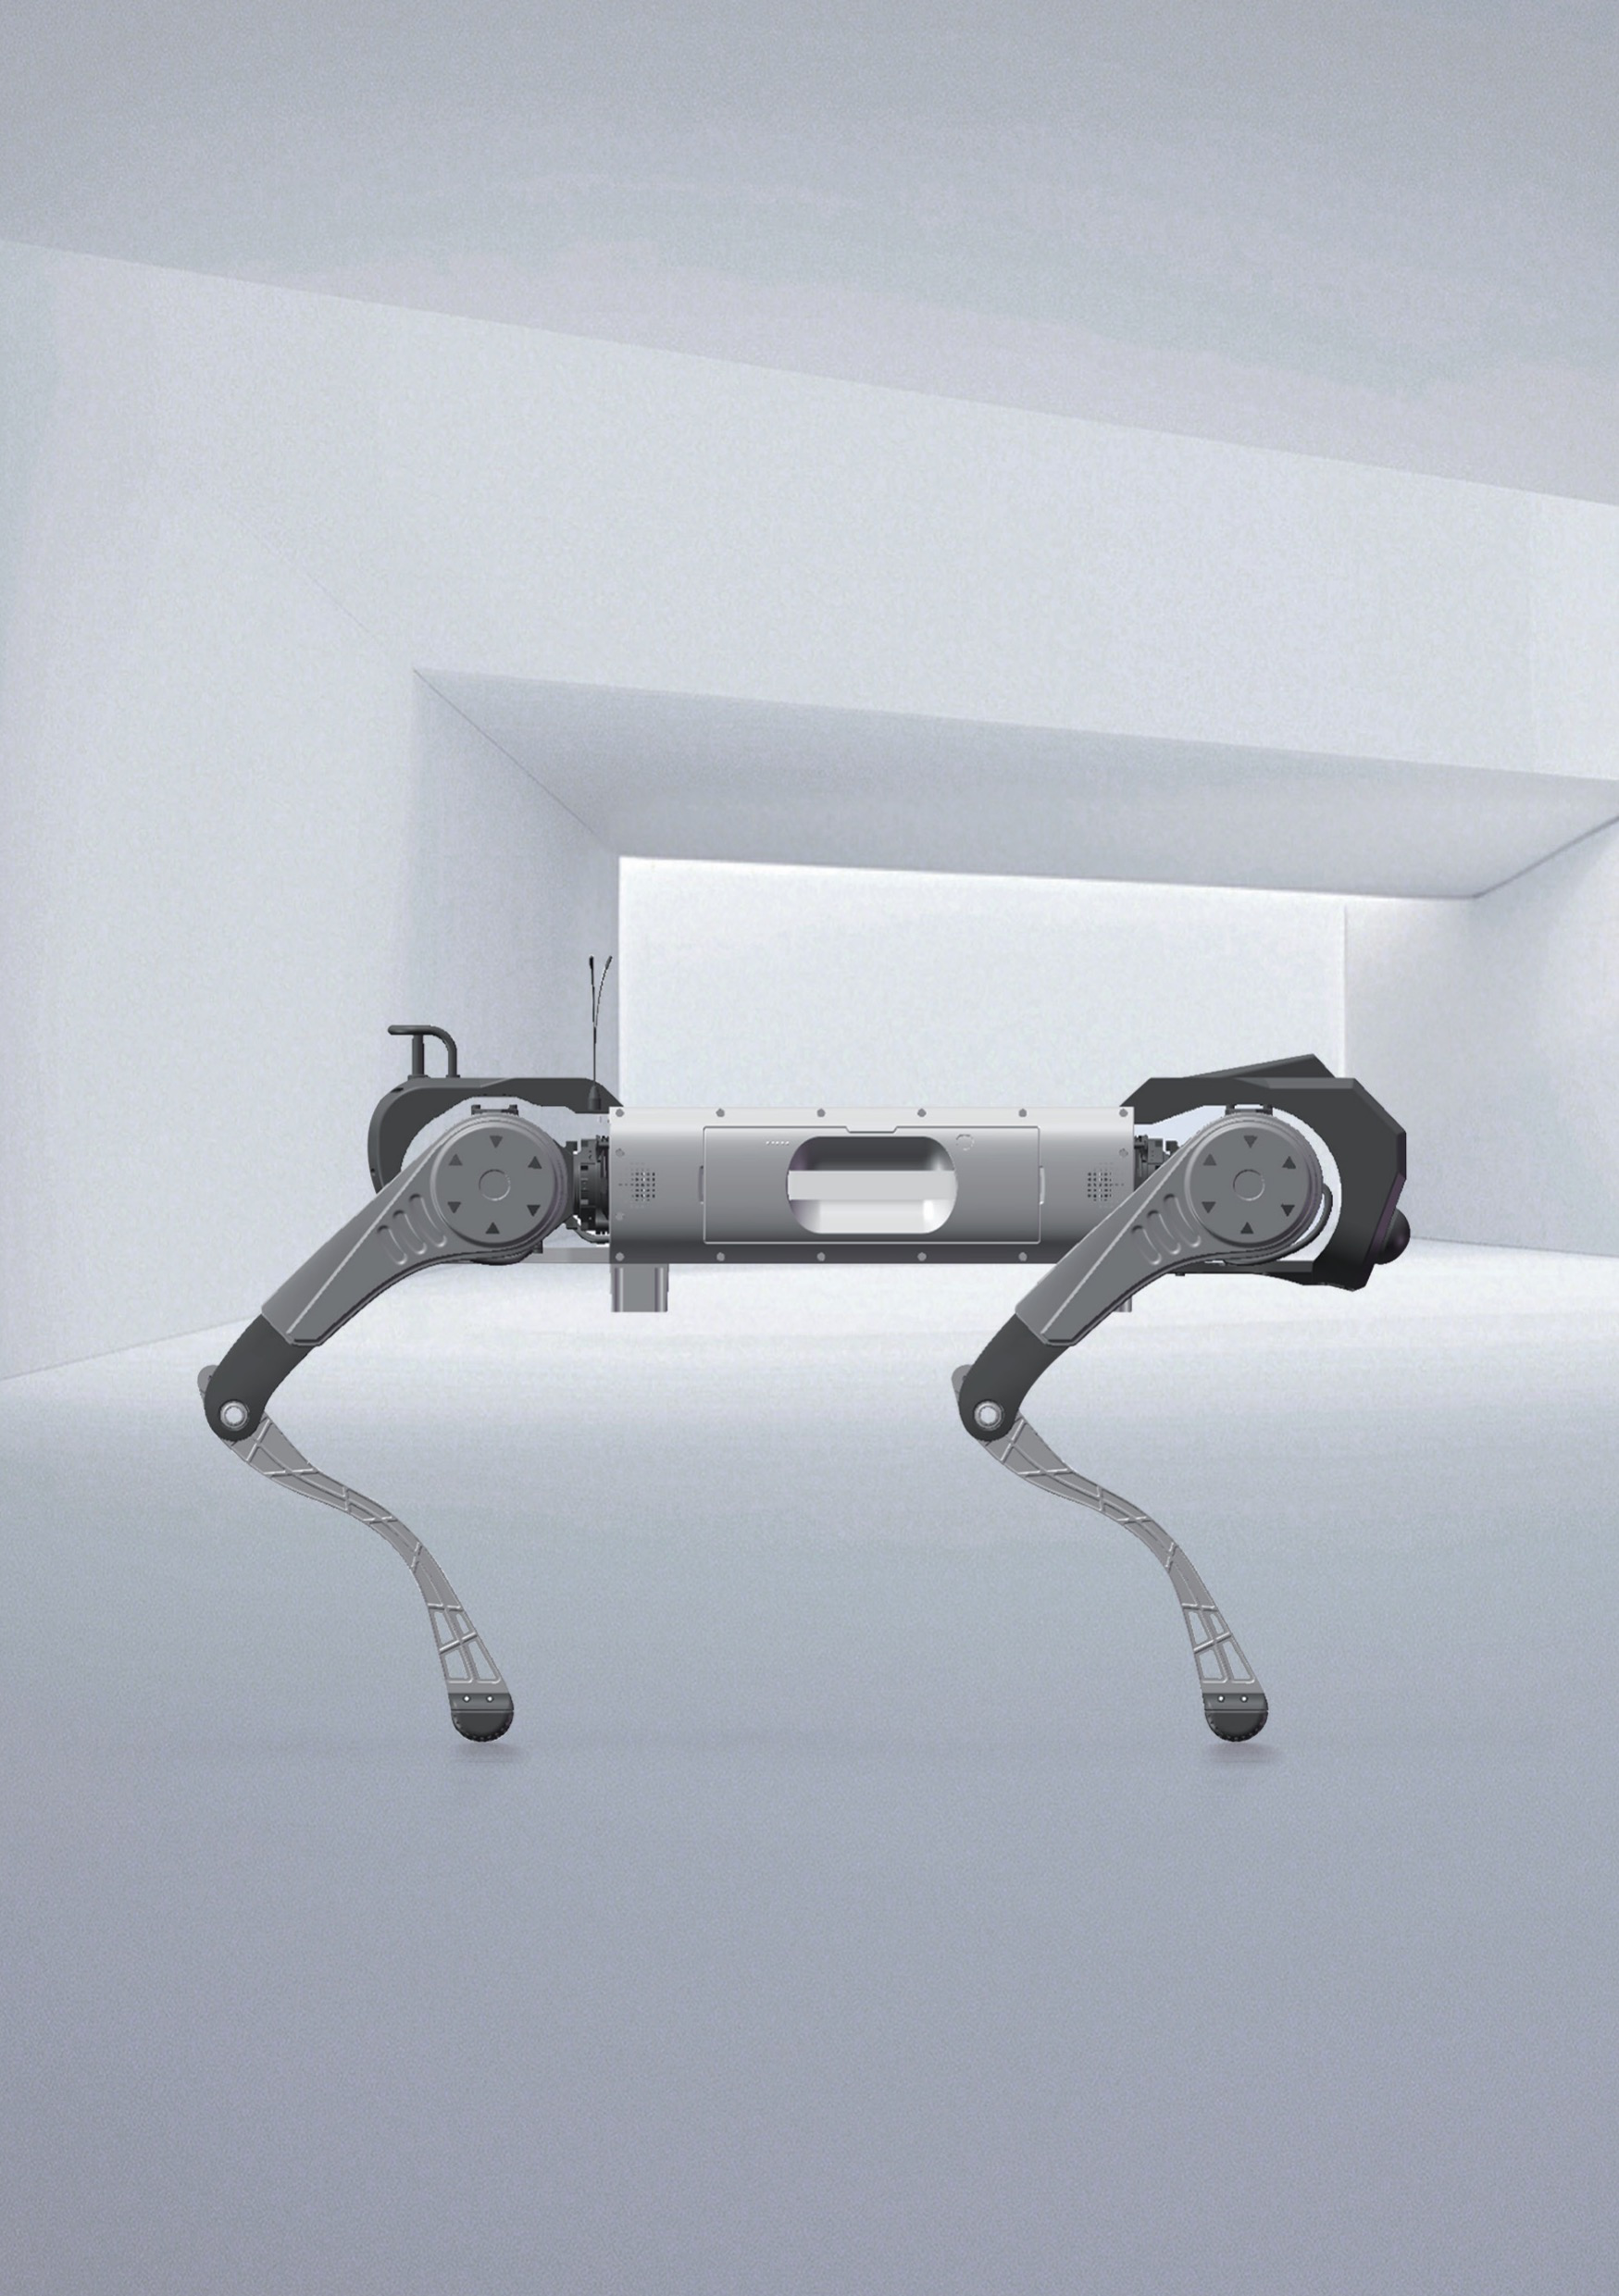
Seitenansicht

  1. Frontsensorik und Statusanzeige

    Vordere Sensoren liefern visuelle und räumliche Informationen; eine Statusanzeige gibt Rückmeldung.

  2. Optionales Folgemodul

    Ein separates optionales Modul unterstützt Folgeanwendungen.

  3. Funkantennen

    Eine 2.4-GHz-Funkantenne; Mobilfunkmodule für 4G/5G sind optional.

  4. Rückfahrkamera

    Eine nach hinten gerichtete Kamera zeigt den Bereich hinter dem Roboter.

  5. Akku und Anzeigen

    Ein austauschbares Akkumodul mit Ladezustandsanzeigen.

  6. Gelenkmotoren und Oberschenkelschutz

    Gelenkmotoren werden durch Schutzabdeckungen und Kühlventilatoren ergänzt.

  7. Unterschenkel und Füße

    Fußpolster an den Enden der Unterschenkel berühren den Boden.

  8. Unterbodenstütze und Ladeanschluss

    Unterbodenstütze und Ladeanschluss; die autonome Ladestation ist optional.

Ausstattungsübersicht

Bewegung und Mechanik

Gesamtzahl der Freiheitsgrade
12

Sensorik und Steuerung

LiDAR
1 vorderer Sensor mit 96 Kanälen
LiDAR-Abdeckung
360° × 90°; bis zu 120 m Erfassungsdurchmesser laut Hersteller
LiDAR-Genauigkeit
1.5 cm

Energie und Betrieb

Schutzart
IP67
Akku-Nennkapazität
45 ± 1 Ah
Akkuenergie
2081 Wh in der Herstellervorstellung
VOLLSTÄNDIGES DATENBLATT

Technische Daten.

Herstellerparameter und Messbedingungen, nach Themen geordnet.

Quelle: AGIBOT ↗

Abmessungen und Betriebsbedingungen

Materialien
Aluminiumlegierung und hochfester technischer Kunststoff
Abmessungen im Stehen (L × B × H)
1270 × 520 × 730 mm
Abmessungen im Liegen (L × B × H)
1360 × 570 × 300 mm
Gewicht einschließlich Akku
68 kg
Gesamtzahl der Freiheitsgrade
12
Freiheitsgrade je Bein
3
Alle technischen Daten anzeigenWeniger anzeigen
Betriebstemperatur
−20…55 °C
Schutzart
IP67
Wassertiefe
Bis zu 20 cm laut Herstellervorstellung

Basiert auf der vollständigen D1-MaxPro-Spezifikationstabelle des Herstellers samt Fußnoten. Der Wert von 3 m/s ist ein Laborergebnis vor Softwarebegrenzung; die tatsächliche Geschwindigkeitsgrenze des Produkts beträgt 2 m/s. Das mechanische Maximum von 300 Nm unterscheidet sich von den per Software zugelassenen 180 Nm.

Stromversorgung

Akku-Nennkapazität
45 ± 1 Ah
Akkuenergie
2081 Wh in der Herstellervorstellung
Ladezeit
ca. 4.5 Stunden, von 10% auf 90%
Laufzeit ohne Last
5.5 ± 0.5 Stunden laut Tabelle und zugehöriger Fußnote
Laufzeit mit 50 kg Nutzlast
Mindestens 2 Stunden
Reichweite ohne Last
21 ± 1 km
Reichweite bei voller Nutzlast
11 ± 1 km

Fortbewegungsleistung

Dauergehgeschwindigkeit
0–1.2 m/s
Maximale Betriebsgeschwindigkeit
2 m/s, gemäß sicherheitsbedingter Softwarebegrenzung des Herstellers
Spitzengeschwindigkeit im Labor
3 m/s vor Softwarebegrenzung; nicht die Betriebsgrenze des ausgelieferten Produkts
Nennnutzlast
50 kg
Kontinuierlich überwindbare Treppenstufenhöhe
30 cm
Maximale Steigung
45°
Grundlegende Bewegungsfunktionen
Stehen, Liegen, Dämpfungs- und Nullkraftmodus; Treppensteigen und Hindernisüberwindung
Selbstständiges Aufrichten nach einem Sturz
Vom Hersteller unterstützte Funktion

Gelenkspezifikationen

Maximales Gelenkdrehmoment
300 Nm mechanisches Maximum; per Software auf 180 Nm begrenzt
Bewegungsbereich des Körpergelenks
−45°…45°
Bewegungsbereich des Oberschenkelgelenks
−200°…20°
Bewegungsbereich des Unterschenkelgelenks
30°…160°

Sensoren

LiDAR
1 vorderer Sensor mit 96 Kanälen
LiDAR-Abdeckung
360° × 90°; bis zu 120 m Erfassungsdurchmesser laut Hersteller
LiDAR-Genauigkeit
1.5 cm
Weitwinkelkameras
1 vorne und 1 hinten; Industrieversion, 2 MP
Kamerasichtfeld
150° diagonal, 130° horizontal, 73° vertikal
Kamerabildrate
30 fps
IMU
1 Stück, vom Hersteller als Automotive-Grade-Ausführung bezeichnet

Rechenleistung, Software und Anschlüsse

Rechenmodul
117-TOPS-GPU und ARM-CPU
Echtzeit-Videoübertragung
Unterstützt
SDK-Protokolle
TCP und ROS
SDK-Architekturen
x86 und ARM
Kabellose Verbindungen
Wi-Fi 6.0, Bluetooth 5.2
Mobilfunknetz
Optionales 4G-Modul
Gigabit-Ethernet
3 Anschlüsse
Fast Ethernet
1 Anschluss, 100 Mbps
USB
2 × USB 3.0
Serieller Anschluss
Unterstützt
Stromausgänge
12 V, 24 V, 48 V; insgesamt bis zu 720 W
Direktes Akkuladen
Direktes Laden per Steckverbindung unterstützt

Zubehör

Adapter
Serienausstattung
Akku-Ladeanschluss
Serienausstattung
Fernbedienung
Integriertes Display und manueller Not-Halt
Maximale Fernsteuerungsreichweite
500 m, abhängig von der Umgebung
Autonome Ladestation
Optional

Die tatsächliche Leistung hängt von Umgebung, Last, Software und Konfiguration ab. Höchstwerte können sich auf unterschiedliche Testbedingungen beziehen und sind möglicherweise nicht gleichzeitig erreichbar.

LIEFERUNG & AUSSTATTUNG

Lieferumfang und Optionen.

Lieferumfang

  • Roboter und Akku in der gewählten Version
  • Ladegerät / Adapter und Steuerung gemäß Paketliste des Herstellers
  • Herstellerdokumentation und detaillierte Übergabeliste

Im Angebot zu vereinbaren

  • Zu installierende Sensoren und deren Halterungen.
  • Datenverbindung, Netzabdeckung und Fernüberwachung.
  • Anwendungssoftware, Berichte und Systemschnittstellen.
  • Ersatzstromversorgung und, sofern unterstützt, eine Ladestation.

Das bestätigte Angebot führt den tatsächlichen Lieferumfang und die Lizenzen einzeln auf. Abbildungen können optionales Zubehör zeigen.

Anwendungen.

Beispiele möglicher Einsätze. Erforderliche Entwicklung und Dienstleistungen werden für jedes Projekt vereinbart.

Bildung und Forschung · AGIBOT D1 MaxPro

Bildung und Forschung

Bewegungssteuerung, Sensorintegration und Experimente mit einer entwicklungsfähigen Konfiguration.

Industrielle Inspektion · AGIBOT D1 MaxPro

Industrielle Inspektion

Regelmäßige Routen und aufgabenspezifische Sensoren mit separater Integration.

Patrouillenprojekte · AGIBOT D1 MaxPro

Patrouillenprojekte

Fernüberwachung, Ereignisbearbeitung und ein durch einen Pilotversuch vor Ort entwickeltes System.

VOR DER AUSWAHL IHRER KONFIGURATION

Häufig gestellte Fragen.

Sind Kameras und Navigation enthalten?

Sensoren und autonome Funktionen sind nur enthalten, wenn sie ausdrücklich in der gewählten Konfiguration aufgeführt sind.

Was beeinflusst die tatsächliche Laufzeit?

Nutzlast, Geschwindigkeit, Gelände, Temperatur und Stromverbrauch des Zubehörs spielen eine Rolle. Validieren Sie die vorgesehene Route, statt sich allein auf Laborwerte zu verlassen.

Haben verwandte Modelle dieselben technischen Daten?

Nicht automatisch. Prüfen Sie die genaue Variante, die installierte Ausstattung und die zugehörige Spezifikation gemeinsam.

NT SYS · AGIBOT-ROBOTIK

Sprechen wir über Ihre Anwendung.

Wir helfen Ihnen, das passende Modell, die richtige Ausstattung und geeignete Dienstleistungen auszuwählen.