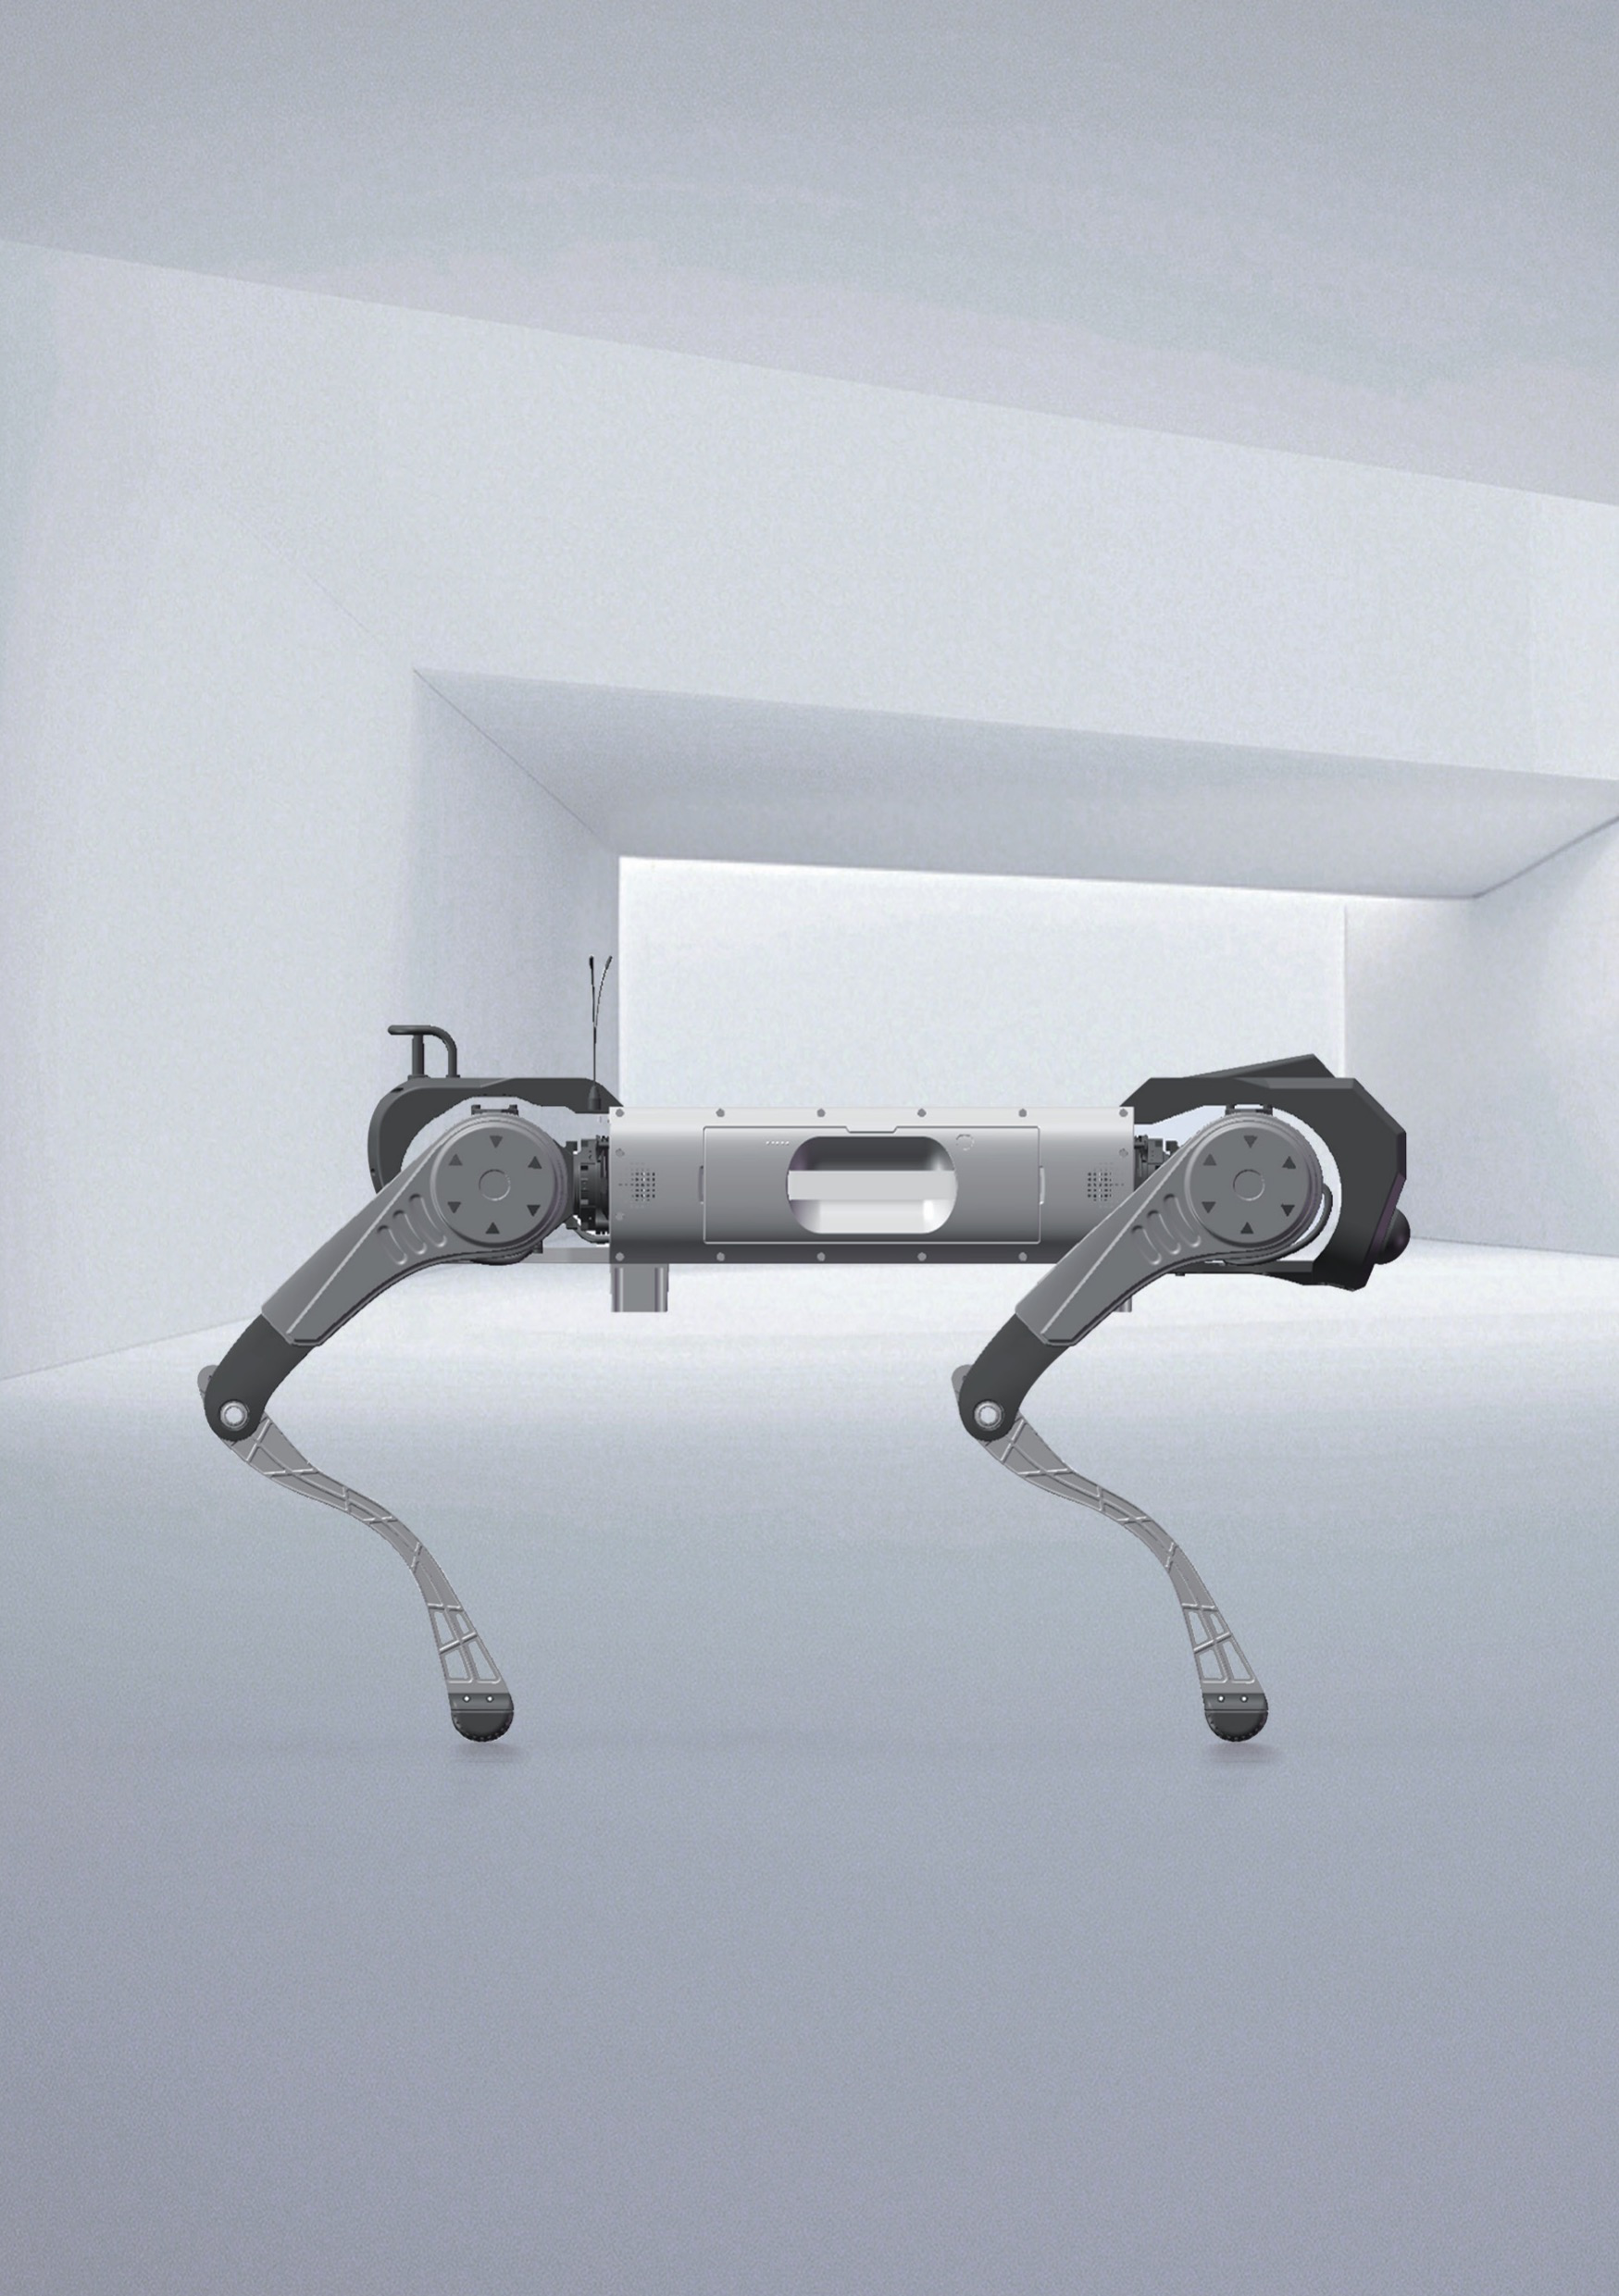
Une mobilité adaptée au site.
Choisir un quadrupède implique de tenir compte des escaliers, pentes, surfaces et charges utiles. Les modèles D1 diffèrent par leur capacité de charge, leurs conditions d’utilisation et leurs possibilités d’extension.
 Robotique
Les logiciels et équipements nécessaires à ces applications sont précisés dans le devis.
Un robot robuste sur pattes pour les charges exigeantes et les travaux industriels de terrain.
Contactez-nous pour connaître les tarifs.
La disponibilité et la configuration sont convenues au cas par cas.
Choisir un quadrupède implique de tenir compte des escaliers, pentes, surfaces et charges utiles. Les modèles D1 diffèrent par leur capacité de charge, leurs conditions d’utilisation et leurs possibilités d’extension.
Les plateformes industrielles D1 peuvent transporter des équipements dédiés à une tâche. La conception des fixations mécaniques, de l’alimentation et des connexions de données est aussi importante que le choix du robot.

La charge utile, le terrain et la vitesse influencent l’autonomie. La planification de l’exploitation couvre aussi le lieu de charge, les changements de batterie et les tâches de l’opérateur.

Les capteurs avant fournissent des informations visuelles et spatiales, avec un indicateur d’état pour le retour d’information.
Un module optionnel distinct permet les applications de suivi.
Une antenne radio 2.4 GHz ; les modules cellulaires 4G/5G sont optionnels.
Une caméra orientée vers l’arrière montre la zone derrière le robot.
Un module de batterie remplaçable avec indicateurs de niveau de charge.
Les moteurs articulaires sont complétés par des carters de protection et des ventilateurs de refroidissement.
Les patins à l’extrémité des segments inférieurs des pattes sont en contact avec le sol.
Support inférieur et connexion de charge ; la station de charge autonome est optionnelle.
Paramètres du fabricant et conditions de mesure, classés par thème.
Source : AGIBOT ↗
D’après le tableau complet des caractéristiques D1 MaxPro du fabricant et ses notes. La valeur de 3 m/s est un résultat de laboratoire avant limitation logicielle ; la limite de vitesse réelle du produit est de 2 m/s. Le maximum mécanique de 300 Nm diffère des 180 Nm autorisés par le logiciel.
Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.
Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.
Exemples d’usages possibles. Le développement et les services nécessaires sont convenus pour chaque projet.

Commande du mouvement, intégration de capteurs et expériences avec une configuration permettant le développement.

Parcours réguliers et capteurs dédiés à la tâche, avec intégration distincte.

Supervision à distance, gestion des événements et système développé au cours d’un pilote sur site.
Les capteurs et fonctions autonomes ne sont inclus que s’ils figurent explicitement dans la configuration choisie.
La charge utile, la vitesse, le terrain, la température et la consommation des accessoires comptent tous. Validez le parcours prévu plutôt que de vous fier uniquement aux valeurs de laboratoire.
Pas automatiquement. Vérifiez ensemble la variante exacte, les équipements installés et les caractéristiques correspondantes.
Données produit et images du fabricant : AGIBOT. Pour les solutions sur mesure, la référence décrit la plateforme de base.
Nous vous aidons à choisir le modèle, les équipements et les services adaptés.