Porozmawiajmy o Twoim projekcie ↗
Roboty czworonożne D1

AGIBOT D1 MaxPro

Wytrzymały robot kroczący do dużych obciążeń i przemysłowych prac terenowych.

Skontaktuj się z nami w sprawie ceny.

Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.

50 kgmaksymalny udźwig ciągły
2081 Whakumulator
IP67stopień ochrony
−20…55 °Ctemperatura pracy
POZNAJ PLATFORMĘ

Poznaj bliżej AGIBOT D1 MaxPro.

AGIBOT D1 MaxPro — Mobilność dopasowana do miejsca.

Mobilność dopasowana do miejsca.

Wybierając robota czworonożnego, należy uwzględnić schody, nachylenia, nawierzchnie i obciążenie. Modele D1 różnią się udźwigiem, warunkami pracy i możliwościami rozbudowy.

Mobilna baza dla wyposażenia przemysłowego.

Przemysłowe platformy D1 mogą przenosić wyposażenie do konkretnych zadań. Projektowanie mocowań mechanicznych, zasilania i połączeń danych jest równie ważne jak wybór robota.

Zaprojektowany do przenoszenia cięższego wyposażenia · AGIBOT D1 MaxPro

Zaplanuj cały proces pracy.

Obciążenie, teren i prędkość wpływają na czas pracy. Planowanie eksploatacji obejmuje także miejsce ładowania, wymianę akumulatorów i zadania operatora.

AGIBOT D1 MaxPro kontroluje instalację fotowoltaiczną — ilustracja zastosowania

Sprzęt w szczegółach.

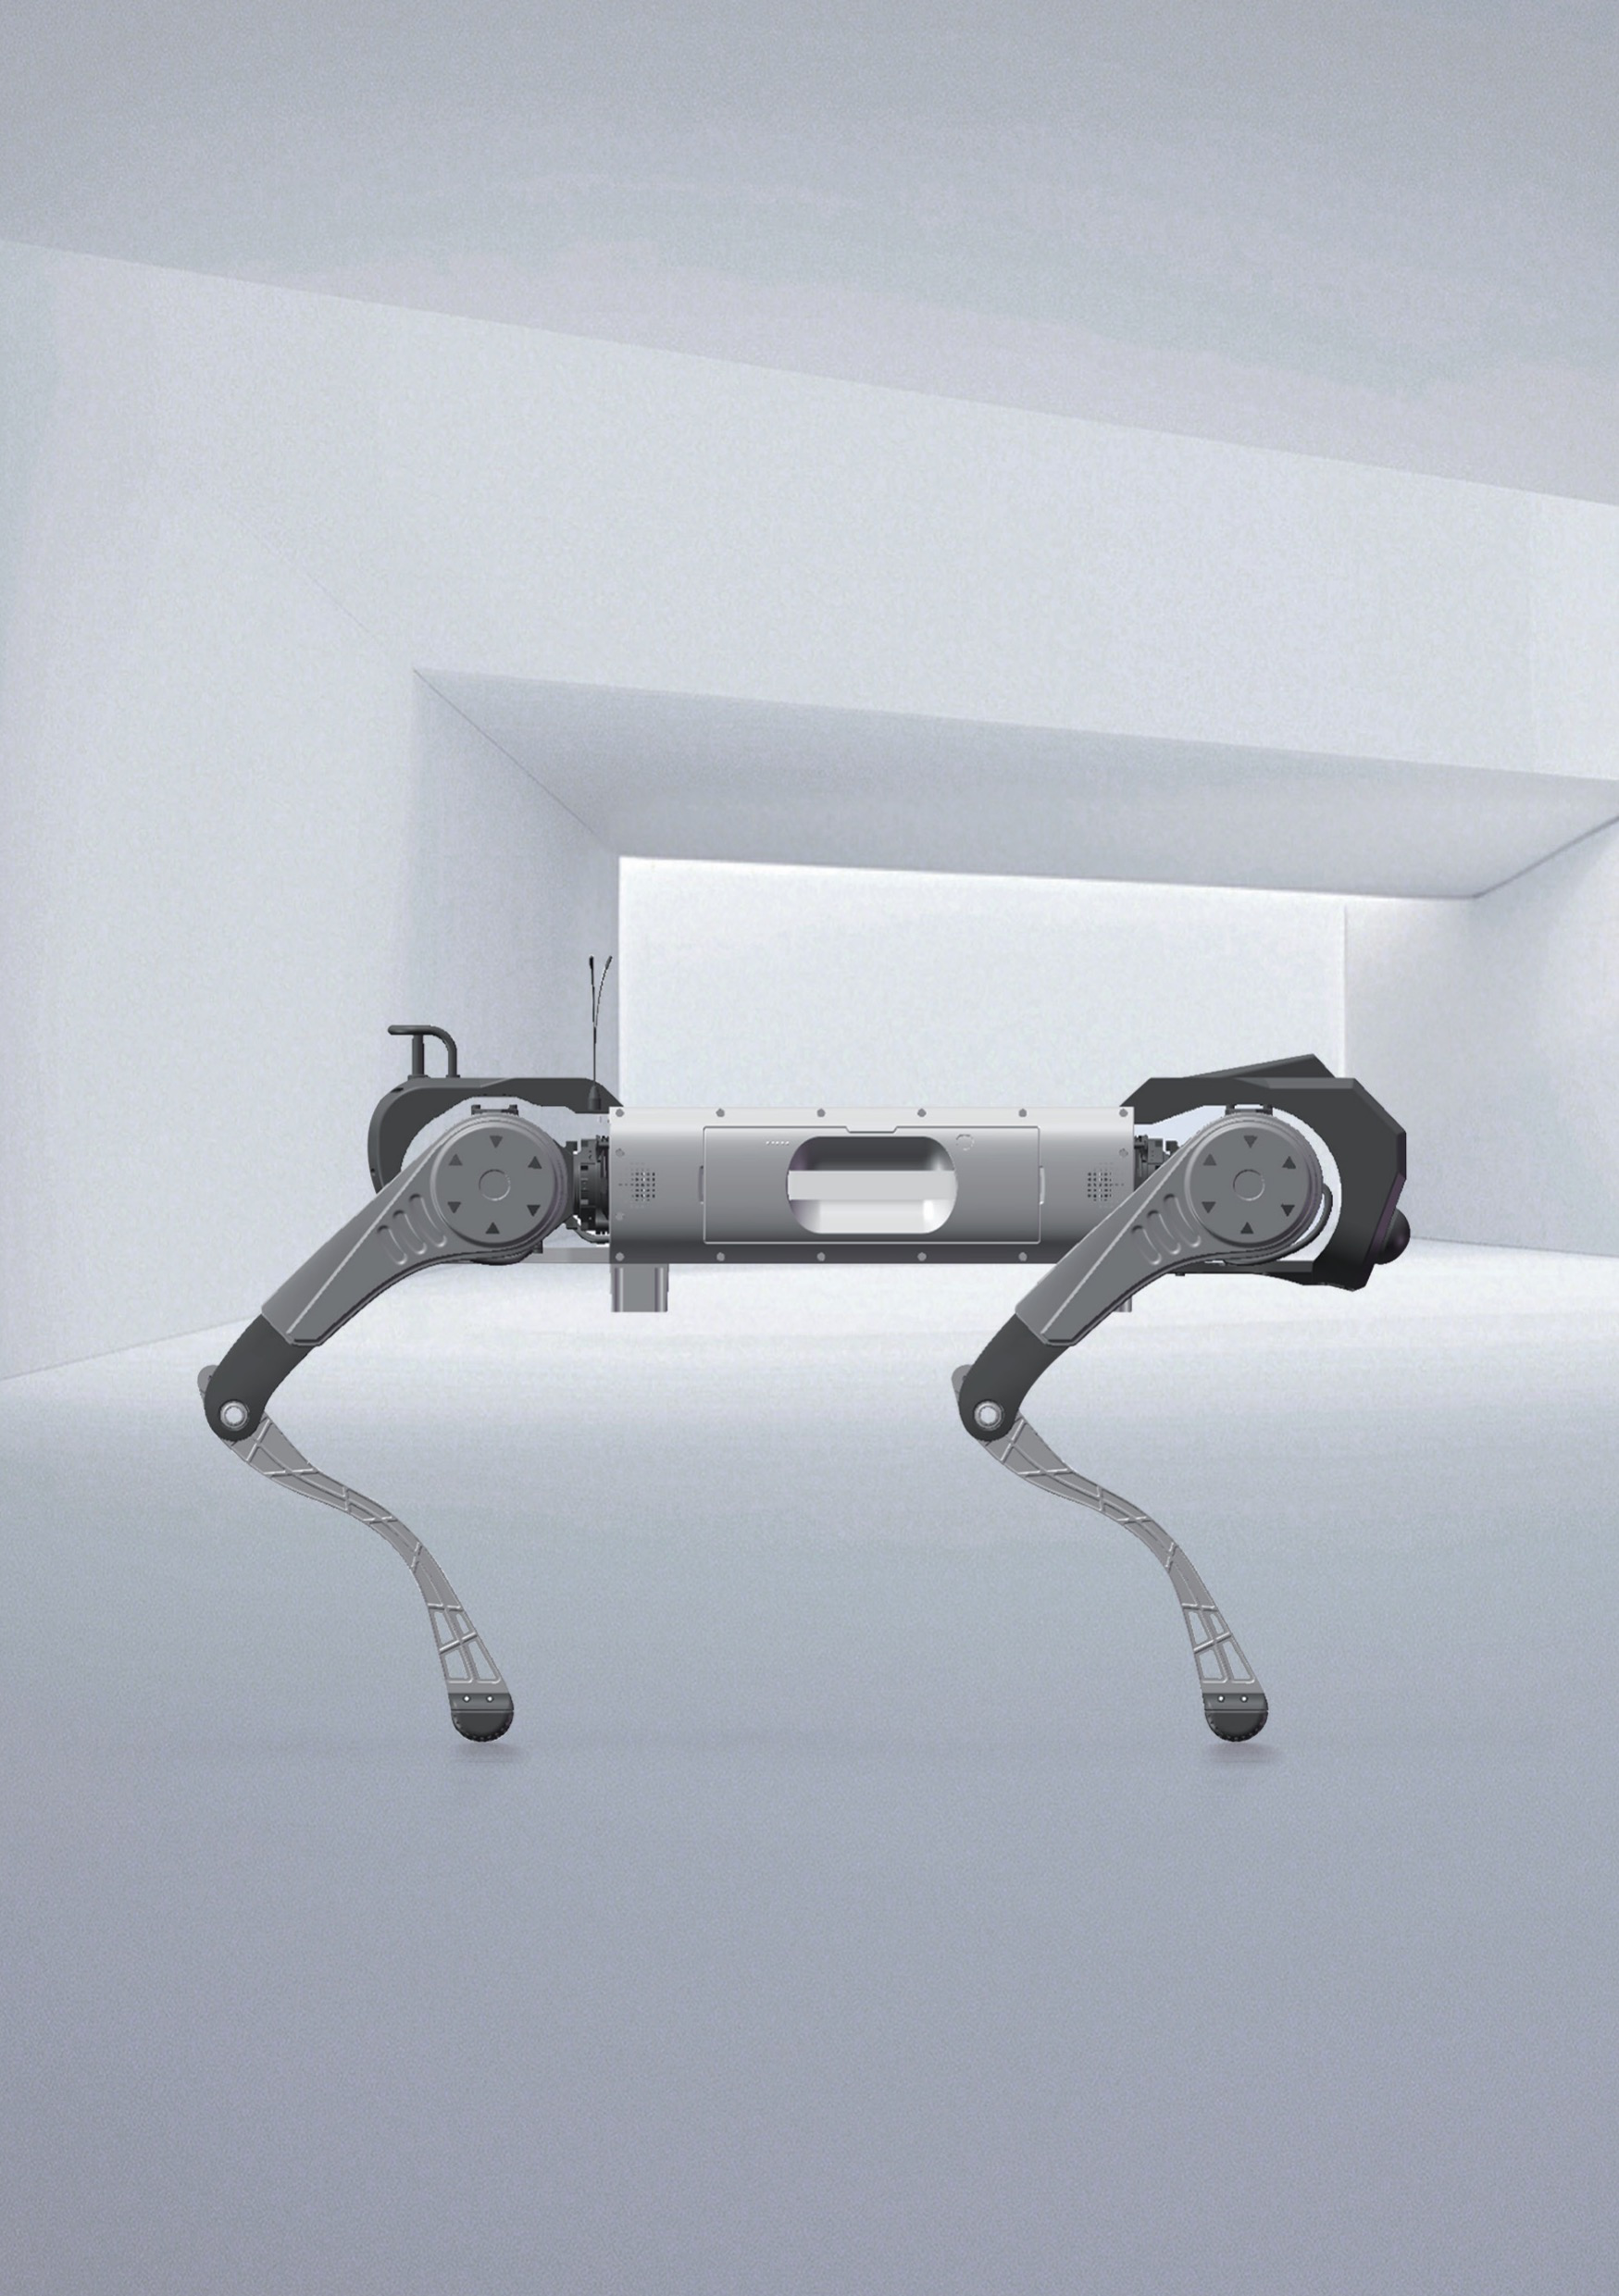
Widok z boku

  1. Przednia percepcja i sygnalizacja stanu

    Przednie czujniki dostarczają informacji wizualnych i przestrzennych, a wskaźnik stanu zapewnia informację zwrotną.

  2. Opcjonalny moduł podążania

    Odrębny opcjonalny moduł obsługuje zastosowania podążania.

  3. Anteny bezprzewodowe

    Antena radiowa 2.4 GHz; moduły komórkowe 4G/5G są opcjonalne.

  4. Kamera tylna

    Kamera skierowana do tyłu pokazuje obszar za robotem.

  5. Akumulator i wskaźniki

    Wymienny moduł akumulatora ze wskaźnikami poziomu naładowania.

  6. Silniki przegubów i osłony ud

    Silniki przegubów uzupełniają osłony ochronne i wentylatory chłodzące.

  7. Podudzia i stopy

    Podkładki stóp na końcach podudzi stykają się z podłożem.

  8. Podpora pod korpusem i złącze ładowania

    Podpora pod korpusem i złącze ładowania; autonomiczna stacja dokująca do ładowania jest opcjonalna.

Przegląd wyposażenia

Ruch i mechanika

Łączna liczba stopni swobody
12

Percepcja i sterowanie

LiDAR
1 przedni czujnik 96-kanałowy
Pokrycie LiDAR
360° × 90°; średnica obszaru detekcji do 120 m według producenta
Dokładność LiDAR
1.5 cm

Zasilanie i eksploatacja

Stopień ochrony
IP67
Znamionowa pojemność akumulatora
45 ± 1 Ah
Energia akumulatora
2081 Wh w prezentacji producenta
PEŁNA KARTA DANYCH

Specyfikacja techniczna.

Parametry producenta i warunki pomiaru uporządkowane tematycznie.

Źródło: AGIBOT ↗

Wymiary i warunki pracy

Materiały
Stop aluminium i wytrzymałe tworzywo konstrukcyjne
Wymiary w pozycji stojącej (dł. × szer. × wys.)
1270 × 520 × 730 mm
Wymiary w pozycji leżącej (dł. × szer. × wys.)
1360 × 570 × 300 mm
Masa z akumulatorem
68 kg
Łączna liczba stopni swobody
12
Stopnie swobody każdej nogi
3
Pokaż pełną specyfikację technicznąPokaż mniej
Temperatura pracy
−20…55 °C
Stopień ochrony
IP67
Głębokość wody
Do 20 cm według prezentacji producenta

Na podstawie pełnej tabeli specyfikacji D1 MaxPro producenta i przypisów. Wartość 3 m/s to wynik laboratoryjny przed ograniczeniem programowym; rzeczywisty limit prędkości produktu wynosi 2 m/s. Mechaniczne maksimum 300 Nm różni się od dopuszczonych programowo 180 Nm.

Zasilanie

Znamionowa pojemność akumulatora
45 ± 1 Ah
Energia akumulatora
2081 Wh w prezentacji producenta
Czas ładowania
ok. 4.5 godziny, od 10% do 90%
Czas pracy bez obciążenia
5.5 ± 0.5 godziny według tabeli i przypisu
Czas pracy z obciążeniem 50 kg
Co najmniej 2 godziny
Zasięg bez obciążenia
21 ± 1 km
Zasięg przy pełnym obciążeniu
11 ± 1 km

Możliwości lokomocyjne

Prędkość ciągłego chodu
0–1.2 m/s
Maksymalna prędkość robocza
2 m/s zgodnie z programowym ograniczeniem bezpieczeństwa producenta
Szczytowa prędkość laboratoryjna
3 m/s przed ograniczeniem programowym; nie jest to limit roboczy dostarczanego produktu
Udźwig znamionowy
50 kg
Wysokość stopni przy ciągłym wchodzeniu po schodach
30 cm
Maksymalne nachylenie
45°
Podstawowe funkcje ruchowe
Stanie, leżenie, tryb tłumienia i tryb zerowej siły; wchodzenie po schodach i pokonywanie przeszkód
Samodzielne podnoszenie się po upadku
Funkcja wspierana przez producenta

Parametry przegubów

Maksymalny moment obrotowy przegubu
Mechaniczne maksimum 300 Nm; programowo ograniczone do 180 Nm
Zakres ruchu przegubu przy korpusie
−45°…45°
Zakres ruchu przegubu udowego
−200°…20°
Zakres ruchu przegubu podudzia
30°…160°

Czujniki

LiDAR
1 przedni czujnik 96-kanałowy
Pokrycie LiDAR
360° × 90°; średnica obszaru detekcji do 120 m według producenta
Dokładność LiDAR
1.5 cm
Kamery szerokokątne
1 przednia i 1 tylna; wersja przemysłowa, 2 MP
Pole widzenia kamery
150° po przekątnej, 130° w poziomie, 73° w pionie
Liczba klatek kamery na sekundę
30 fps
IMU
1 sztuka, wersja klasy motoryzacyjnej według producenta

Układy obliczeniowe, oprogramowanie i złącza

Moduł obliczeniowy
GPU 117 TOPS i procesor ARM
Transmisja wideo w czasie rzeczywistym
Obsługiwane
Protokoły SDK
TCP i ROS
Architektury SDK
x86 i ARM
Łączność bezprzewodowa
Wi-Fi 6.0, Bluetooth 5.2
Sieć komórkowa
Opcjonalny moduł 4G
Gigabit Ethernet
3 porty
Fast Ethernet
1 port, 100 Mbps
USB
2 × USB 3.0
Port szeregowy
Obsługiwane
Wyjścia zasilania
12 V, 24 V, 48 V; łącznie do 720 W
Bezpośrednie ładowanie akumulatora
Obsługa bezpośredniego ładowania przez podłączenie

Akcesoria

Adapter
Wyposażenie standardowe
Złącze ładowania akumulatora
Wyposażenie standardowe
Pilot zdalnego sterowania
Wbudowany wyświetlacz i ręczne zatrzymanie awaryjne
Maksymalny zasięg zdalnego sterowania
500 m zależnie od otoczenia
Autonomiczna stacja ładowania
Opcjonalnie

Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.

DOSTAWA I WYPOSAŻENIE

Zawartość zestawu i opcje.

Zawartość zestawu

  • Robot i akumulator w wybranej wersji
  • Ładowarka / zasilacz i kontroler zgodnie z listą wyposażenia producenta
  • Dokumentacja producenta i szczegółowa lista przekazania

Do uzgodnienia w ofercie

  • Czujniki do zamontowania i ich konstrukcje mocujące.
  • Połączenie danych, zasięg sieci i zdalny nadzór.
  • Oprogramowanie aplikacyjne, raporty i interfejsy systemowe.
  • Zapasowe zasilanie oraz, jeśli jest obsługiwana, stacja dokująca do ładowania.

Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.

Zastosowania.

Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.

Edukacja i badania · AGIBOT D1 MaxPro

Edukacja i badania

Sterowanie ruchem, integracja czujników i eksperymenty z konfiguracją umożliwiającą prace rozwojowe.

Inspekcja przemysłowa · AGIBOT D1 MaxPro

Inspekcja przemysłowa

Regularne trasy i czujniki do konkretnych zadań, z odrębną integracją.

Projekty patrolowe · AGIBOT D1 MaxPro

Projekty patrolowe

Zdalny nadzór, obsługa zdarzeń i system opracowany w ramach pilotażu na miejscu.

ZANIM WYBIERZESZ KONFIGURACJĘ

Najczęstsze pytania.

Czy kamery i nawigacja są w zestawie?

Czujniki i funkcje autonomiczne są uwzględnione tylko wtedy, gdy zostały wyraźnie wymienione w wybranej konfiguracji.

Co wpływa na rzeczywisty czas pracy?

Znaczenie mają obciążenie, prędkość, teren, temperatura i pobór energii przez akcesoria. Zweryfikuj planowaną trasę, zamiast polegać wyłącznie na danych laboratoryjnych.

Czy powiązane modele mają takie same parametry?

Nie automatycznie. Sprawdź łącznie dokładny wariant, zamontowane wyposażenie i odpowiadającą im specyfikację.

NT SYS · ROBOTYKA AGIBOT

Porozmawiajmy o Twoim zastosowaniu.

Pomagamy wybrać odpowiedni model, wyposażenie i usługi.