Greifen passend zum Objekt.
Die Auswahl des Endeffektors beginnt bei Größe, Material, Gewicht und erforderlicher Bewegung des Objekts. Berücksichtigen Sie bei der Berechnung der gesamten Armlast auch das Eigengewicht der Hand oder des Greifers.

 Robotik
Herstellerabbildungen können optionale Ausstattung zeigen. Das Angebot legt die gelieferte Konfiguration fest.
Ein adaptiver Greifer zur Handhabung unterschiedlich geformter Objekte auf einer kompatiblen Roboterplattform.
Kontaktieren Sie uns für Preisinformationen.
Verfügbarkeit und Konfiguration werden individuell vereinbart.
Die Auswahl des Endeffektors beginnt bei Größe, Material, Gewicht und erforderlicher Bewegung des Objekts. Berücksichtigen Sie bei der Berechnung der gesamten Armlast auch das Eigengewicht der Hand oder des Greifers.
Kraftregelung hilft, den Griff an die Anwendung anzupassen. Die Steuerungsmodi der Hand werden für Objekt und Aufgabe gewählt; taktile Rückmeldung ist nur bei der mit entsprechenden Sensoren ausgestatteten Variante verfügbar.

Erfolgreiches Greifen erfordert neben mechanischer Integration auch Kalibrierung und Steuerungseinstellungen. Prototypentests mit den tatsächlichen Objekten prüfen Griffstabilität und verfügbaren Bewegungsumfang.

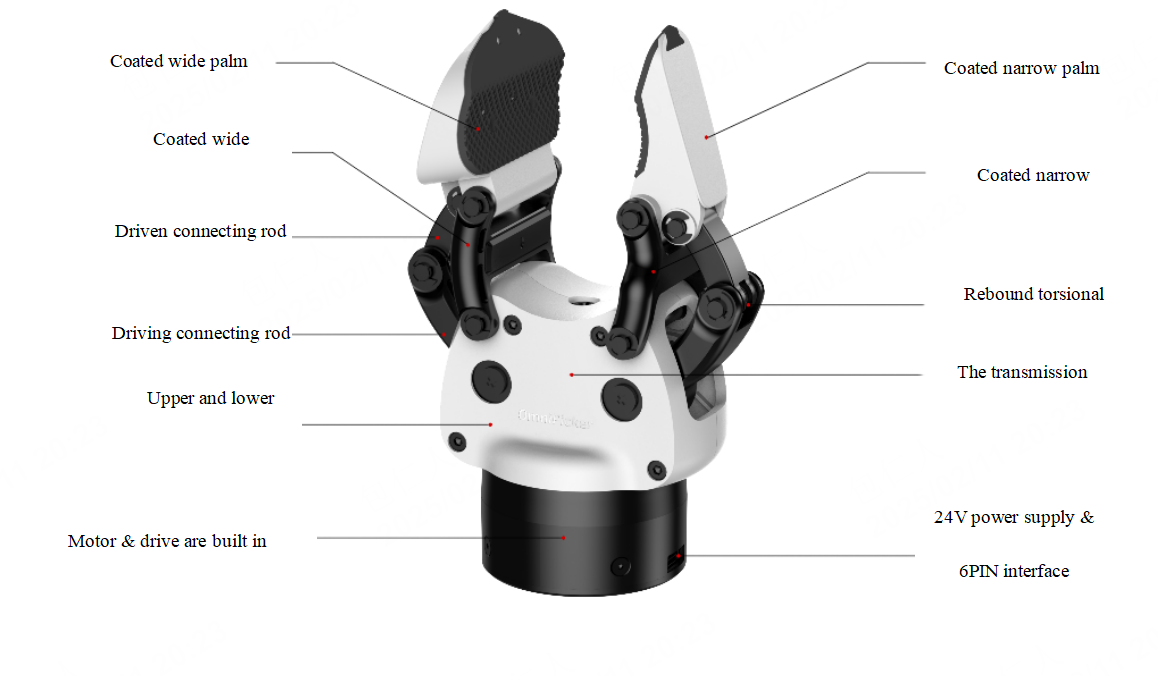
Die gepolsterte Kontaktfläche am breiten Finger stützt das Objekt.
Der schmalere Finger schließt sich an der gegenüberliegenden Seite des Objekts.
Antreibende und angetriebene Koppelstangen koordinieren die Fingerbewegung.
Eine Torsionsfeder am Gelenk unterstützt die Rückstellung des Mechanismus.
Das interne Getriebe überträgt die Motorbewegung auf die Finger.
Der Motor und sein Antrieb sind in das untere Gehäuse integriert.
Eine 24-V-Versorgung und eine sechspolige Schnittstelle an der Basis.
Herstellerparameter und Messbedingungen, nach Themen geordnet.
Quelle: AGIBOT ↗
Öffentliche AGIBOT-Komponentendaten für den 0.43 kg schweren OmniPicker, nicht den neueren 600 g schweren OmniPicker 3. Adapter und gelieferte Version müssen bestätigt werden; 30 N Greifkraft entsprechen nicht einer in kg ausgedrückten Roboterarmtraglast.
Die tatsächliche Leistung hängt von Umgebung, Last, Software und Konfiguration ab. Höchstwerte können sich auf unterschiedliche Testbedingungen beziehen und sind möglicherweise nicht gleichzeitig erreichbar.
Das bestätigte Angebot führt den tatsächlichen Lieferumfang und die Lizenzen einzeln auf. Abbildungen können optionales Zubehör zeigen.
Beispiele möglicher Einsätze. Erforderliche Entwicklung und Dienstleistungen werden für jedes Projekt vereinbart.

Gesten und Handbewegungen auf einer kompatiblen Roboterplattform.

Erforschen Sie Greifstrategien und Sensorrückmeldungen.

Objekthandhabung mit Roboterarm, passendem Adapter und Steuerung.
Mechanische Montage, elektrische Versorgung und Softwaresteuerung müssen kompatibel sein. Prüfen Sie Adapter und Steuerungsintegration für den Trägerroboter.
Nein. Die nutzbare Traglast ergibt sich aus dem Zusammenspiel von Arm, Adapter, Endeffektor und der jeweiligen Greifposition.
Nicht automatisch. Prüfen Sie die genaue Variante, die installierte Ausstattung und die zugehörige Spezifikation gemeinsam.
Produktdaten und Herstellerbilder: AGIBOT. Bei individuellen Lösungspaketen beschreibt die Referenz die Basisplattform.
Wir helfen Ihnen, das passende Modell, die richtige Ausstattung und geeignete Dienstleistungen auszuwählen.