Hvatanje prilagođeno predmetu.
Odabir završnog alata počinje veličinom, materijalom, masom i potrebnim kretanjem predmeta. Pri izračunu ukupnog opterećenja ruke uključite i masu same šake ili hvataljke.

 Robotika
Ilustracije proizvođača mogu prikazivati dodatnu opremu. Ponuda određuje isporučenu konfiguraciju.
Prilagodljiva hvataljka za rukovanje predmetima različitih oblika na kompatibilnoj robotskoj platformi.
Za cijenu nam se obratite.
Cijenu, dostupnost, konfiguraciju i uvjete isporuke u Hrvatsku potvrđujemo u individualnoj ponudi.
Odabir završnog alata počinje veličinom, materijalom, masom i potrebnim kretanjem predmeta. Pri izračunu ukupnog opterećenja ruke uključite i masu same šake ili hvataljke.
Upravljanje silom pomaže prilagoditi hvat primjeni. Načini upravljanja šakom odabiru se prema predmetu i zadatku; taktilne povratne informacije dostupne su samo u varijanti s odgovarajućim senzorima.

Uspješno hvatanje uz mehaničku integraciju zahtijeva kalibraciju i postavke upravljanja. Izrada prototipa sa stvarnim predmetima provjerava stabilnost hvata i dostupan raspon pokreta.

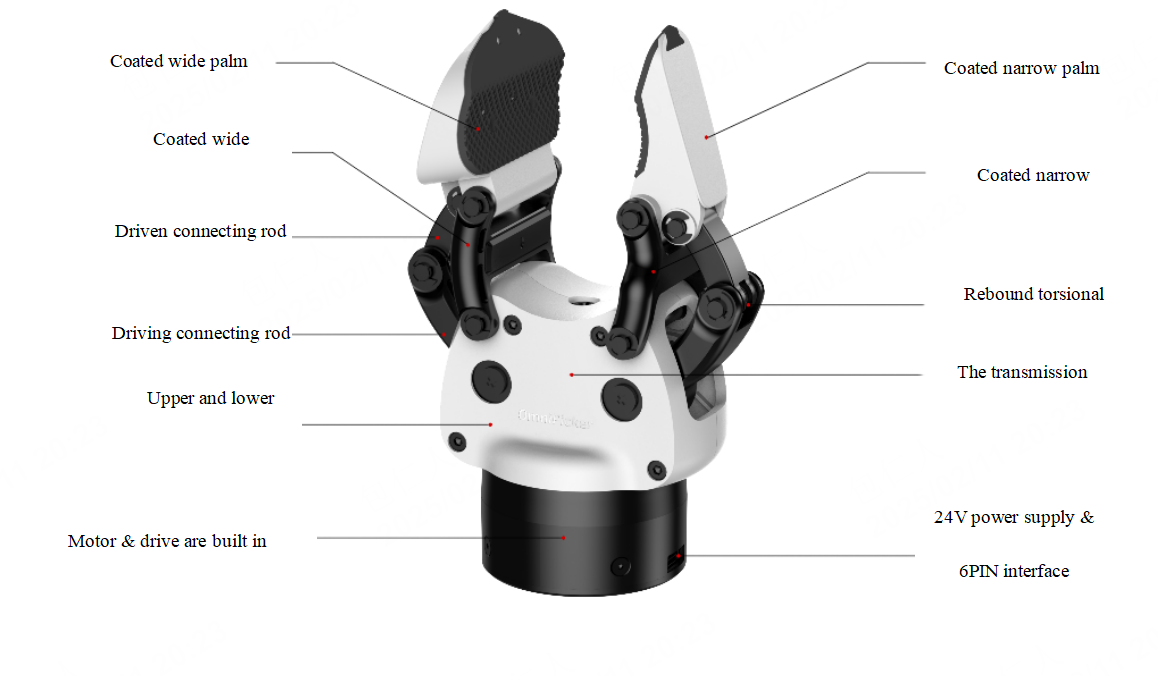
Obložena kontaktna površina širokog prsta podupire predmet.
Uži prst zatvara se uz suprotnu stranu predmeta.
Pogonske i gonjene spojne poluge koordiniraju kretanje prstiju.
Torzijska opruga u zglobu pomaže povratku mehanizma.
Unutarnji prijenos prenosi kretanje motora na prste.
Motor i njegov pogon integrirani su u donje kućište.
Napajanje od 24 V i sučelje sa šest kontakata na bazi.
Specifikacije proizvođača i uvjeti mjerenja, razvrstani po temama.
Izvor: AGIBOT ↗
Javni podaci komponente AGIBOT za OmniPicker mase 0,43 kg, a ne za noviji OmniPicker 3 mase 600 g. Adapter i isporučenu izvedbu treba potvrditi; sila hvatanja od 30 N nije jednaka nosivosti robotske ruke izraženoj u kg.
Stvarne performanse ovise o okruženju, opterećenju, softveru i konfiguraciji. Najveće vrijednosti mogu se odnositi na različite uvjete ispitivanja i možda se ne mogu postići istodobno.
Potvrđena ponuda pojedinačno navodi opremu i licence uključene u isporuku. Ilustracije mogu prikazivati dodatnu opremu.
Primjeri mogućih primjena. Potreban razvoj i usluge dogovaraju se za svaki projekt.

Geste i pokreti šake na kompatibilnoj robotskoj platformi.

Istražite strategije hvatanja i povratne informacije senzora.

Rukovanje predmetima uz robotsku ruku, odgovarajući adapter i upravljač.
Mehanička montaža, električno napajanje i softversko upravljanje moraju biti kompatibilni. Provjerite adaptere i integraciju upravljanja za matični robot.
Ne. Upotrebljivo opterećenje ovisi zajedno o ruci, adapteru, završnom alatu i određenom hvatu.
Ne automatski. Zajedno provjerite točnu varijantu, ugrađenu opremu i pripadajuću specifikaciju.
Podaci o proizvodima i slike proizvođača: AGIBOT. Za prilagođene pakete rješenja izvor opisuje osnovnu platformu.
Pomažemo pri odabiru odgovarajućeg modela, opreme i usluga.