Prijemanje, prilagojeno predmetu.
Izbira končnega efektorja se začne z velikostjo, materialom, maso in zahtevanim gibanjem predmeta. Pri izračunu skupne obremenitve roke upoštevajte tudi maso dlani ali prijemala.

 Robotika
Ilustracije proizvajalca lahko prikazujejo izbirno opremo. Dobavljeno konfiguracijo določa ponudba.
Prilagodljivo prijemalo za ravnanje s predmeti različnih oblik na združljivi robotski platformi.
Za ceno nas kontaktirajte.
Ceno, razpoložljivost, konfiguracijo in pogoje dobave v Slovenijo potrdimo v individualni ponudbi.
Izbira končnega efektorja se začne z velikostjo, materialom, maso in zahtevanim gibanjem predmeta. Pri izračunu skupne obremenitve roke upoštevajte tudi maso dlani ali prijemala.
Krmiljenje sile pomaga prilagoditi prijem uporabi. Načine upravljanja dlani izberemo glede na predmet in nalogo; taktilne povratne informacije so na voljo samo pri različici z ustreznimi senzorji.

Uspešno prijemanje poleg mehanske integracije zahteva umerjanje in nastavitve upravljanja. Izdelava prototipa z dejanskimi predmeti preveri stabilnost prijema in razpoložljivo območje gibanja.

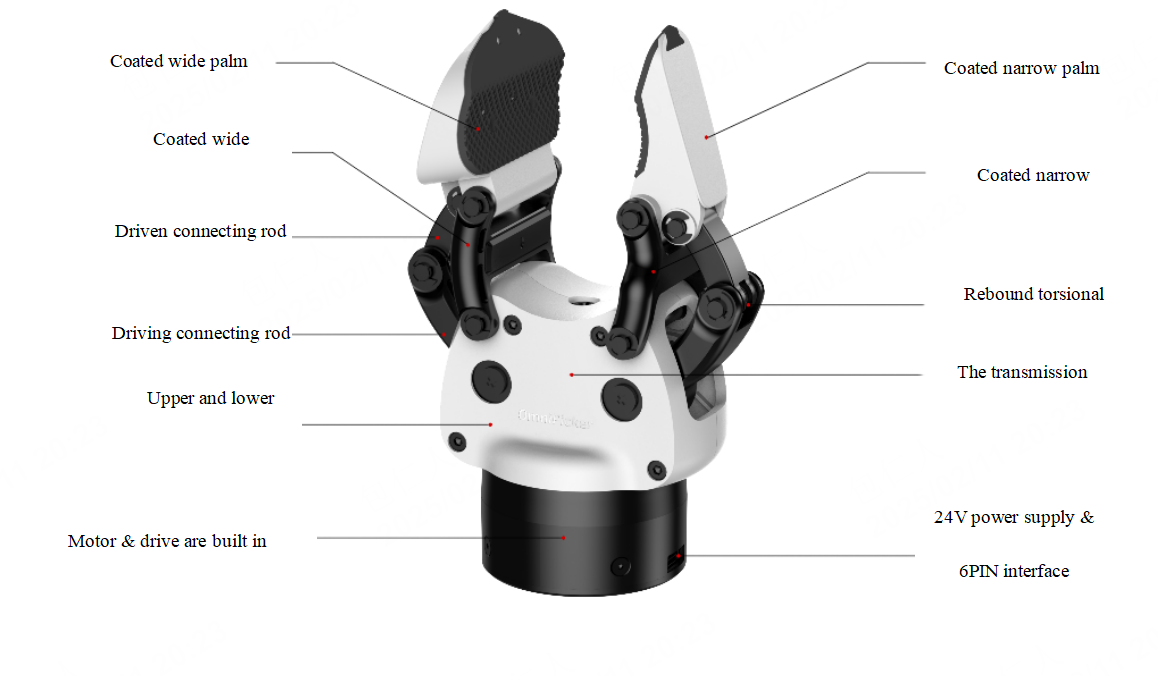
Obložena stična površina širokega prsta podpira predmet.
Ožji prst se zapre ob nasprotni strani predmeta.
Pogonske in gnane povezovalne palice usklajujejo gibanje prstov.
Torzijska vzmet v sklepu pomaga vrniti mehanizem v izhodiščni položaj.
Notranji prenos prenaša gibanje motorja na prste.
Motor in njegov pogon sta vgrajena v spodnje ohišje.
Napajanje 24 V in šestpolni vmesnik na osnovi.
Parametri proizvajalca in merilni pogoji, razvrščeni po temah.
Vir: AGIBOT ↗
Javni podatki AGIBOT za komponento OmniPicker z maso 0.43 kg, ne za novejši OmniPicker 3 z maso 600 g. Adapter in dobavljeno različico je treba potrditi; sila prijema 30 N ni enakovredna nosilnosti robotske roke, izraženi v kg.
Dejanska zmogljivost je odvisna od okolja, obremenitve, programske opreme in konfiguracije. Največje vrednosti lahko veljajo za različne preizkusne pogoje in morda niso dosegljive hkrati.
Potrjena ponudba podrobno navaja dejansko vsebino dobave in licence. Ilustracije lahko prikazujejo izbirno dodatno opremo.
Primeri možnih uporab. Potrebni razvoj in storitve dogovorimo za vsak projekt.

Kretnje in gibi dlani na združljivi robotski platformi.

Raziščite strategije prijemanja in povratne informacije senzorjev.

Ravnanje s predmeti z robotsko roko, ustreznim adapterjem in krmilnikom.
Mehanska pritrditev, električno napajanje in programsko upravljanje morajo biti združljivi. Preverite adapterje in integracijo upravljanja za gostiteljskega robota.
Ne. Dovoljena obremenitev je odvisna od robotske roke, adapterja, končnega efektorja in načina prijema, ki jih je treba obravnavati skupaj.
Ne samodejno. Skupaj preverite točno različico, nameščeno opremo in pripadajoče specifikacije.
Podatki o izdelku in slike proizvajalca: AGIBOT. Pri prilagojenih paketih rešitev vir opisuje osnovno platformo.
Pomagamo izbrati ustrezen model, opremo in storitve.