Chwyt dopasowany do przedmiotu.
Dobór efektora końcowego zaczyna się od rozmiaru, materiału, masy przedmiotu i wymaganego ruchu. Przy obliczaniu całkowitego obciążenia ramienia uwzględnij masę własną dłoni lub chwytaka.

 Robotyka
Ilustracje producenta mogą przedstawiać wyposażenie opcjonalne. Dostarczaną konfigurację określa oferta.
Adaptacyjny chwytak do obsługi przedmiotów o różnych kształtach na kompatybilnej platformie robotycznej.
Skontaktuj się z nami w sprawie ceny.
Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.
Dobór efektora końcowego zaczyna się od rozmiaru, materiału, masy przedmiotu i wymaganego ruchu. Przy obliczaniu całkowitego obciążenia ramienia uwzględnij masę własną dłoni lub chwytaka.
Sterowanie siłowe pomaga dopasować chwyt do zastosowania. Tryby sterowania dłonią dobiera się do przedmiotu i zadania; dotykowa informacja zwrotna jest dostępna wyłącznie w wariancie wyposażonym w odpowiednie czujniki.

Skuteczny chwyt wymaga kalibracji i ustawień sterowania oraz integracji mechanicznej. Prototypowanie z rzeczywistymi przedmiotami pozwala sprawdzić stabilność chwytu i dostępny zakres ruchu.

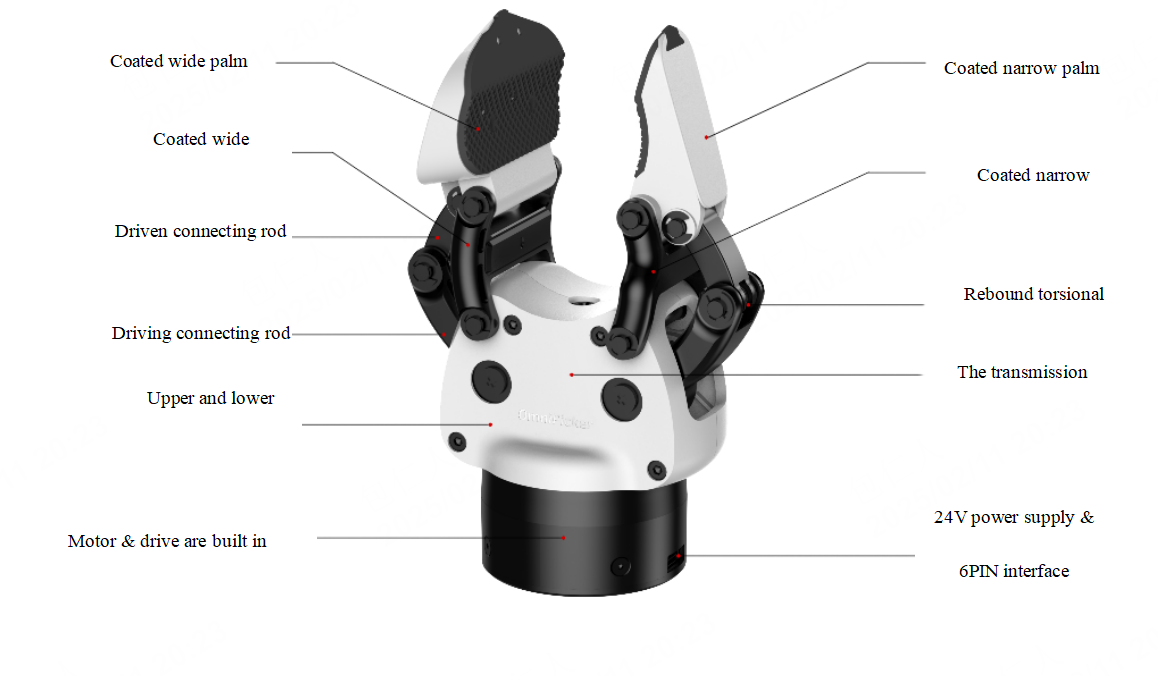
Miękka powierzchnia styku szerokiego palca podtrzymuje przedmiot.
Węższy palec zamyka się po przeciwnej stronie przedmiotu.
Łączniki napędzające i napędzane koordynują ruch palców.
Sprężyna skrętna w przegubie wspomaga powrót mechanizmu.
Wewnętrzna przekładnia przenosi ruch silnika na palce.
Silnik i jego napęd są zintegrowane w dolnej obudowie.
Zasilanie 24 V i sześciopinowy interfejs w podstawie.
Parametry producenta i warunki pomiaru uporządkowane tematycznie.
Źródło: AGIBOT ↗
Publiczne dane komponentu AGIBOT dotyczą OmniPicker o masie 0.43 kg, a nie nowszego OmniPicker 3 o masie 600 g. Adapter i dostarczana wersja wymagają potwierdzenia; siła chwytu 30 N nie jest równoważna udźwigowi ramienia robota wyrażonemu w kg.
Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.
Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.
Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.

Gesty i ruchy dłoni na kompatybilnej platformie robotycznej.

Badaj strategie chwytu i informacje zwrotne z czujników.

Manipulacja przedmiotami przy użyciu ramienia robota, odpowiedniego adaptera i kontrolera.
Mocowanie mechaniczne, zasilanie elektryczne i sterowanie programowe muszą być zgodne. Sprawdź adaptery i integrację sterowania z robotem, na którym dłoń ma być zamontowana.
Nie. Dopuszczalne obciążenie zależy od ramienia, adaptera, efektora końcowego i sposobu chwytu, które należy oceniać łącznie.
Nie automatycznie. Sprawdź łącznie dokładny wariant, zamontowane wyposażenie i odpowiadającą im specyfikację.
Dane produktów i zdjęcia producenta: AGIBOT. W przypadku indywidualnych zestawów rozwiązań źródło opisuje platformę bazową.
Pomagamy wybrać odpowiedni model, wyposażenie i usługi.