Une préhension adaptée à l’objet.
Le choix de l’effecteur terminal commence par la taille, le matériau, le poids et le mouvement requis de l’objet. Incluez le poids propre de la main ou du préhenseur dans le calcul de la charge totale du bras.

 Robotique
Les illustrations du fabricant peuvent montrer des équipements optionnels. Le devis définit la configuration fournie.
Un préhenseur adaptatif pour manipuler des objets de formes variées sur une plateforme robotique compatible.
Contactez-nous pour connaître les tarifs.
La disponibilité et la configuration sont convenues au cas par cas.
Le choix de l’effecteur terminal commence par la taille, le matériau, le poids et le mouvement requis de l’objet. Incluez le poids propre de la main ou du préhenseur dans le calcul de la charge totale du bras.
La commande en effort aide à adapter la prise à l’application. Les modes de commande de la main sont choisis selon l’objet et la tâche ; le retour tactile n’est disponible que sur la variante équipée des capteurs correspondants.

Une préhension réussie nécessite un étalonnage et des réglages de commande, en plus de l’intégration mécanique. Le prototypage avec les objets réels vérifie la stabilité de la prise et la plage de mouvement disponible.

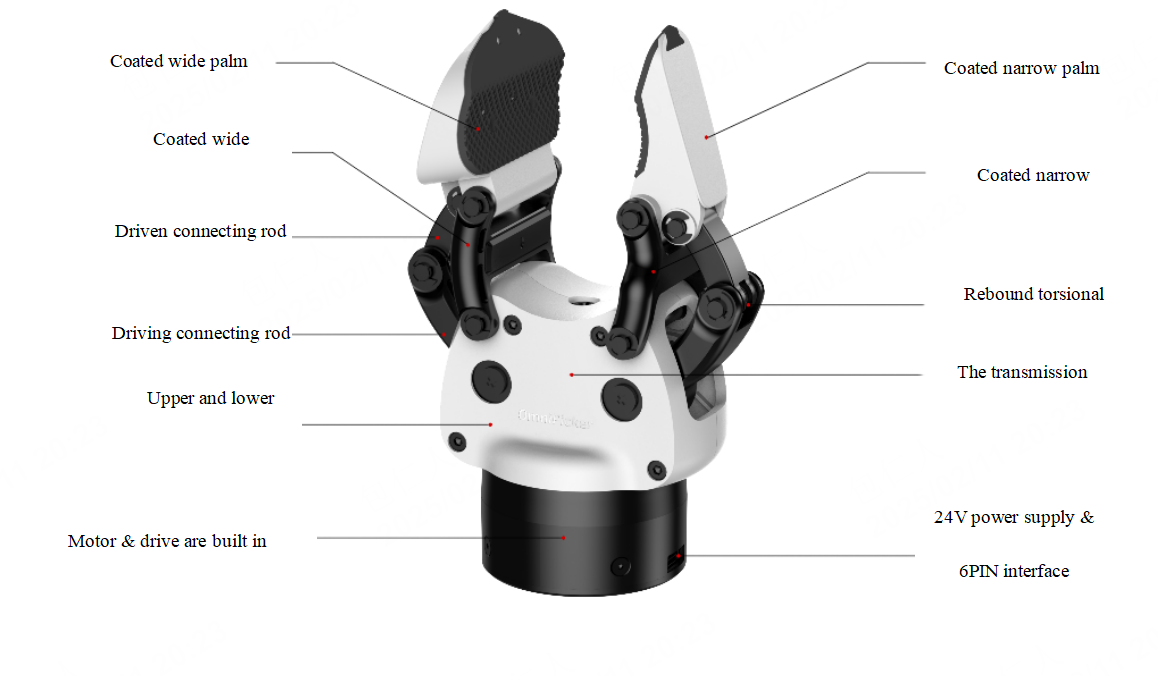
La surface de contact rembourrée du doigt large soutient l’objet.
Le doigt plus étroit se referme sur la face opposée de l’objet.
Des bielles motrices et entraînées coordonnent les mouvements des doigts.
Un ressort de torsion à l’articulation facilite le retour du mécanisme.
La transmission interne transfère le mouvement du moteur aux doigts.
Le moteur et son entraînement sont intégrés dans le carter inférieur.
Une alimentation de 24 V et une interface à six broches à la base.
Paramètres du fabricant et conditions de mesure, classés par thème.
Source : AGIBOT ↗
Données publiques du composant AGIBOT OmniPicker de 0.43 kg, et non du plus récent OmniPicker 3 de 600 g. L’adaptateur et la version fournie doivent être confirmés ; une force de préhension de 30 N n’équivaut pas à la capacité de charge du bras robotique exprimée en kg.
Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.
Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.
Exemples d’usages possibles. Le développement et les services nécessaires sont convenus pour chaque projet.

Gestes et mouvements de main sur une plateforme robotique compatible.

Explorez les stratégies de préhension et le retour des capteurs.

Manipulation d’objets avec un bras robotique, un adaptateur adapté et un contrôleur.
La fixation mécanique, l’alimentation électrique et la commande logicielle doivent toutes être compatibles. Vérifiez les adaptateurs et l’intégration de la commande pour le robot hôte.
Non. La charge utilisable dépend conjointement du bras, de l’adaptateur, de l’effecteur terminal et de la prise réalisée.
Pas automatiquement. Vérifiez ensemble la variante exacte, les équipements installés et les caractéristiques correspondantes.
Données produit et images du fabricant : AGIBOT. Pour les solutions sur mesure, la référence décrit la plateforme de base.
Nous vous aidons à choisir le modèle, les équipements et les services adaptés.